
Le immagini dei prodotti sono solo a scopo informativo e potrebbero presentare piccole differenze, a seconda del lotto e del fornitore. Le specifiche e i prezzi dei prodotti potrebbero essere soggetti a modifiche senza preavviso. Facciamo del nostro meglio per aggiungere specifiche quanto più precise e corrette possibili alla pagina del prodotto, ma è possibile che non siano del tutto corrette. Se identifichi un caso del genere, ti preghiamo di segnalarcelo.
Il prodotto è destinato agli specialisti e richiede personale qualificato e autorizzato. Il prodotto non include istruzioni di montaggio/uso . La messa in funzione del prodotto da parte di persone non qualificate comporta la perdita della garanzia secondo i Termini e Condizioni presenti sul sito.
Le specifiche tecniche indicate (corrente, potenza, ecc.) rappresentano valori massimi consentiti in condizioni ideali di funzionamento. Per un utilizzo sicuro e una durata ottimale, si raccomanda di utilizzare il prodotto in regime continuo a non più del 50% dei valori massimi specificati.
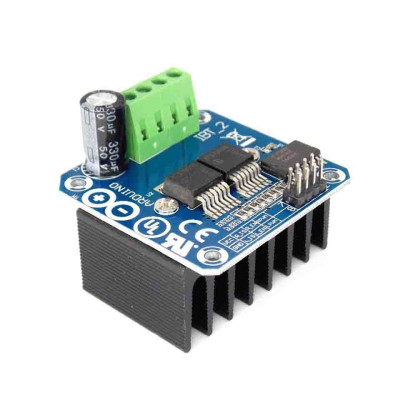
Ponte H di potenza, driver motore, BTS7960, 43A
Modulo a ponte H per il controllo di motori CC ad alta coppia, ideale per Arduino e altre schede, eroga fino a 43 A e funziona a 5.5-27V. Integra i circuiti integrati BTS7960 e 74HC244 per un controllo PWM stabile fino a 25 kHz, offre protezione da sovratemperatura, sovracorrente e cortocircuito, e il generoso dissipatore di calore garantisce un avviamento, un'accelerazione e una frenata potenti anche in applicazioni impegnative.
Spedito entro giovedì 22 ottobre
Acquistando questo prodotto guadagni 1,78 RON in punti fedeltà.

Spedizione veloce gratuita per ordini superiori a 100EUR nella maggior parte de paesi UE.

Spediamo dal nostro magazzino entro 24 ore

Ricevi punti a ogni ordine, per un valore del 5%.
Il modulo driver per motore BTS7960 è un ponte H completo ad alta potenza, con una corrente massima di 43A, destinato al controllo di motori DC ad alta corrente. Il ponte H è composto da due integrati BTS7960, ciascuno dei quali è un mezzo ponte di potenza con protezione termica e da sovracorrente integrata. Il circuito 74HC244 funziona come buffer tra il microcontrollore e lo stadio di potenza e protegge le uscite del microcontrollore.
Le caratteristiche principali del modulo sono: ponte H completo realizzato con due integrati BTS7960, corrente massima di 43A, tensione di alimentazione del motore tra 5.5V e 27V, logica di comando a 5V, controllo tramite segnale PWM con frequenza fino a 25 kHz, protezione da sovratemperatura, sovratensione, sovracorrente e cortocircuito, buffer 74HC244 per il disaccoppiamento dei segnali di comando dal ponte H, uscite per il monitoraggio della corrente (R_IS e L_IS) e dissipatore di dimensioni generose.
Il dissipatore generoso e l'elevata potenza del modulo garantiscono un movimento e una frenata potenti del motore. Il modulo è adatto per robot mobili, veicoli elettrici di piccole dimensioni, auto RC, attuatori lineari, verricelli o altre applicazioni con motori DC di potenza. Il valore di 43A rappresenta la soglia di limitazione della corrente degli integrati BTS7960. La corrente supportata in regime continuo dipende dal raffreddamento e dalle condizioni di funzionamento, quindi per carichi elevati e funzionamento prolungato si raccomanda una ventilazione aggiuntiva.
Il controllo del ponte avviene tramite segnale PWM, in due possibili configurazioni: con il segnale PWM applicato ai pin di direzione (R_PWM e L_PWM) oppure ai pin di abilitazione (R_EN e L_EN).
Il modulo è compatibile con Arduino e con altre schede di sviluppo in grado di generare un segnale PWM, come STM32, ESP32 o Raspberry Pi Pico. La logica del modulo funziona a 5V, quindi per le schede con logica a 3.3V si consiglia un convertitore di livello logico.
Importante: NON inviare un segnale HIGH simultaneamente su entrambi i pin dedicati al senso di rotazione (L_PWM e R_PWM).
Specifiche:
Integrati: 2 x BTS7960, 74HC244
Tipo driver: Ponte H completo
Corrente massima: 43A
Tensione di alimentazione: 5.5 - 27V
Tensione logica: 5V
Segnale di controllo: PWM o 5V
Frequenza PWM: Fino a 25 kHz
Protezione temperatura: Sì
Protezione sovratensione: Sì
Protezione corrente: Sì
Protezione cortocircuito: Sì
Dimensioni: 40 x 50 x 12 mm
Pin:

| Nr. | Pin | Funzione |
|---|---|---|
| 1 | R_PWM | Segnale PWM o 5V, rotazione in senso orario |
| 2 | L_PWM | Segnale PWM o 5V, rotazione in senso antiorario |
| 3 | R_EN | Abilitazione mezzo ponte destro (HIGH = attivo) |
| 4 | L_EN | Abilitazione mezzo ponte sinistro (HIGH = attivo) |
| 5 | R_IS | Uscita monitoraggio corrente, mezzo ponte destro |
| 6 | L_IS | Uscita monitoraggio corrente, mezzo ponte sinistro |
| 7 | VCC | Alimentazione logica 5V |
| 8 | GND | Massa logica |
| – | B+ | Alimentazione motore, terminale positivo (5.5–27V) |
| – | B- | Alimentazione motore, terminale negativo |
| – | M+ | Uscita motore |
| – | M- | Uscita motore |
Istruzioni:
Il ponte H può essere utilizzato in due configurazioni diverse:
Setup 1:
VCC - 5V dal microcontrollore
GND - GND dal microcontrollore
L_PWM - Segnale PWM o 5V, rotazione in senso antiorario
R_PWM - Segnale PWM o 5V, rotazione in senso orario
R_EN e L_EN - 5V dal microcontrollore
Setup 2:
VCC - 5V dal microcontrollore
GND - GND dal microcontrollore
L_PWM - 5V dal microcontrollore, rotazione in senso antiorario
R_PWM - 5V dal microcontrollore, rotazione in senso orario
R_EN e L_EN - Segnale PWM dal microcontrollore
Utilizzo:
Collegate il motore ai terminali M+ e M- del modulo.
Collegate l'alimentazione del motore (5.5 - 27V) ai terminali B+ e B-, rispettando la polarità. Utilizzate conduttori con sezione adeguata alla corrente assorbita dal motore.
Collegate i pin VCC e GND del modulo a 5V e GND del microcontrollore.
Collegate i pin di comando secondo una delle due configurazioni, Setup 1 o Setup 2.
Nel Setup 1, impostate il senso di rotazione applicando il segnale PWM su R_PWM (senso orario) o su L_PWM (senso antiorario), mantenendo l'altro pin in LOW. La velocità del motore è determinata dal duty cycle del segnale PWM.
Nel Setup 2, impostate il senso di rotazione portando in HIGH il pin R_PWM (senso orario) o L_PWM (senso antiorario), mantenendo l'altro pin in LOW. La velocità si regola tramite il segnale PWM applicato su R_EN e L_EN.
Per la frenata, portate entrambi i pin R_PWM e L_PWM in LOW, con i pin R_EN e L_EN attivi. Per l'arresto libero, senza frenata, portate R_EN e L_EN in LOW.
Non inviate mai un segnale HIGH simultaneamente su R_PWM e L_PWM. Quando cambiate direzione, portate prima in LOW il pin della direzione attuale, quindi attivate il pin della direzione opposta.
Con motori ad alta potenza, riducete la velocità o fermate il motore prima di cambiare direzione, per evitare picchi di corrente.
La direzione effettiva di rotazione dipende dal modo in cui il motore è collegato. Se il motore ruota nel verso opposto, invertite i fili sui terminali M+ e M-.
Per schede con logica a 3.3V (ESP32, STM32), utilizzate un convertitore di livello logico tra i pin del microcontrollore e i pin di comando del modulo.
Facoltativamente, le uscite R_IS e L_IS possono essere lette con un pin analogico per il monitoraggio della corrente. Se non vengono utilizzate, possono rimanere scollegate.
Durante il funzionamento ad alta corrente, verificate periodicamente la temperatura del dissipatore.
Attenzione:
Il dissipatore può diventare molto caldo durante il funzionamento ad alta corrente. Non toccatelo durante il funzionamento o subito dopo lo spegnimento.
Rispettate la polarità sui terminali B+ e B-. L'inversione di polarità può danneggiare il modulo.
Utilizzate un fusibile sull'alimentazione del motore, dimensionato in base al consumo del motore.
Non superate la tensione massima di 27V. Durante la frenata, il motore può generare picchi di tensione sulla linea di alimentazione.
Non collegate né scollegate il motore mentre il modulo è alimentato.
Il modulo non offre isolamento galvanico. La massa del microcontrollore è comune con la massa di potenza.
Test Arduino Pinout:
| Pin modulo | Pin Arduino UNO | Funzione |
|---|---|---|
| R_PWM | D5 (PWM) | Rotazione in senso orario |
| L_PWM | D6 (PWM) | Rotazione in senso antiorario |
| R_EN | D7 | Abilitazione mezzo ponte destro |
| L_EN | D8 | Abilitazione mezzo ponte sinistro |
| R_IS | Non collegato (opzionale A0) | Monitoraggio corrente destra |
| L_IS | Non collegato (opzionale A1) | Monitoraggio corrente sinistra |
| VCC | 5V | Alimentazione logica |
| GND | GND | Massa comune |
| B+ | Alimentazione esterna + | Alimentazione motore (5.5–27V) |
| B- | Alimentazione esterna - | Massa alimentazione motore |
| M+ | Motore | Terminale motore |
| M- | Motore | Terminale motore |
- Corrente di uscita massima
- 43 A
- Tipo di tensione in ingresso
- DC
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Nu utilizati produsul la tensiuni, curenti sau temperaturi peste valorile specificate.
Montajul si conectarea trebuie realizate de persoane cu cunostinte tehnice minime in domeniul electric/electronic.
Evitati scurtcircuitele, inversarea polaritatii si conectarea gresita a alimentarii.
Nu lasati produsul alimentat nesupravegheat in timpul testelor.
Produsul nu este jucarie si nu este destinat copiilor.
Pentru modulele electronice, se recomanda utilizarea in carcase, panouri sau montaje protejate, dupa caz.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Documentatie si siguranta:
Pentru informatii suplimentare, fise tehnice, declaratii de conformitate sau instructiuni, ne puteti contacta la [email protected].
Recensioni (4) - Moderation della recensione

De incredere
Funcsioneaza conform descrierii, transportul si ambalajul perfect. Recomand.
Livrare rapida
eu l-am folosit pt inchidere-deschidere solar... functioneaza perfect!!!
// BTS7960 H-bridge motor driver test - Setup 1
// Wiring: R_PWM -> D5, L_PWM -> D6, R_EN -> D7, L_EN -> D8, VCC -> 5V, GND -> GND
// Default Arduino UNO PWM on D5/D6 is about 980 Hz, a slight motor whine is normal
const int R_PWM = 5; // PWM pin, clockwise rotation
const int L_PWM = 6; // PWM pin, counterclockwise rotation
const int R_EN = 7; // Right half-bridge enable
const int L_EN = 8; // Left half-bridge enable
// Never drive R_PWM and L_PWM HIGH at the same time
void clockwise(int speed) {
analogWrite(L_PWM, 0); // Turn off the opposite direction first
analogWrite(R_PWM, speed); // speed: 0 - 255
}
void counterClockwise(int speed) {
analogWrite(R_PWM, 0); // Turn off the opposite direction first
analogWrite(L_PWM, speed);
}
void brake() {
analogWrite(R_PWM, 0); // Both outputs to GND with enable HIGH = active braking
analogWrite(L_PWM, 0);
}
void setup() {
pinMode(R_PWM, OUTPUT);
pinMode(L_PWM, OUTPUT);
pinMode(R_EN, OUTPUT);
pinMode(L_EN, OUTPUT);
brake(); // Start with both direction pins LOW
digitalWrite(R_EN, HIGH); // Enable both half-bridges
digitalWrite(L_EN, HIGH);
}
void loop() {
// Clockwise: soft start, run, soft stop
for (int s = 0; s <= 255; s += 5) { clockwise(s); delay(20); }
delay(2000);
for (int s = 255; s >= 0; s -= 5) { clockwise(s); delay(20); }
brake();
delay(1000);
// Counterclockwise: soft start, run, soft stop
for (int s = 0; s <= 255; s += 5) { counterClockwise(s); delay(20); }
delay(2000);
for (int s = 255; s >= 0; s -= 5) { counterClockwise(s); delay(20); }
brake();
delay(1000);
}