
Produktbilder dienen ausschließlich zu Informationszwecken und können je nach Charge und Lieferant geringfügige Unterschiede aufweisen. Produktspezifikationen und Preise können ohne vorherige Ankündigung geändert werden. Wir tun unser Bestes, um der Produktseite möglichst genaue und richtige Spezifikationen hinzuzufügen, es ist jedoch möglich, dass diese nicht ganz korrekt sind. Sollten Sie einen solchen Fall feststellen, melden Sie ihn uns bitte.
Das Produkt ist für Fachleute bestimmt und erfordert qualifiziertes und autorisiertes Personal. Dem Produkt liegt keine Montage-/Gebrauchsanleitung bei . Die Inbetriebnahme des Produktes durch nicht qualifizierte Personen führt zum Verlust der Garantie gemäß den AGB auf der Seite.
Die angegebenen technischen Spezifikationen (Strom, Leistung usw.) stellen maximale zulässige Werte unter idealen Betriebsbedingungen dar. Für einen sicheren Betrieb und eine optimale Lebensdauer wird empfohlen, das Produkt im Dauerbetrieb mit höchstens 50 % der angegebenen Maximalwerte zu verwenden.
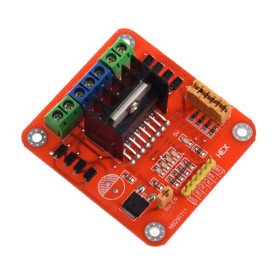
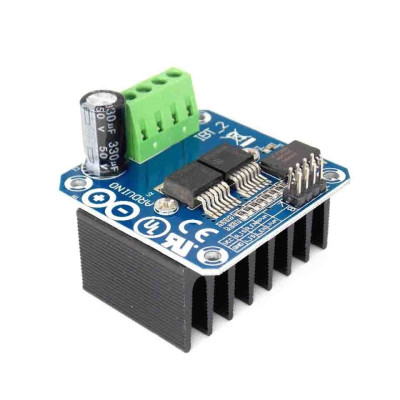
Leistungs-H-Brücke, Motortreiber, BTS7960, 43A
Das H-Brücken-Modul zur Ansteuerung von Gleichstrommotoren mit hohem Drehmoment eignet sich ideal für Arduino und andere Boards, liefert bis zu 43 A und arbeitet mit 5.5-27V. Es integriert BTS7960 und 74HC244 für eine stabile PWM-Steuerung bis zu 25 kHz, bietet Schutz vor Überhitzung, Überstrom und Kurzschluss und der großzügige Kühlkörper gewährleistet kraftvolles Anfahren, Beschleunigen und Bremsen auch in anspruchsvollen Anwendungen.
Shipping by Donnerstag 22 Oktober
Mit dem Kauf dieses Produkts erhalten Sie 1,78 RON an Treuepunkten.

International fast shipping within EU. Free Shipping for orders above 100 EUR in most EU countries.

We ship from our stock within 24H

Sie erhalten bei jeder Bestellung Punkte im Wert von 5 %.
Das BTS7960-Motortreiber-Modul ist eine leistungsstarke vollständige H-Brücke mit einem maximalen Strom von 43A, ausgelegt zur Steuerung von DC-Motoren mit hohem Strombedarf. Die H-Brücke besteht aus zwei BTS7960-ICs, wobei jeder eine Leistungshalbbrücke mit integrierter thermischer und Überstromschutzfunktion ist. Der 74HC244-Schaltkreis dient als Puffer zwischen Mikrocontroller und Leistungsstufe und schützt die Ausgänge des Mikrocontrollers.
Die Hauptmerkmale des Moduls sind: vollständige H-Brücke mit zwei BTS7960-ICs, maximaler Strom 43A, Motorspeisespannung zwischen 5.5V und 27V, Steuersignal-Logik mit 5V, PWM-Steuerung mit einer Frequenz von bis zu 25 kHz, Schutz vor Übertemperatur, Überspannung, Überstrom und Kurzschluss, 74HC244-Puffer zur Trennung der Steuersignale von der H-Brücke, Ausgänge zur Stromüberwachung (R_IS und L_IS) sowie ein großzügig dimensionierter Kühlkörper.
Der großzügige Kühlkörper und die hohe Leistung des Moduls sorgen für eine starke Bewegung und Bremswirkung des Motors. Das Modul eignet sich für mobile Roboter, kleine Elektrofahrzeuge, RC-Cars, lineare Aktuatoren, Winden oder andere leistungsstarke DC-Motoranwendungen. Der Wert von 43A stellt die Strombegrenzungsschwelle der BTS7960-ICs dar. Der im Dauerbetrieb zulässige Strom hängt von der Kühlung und den Betriebsbedingungen ab, daher wird für hohe Lasten und längeren Betrieb zusätzliche Belüftung empfohlen.
Die Steuerung der Brücke erfolgt per PWM-Signal in zwei möglichen Konfigurationen: mit dem PWM-Signal an den Richtungs-Pins (R_PWM und L_PWM) oder an den Aktivierungs-Pins (R_EN und L_EN).
Das Modul ist kompatibel mit Arduino und anderen Entwicklungsboards, die ein PWM-Signal erzeugen können, wie STM32, ESP32 oder Raspberry Pi Pico. Die Logik des Moduls arbeitet mit 5V, daher wird für Boards mit 3.3V-Logik ein Pegelwandler empfohlen.
Wichtig: Senden Sie NICHT gleichzeitig ein HIGH-Signal an beide für die Drehrichtung vorgesehenen Pins (L_PWM und R_PWM).
Spezifikationen:
ICs: 2 x BTS7960, 74HC244
Treiber-Typ: Vollständige H-Brücke
Maximaler Strom: 43A
Versorgungsspannung: 5.5 - 27V
Logikspannung: 5V
Steuersignal: PWM oder 5V
PWM-Frequenz: Bis zu 25 kHz
Temperaturschutz: Ja
Überspannungsschutz: Ja
Stromschutz: Ja
Kurzschlussschutz: Ja
Abmessungen: 40 x 50 x 12 mm
Pins:

| Nr. | Pin | Funktion |
|---|---|---|
| 1 | R_PWM | PWM-Signal oder 5V, Drehung im Uhrzeigersinn |
| 2 | L_PWM | PWM-Signal oder 5V, Drehung gegen den Uhrzeigersinn |
| 3 | R_EN | Aktivierung der rechten Halbbrücke (HIGH = aktiv) |
| 4 | L_EN | Aktivierung der linken Halbbrücke (HIGH = aktiv) |
| 5 | R_IS | Stromüberwachungs-Ausgang, rechte Halbbrücke |
| 6 | L_IS | Stromüberwachungs-Ausgang, linke Halbbrücke |
| 7 | VCC | 5V-Logikversorgung |
| 8 | GND | Logikmasse |
| – | B+ | Motorversorgung, positiver Anschluss (5.5–27V) |
| – | B- | Motorversorgung, negativer Anschluss |
| – | M+ | Motorausgang |
| – | M- | Motorausgang |
Anweisungen:
Die H-Brücke kann in zwei verschiedenen Konfigurationen verwendet werden:
Setup 1:
VCC - 5V vom Mikrocontroller
GND - GND vom Mikrocontroller
L_PWM - PWM-Signal oder 5V, Drehung gegen den Uhrzeigersinn
R_PWM - PWM-Signal oder 5V, Drehung im Uhrzeigersinn
R_EN und L_EN - 5V vom Mikrocontroller
Setup 2:
VCC - 5V vom Mikrocontroller
GND - GND vom Mikrocontroller
L_PWM - 5V vom Mikrocontroller, Drehung gegen den Uhrzeigersinn
R_PWM - 5V vom Mikrocontroller, Drehung im Uhrzeigersinn
R_EN und L_EN - PWM-Signal vom Mikrocontroller
Verwendung:
Verbinden Sie den Motor mit den Klemmen M+ und M- des Moduls.
Verbinden Sie die Motorversorgung (5.5 - 27V) mit den Klemmen B+ und B- und achten Sie auf die Polarität. Verwenden Sie Leiter mit einem für den Motorstrom geeigneten Querschnitt.
Verbinden Sie die Pins VCC und GND des Moduls mit 5V und GND des Mikrocontrollers.
Verbinden Sie die Steuerpins gemäß einer der beiden Konfigurationen, Setup 1 oder Setup 2.
In Setup 1 legen Sie die Drehrichtung fest, indem Sie ein PWM-Signal an R_PWM (im Uhrzeigersinn) oder an L_PWM (gegen den Uhrzeigersinn) anlegen, während der jeweils andere Pin auf LOW gehalten wird. Die Motordrehzahl wird durch das Tastverhältnis des PWM-Signals bestimmt.
In Setup 2 legen Sie die Drehrichtung fest, indem Sie den Pin R_PWM (im Uhrzeigersinn) oder L_PWM (gegen den Uhrzeigersinn) auf HIGH setzen, während der jeweils andere Pin auf LOW gehalten wird. Die Geschwindigkeit wird über das PWM-Signal an R_EN und L_EN geregelt.
Zum Bremsen setzen Sie beide Pins R_PWM und L_PWM auf LOW, während die Pins R_EN und L_EN aktiv bleiben. Für freies Auslaufen ohne Bremsung setzen Sie R_EN und L_EN auf LOW.
Senden Sie niemals gleichzeitig ein HIGH-Signal an R_PWM und L_PWM. Beim Richtungswechsel setzen Sie zuerst den aktuellen Richtungs-Pin auf LOW und aktivieren dann den entgegengesetzten Pin.
Bei leistungsstarken Motoren reduzieren Sie die Geschwindigkeit oder stoppen Sie den Motor vor dem Richtungswechsel, um Stromspitzen zu vermeiden.
Die tatsächliche Drehrichtung hängt von der Motorverdrahtung ab. Wenn sich der Motor in die falsche Richtung dreht, vertauschen Sie die Leitungen an den Klemmen M+ und M-.
Für Boards mit 3.3V-Logik (ESP32, STM32) verwenden Sie einen Pegelwandler zwischen den Mikrocontroller-Pins und den Steuerpins des Moduls.
Optional können die Ausgänge R_IS und L_IS mit einem Analog-Pin zur Stromüberwachung ausgelesen werden. Wenn sie nicht verwendet werden, können sie unverbunden bleiben.
Bei Betrieb mit hohem Strom überprüfen Sie regelmäßig die Temperatur des Kühlkörpers.
Achtung:
Der Kühlkörper kann sich bei Betrieb mit hohem Strom stark erhitzen. Berühren Sie ihn während des Betriebs oder unmittelbar nach dem Abschalten nicht.
Achten Sie auf die Polarität an den Klemmen B+ und B-. Eine Verpolung kann das Modul zerstören.
Verwenden Sie eine Sicherung in der Motorversorgung, dimensioniert entsprechend dem Stromverbrauch des Motors.
Überschreiten Sie nicht die maximale Spannung von 27V. Beim Bremsen kann der Motor Spannungsspitzen auf der Versorgungsleitung erzeugen.
Schließen Sie den Motor nicht an und trennen Sie ihn nicht, solange das Modul unter Spannung steht.
Das Modul bietet keine galvanische Trennung. Die Masse des Mikrocontrollers ist mit der Leistungsmasse verbunden.
Arduino-Pinbelegungstest:
| Modulpin | Arduino-UNO-Pin | Funktion |
|---|---|---|
| R_PWM | D5 (PWM) | Drehung im Uhrzeigersinn |
| L_PWM | D6 (PWM) | Drehung gegen den Uhrzeigersinn |
| R_EN | D7 | Aktivierung der rechten Halbbrücke |
| L_EN | D8 | Aktivierung der linken Halbbrücke |
| R_IS | Nicht verbunden (optional A0) | Stromüberwachung rechts |
| L_IS | Nicht verbunden (optional A1) | Stromüberwachung links |
| VCC | 5V | Logikversorgung |
| GND | GND | Gemeinsame Masse |
| B+ | Externe Quelle + | Motorversorgung (5.5–27V) |
| B- | Externe Quelle - | Masse der Motorversorgung |
| M+ | Motor | Motorklemme |
| M- | Motor | Motorklemme |
- Maximaler Ausgangsstrom
- 43 A
- Eingangsspannungstyp
- DC → **DC**
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Nu utilizati produsul la tensiuni, curenti sau temperaturi peste valorile specificate.
Montajul si conectarea trebuie realizate de persoane cu cunostinte tehnice minime in domeniul electric/electronic.
Evitati scurtcircuitele, inversarea polaritatii si conectarea gresita a alimentarii.
Nu lasati produsul alimentat nesupravegheat in timpul testelor.
Produsul nu este jucarie si nu este destinat copiilor.
Pentru modulele electronice, se recomanda utilizarea in carcase, panouri sau montaje protejate, dupa caz.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Documentatie si siguranta:
Pentru informatii suplimentare, fise tehnice, declaratii de conformitate sau instructiuni, ne puteti contacta la [email protected].
Bewertungen (4) - Überprüfung der Moderation

De incredere
Funcsioneaza conform descrierii, transportul si ambalajul perfect. Recomand.
Livrare rapida
eu l-am folosit pt inchidere-deschidere solar... functioneaza perfect!!!
// BTS7960 H-bridge motor driver test - Setup 1
// Wiring: R_PWM -> D5, L_PWM -> D6, R_EN -> D7, L_EN -> D8, VCC -> 5V, GND -> GND
// Default Arduino UNO PWM on D5/D6 is about 980 Hz, a slight motor whine is normal
const int R_PWM = 5; // PWM pin, clockwise rotation
const int L_PWM = 6; // PWM pin, counterclockwise rotation
const int R_EN = 7; // Right half-bridge enable
const int L_EN = 8; // Left half-bridge enable
// Never drive R_PWM and L_PWM HIGH at the same time
void clockwise(int speed) {
analogWrite(L_PWM, 0); // Turn off the opposite direction first
analogWrite(R_PWM, speed); // speed: 0 - 255
}
void counterClockwise(int speed) {
analogWrite(R_PWM, 0); // Turn off the opposite direction first
analogWrite(L_PWM, speed);
}
void brake() {
analogWrite(R_PWM, 0); // Both outputs to GND with enable HIGH = active braking
analogWrite(L_PWM, 0);
}
void setup() {
pinMode(R_PWM, OUTPUT);
pinMode(L_PWM, OUTPUT);
pinMode(R_EN, OUTPUT);
pinMode(L_EN, OUTPUT);
brake(); // Start with both direction pins LOW
digitalWrite(R_EN, HIGH); // Enable both half-bridges
digitalWrite(L_EN, HIGH);
}
void loop() {
// Clockwise: soft start, run, soft stop
for (int s = 0; s <= 255; s += 5) { clockwise(s); delay(20); }
delay(2000);
for (int s = 255; s >= 0; s -= 5) { clockwise(s); delay(20); }
brake();
delay(1000);
// Counterclockwise: soft start, run, soft stop
for (int s = 0; s <= 255; s += 5) { counterClockwise(s); delay(20); }
delay(2000);
for (int s = 255; s >= 0; s -= 5) { counterClockwise(s); delay(20); }
brake();
delay(1000);
}