
A termékfotók tájékoztató jellegűek, és a gyártási tételtől és a beszállítótól függően kisebb eltéréseket mutathatnak. A termék specifikációi és árai előzetes értesítés nélkül változhatnak. Mindent megteszünk, hogy a lehető legpontosabb és leghitelesebb specifikációkat adjuk meg a termékoldalon, de lehetséges, hogy ezek nem teljesen helyesek. Ha ilyen esetet észlel, kérjük, jelentse nekünk.
A termék szakemberek számára készült, és használatához képzett, valamint felhatalmazott személyzet szükséges. A termék nem tartalmaz összeszerelési/használati útmutatót . A termék nem megfelelő képesítéssel rendelkező személyek általi üzembe helyezése a weboldalon található Általános Szerződési Feltételek értelmében a jótállás elvesztését eredményezi.
A megadott műszaki adatok (áram, teljesítmény stb.) ideális működési körülmények között érvényes maximális értékeket jelentenek. A biztonságos használat és az optimális élettartam érdekében javasolt a terméket folyamatos üzemben legfeljebb a megadott maximális értékek 50%-án használni.
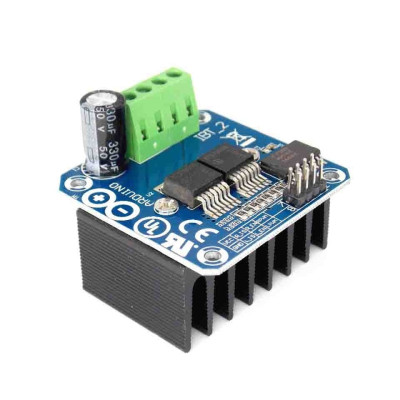
Teljesítmény H-híd, motorvezérlő, BTS7960, 43A
H-híd modul nagy nyomatékú egyenáramú motorok vezérléséhez, ideális Arduino és más kártyákhoz, akár 43 A-t is lead és 5.5-27V. Integrálja a BTS7960 és a 74HC244 áramköröket a stabil PWM vezérléshez akár 25 kHz-ig, hőmérséklet-, túláram- és rövidzárlatvédelmet kínál, a nagyméretű hűtőborda pedig erős indítást, gyorsulást és fékezést biztosít igényes alkalmazásokban.
Shipping by csütörtök 22 október
A termék megvásárlásával jár 134,73 Ft hűségpont.

Nemzetközi gyors szállítás az EU-n belül. Ingyenes szállítás 100 EUR feletti megrendelések esetén a legtöbb EU-országban.

24 órán belül szállítunk raktárunkból

Minden rendelés után pontokat kap, a rendelés értékének 5%-ában.
A BTS7960 motorvezérlő modul egy nagy teljesítményű, teljes H-híd, amelynek maximális árama 43A, és nagyáramú DC motorok vezérlésére szolgál. A H-híd két BTS7960 integrált áramkörből áll, amelyek mindegyike egy félhíd teljesítményfokozat beépített hő- és túláramvédelemmel. A 74HC244 áramkör pufferként működik a mikrokontroller és a teljesítményfokozat között, és védi a mikrokontroller kimeneteit.
A modul fő jellemzői: két BTS7960 integrált áramkörrel megvalósított teljes H-híd, 43A maximális áram, 5.5V és 27V közötti motor tápfeszültség, 5V-os vezérlőlogika, akár 25 kHz frekvenciájú PWM jellel történő vezérlés, túlmelegedés, túlfeszültség, túláram és rövidzárlat elleni védelem, 74HC244 puffer a vezérlőjelek H-hídtól való leválasztására, áramfigyelő kimenetek (R_IS és L_IS), valamint nagyméretű hűtőborda.
A nagyméretű hűtőborda és a modul nagy teljesítménye erőteljes motorindítást és fékezést biztosít. A modul alkalmas mobil robotokhoz, kis méretű elektromos járművekhez, RC autókhoz, lineáris aktuátorokhoz, csörlőkhöz vagy más teljesítményű DC motoros alkalmazásokhoz. A 43A érték a BTS7960 integrált áramkörök áramkorlátozási küszöbét jelenti. A folyamatos üzemben elviselhető áram a hűtéstől és az üzemi körülményektől függ, ezért nagy terheléshez és hosszú működéshez kiegészítő szellőztetés ajánlott.
A H-híd vezérlése PWM jellel történik, két lehetséges konfigurációban: a PWM jel a forgásirány pimeire (R_PWM és L_PWM) vagy az engedélyező pinekre (R_EN és L_EN) kerül.
A modul kompatibilis Arduino-val és más fejlesztőlapokkal, amelyek képesek PWM jelet előállítani, például STM32, ESP32 vagy Raspberry Pi Pico. A modul logikája 5V-on működik, ezért 3.3V logikájú lapok esetén logikai szintillesztő használata javasolt.
Fontos: NE küldjön HIGH jelet egyszerre mindkét, forgásirányhoz tartozó pinre (L_PWM és R_PWM).
Specifikációk:
Integrált áramkörök: 2 x BTS7960, 74HC244
Driver típusa: Teljes H-híd
Maximális áram: 43A
Tápfeszültség: 5.5 - 27V
Logikai feszültség: 5V
Vezérlőjel: PWM vagy 5V
PWM frekvencia: Akár 25 kHz
Hővédelem: Igen
Túlfeszültség-védelem: Igen
Túláramvédelem: Igen
Rövidzárlat-védelem: Igen
Méretek: 40 x 50 x 12 mm
Pinek:

| Nr. | Pin | Funkció |
|---|---|---|
| 1 | R_PWM | PWM jel vagy 5V, óramutató járásával megegyező forgás |
| 2 | L_PWM | PWM jel vagy 5V, óramutató járásával ellentétes forgás |
| 3 | R_EN | Jobb félhíd engedélyezése (HIGH = aktív) |
| 4 | L_EN | Bal félhíd engedélyezése (HIGH = aktív) |
| 5 | R_IS | Áramfigyelő kimenet, jobb félhíd |
| 6 | L_IS | Áramfigyelő kimenet, bal félhíd |
| 7 | VCC | 5V logikai tápellátás |
| 8 | GND | Logikai föld |
| – | B+ | Motor tápellátás, pozitív kapocs (5.5–27V) |
| – | B- | Motor tápellátás, negatív kapocs |
| – | M+ | Motor kimenet |
| – | M- | Motor kimenet |
Utasítások:
A H-híd két különböző konfigurációban használható:
1. beállítás:
VCC - 5V a mikrokontrollerről
GND - GND a mikrokontrollerről
L_PWM - PWM jel vagy 5V, óramutató járásával ellentétes forgás
R_PWM - PWM jel vagy 5V, óramutató járásával megegyező forgás
R_EN és L_EN - 5V a mikrokontrollerről
2. beállítás:
VCC - 5V a mikrokontrollerről
GND - GND a mikrokontrollerről
L_PWM - 5V a mikrokontrollerről, óramutató járásával ellentétes forgás
R_PWM - 5V a mikrokontrollerről, óramutató járásával megegyező forgás
R_EN és L_EN - PWM jel a mikrokontrollerről
Használat:
Kösse a motort a modul M+ és M- kapcsaira.
Kösse a motor tápforrását (5.5 - 27V) a B+ és B- kapcsokra, a polaritást betartva. Használjon a motor által felvett áramnak megfelelő keresztmetszetű vezetékeket.
Kösse a modul VCC és GND lábait a mikrokontroller 5V és GND pontjaira.
Kösse a vezérlő lábakat a két konfiguráció egyikének megfelelően, az 1. vagy 2. beállítás szerint.
Az 1. beállításban a forgásirányt úgy állíthatja be, hogy PWM jelet ad a R_PWM-re (óramutató járásával megegyező) vagy az L_PWM-re (óramutató járásával ellentétes), miközben a másik pin LOW állapotban marad. A motor sebességét a PWM jel kitöltési tényezője határozza meg.
A 2. beállításban a forgásirányt úgy állíthatja be, hogy HIGH szintre állítja a R_PWM (óramutató járásával megegyező) vagy az L_PWM (óramutató járásával ellentétes) pint, miközben a másik pin LOW állapotban marad. A sebesség a R_EN és L_EN pinekre adott PWM jellel szabályozható.
Fékezéshez állítsa a R_PWM és L_PWM pineket LOW állapotba, miközben a R_EN és L_EN pinek aktívak. Szabad kifutásos megállításhoz, fékezés nélkül, állítsa a R_EN és L_EN pineket LOW állapotba.
Soha ne küldjön egyszerre HIGH jelet a R_PWM és L_PWM pinekre. Irányváltáskor először állítsa LOW-ra az aktuális irány pinjét, majd aktiválja az ellenkező irány pinjét.
Nagy teljesítményű motoroknál az irányváltás előtt csökkentse a sebességet vagy állítsa le a motort, hogy elkerülje az áramcsúcsokat.
A tényleges forgásirány a motor bekötésétől függ. Ha a motor fordítva forog, cserélje fel az M+ és M- kapcsokra kötött vezetékeket.
3.3V logikájú lapoknál (ESP32, STM32) használjon logikai szintillesztőt a mikrokontroller lábai és a modul vezérlő lábai között.
Opcionálisan az R_IS és L_IS kimenetek egy analóg lábon keresztül olvashatók az áram figyeléséhez. Ha nem használja őket, szabadon hagyhatók.
Nagy áramú működés közben rendszeresen ellenőrizze a hűtőborda hőmérsékletét.
Figyelem:
A hűtőborda nagy áramú működés közben erősen felmelegedhet. Működés közben vagy közvetlenül leállítás után ne érintse meg.
Tartsa be a polaritást a B+ és B- kapcsokon. A polaritás felcserélése tönkreteheti a modult.
Használjon biztosítékot a motor tápágában, a motor fogyasztásának megfelelően méretezve.
Ne lépje túl a 27V maximális feszültséget. Fékezéskor a motor feszültségcsúcsokat generálhat a tápvonalon.
Ne csatlakoztassa és ne húzza le a motort, amíg a modul feszültség alatt van.
A modul nem biztosít galvanikus leválasztást. A mikrokontroller földje közös a teljesítményfölddel.
Arduino pinout teszt:
| Modul pin | Arduino UNO pin | Funkció |
|---|---|---|
| R_PWM | D5 (PWM) | Forgás óramutató járásával megegyező irányban |
| L_PWM | D6 (PWM) | Forgás óramutató járásával ellentétes irányban |
| R_EN | D7 | Jobb félhíd engedélyezése |
| L_EN | D8 | Bal félhíd engedélyezése |
| R_IS | Nem csatlakoztatott (opcionálisan A0) | Jobb oldali áramfigyelés |
| L_IS | Nem csatlakoztatott (opcionálisan A1) | Bal oldali áramfigyelés |
| VCC | 5V | Logikai tápellátás |
| GND | GND | Közös föld |
| B+ | Külső táp + | Motor tápellátás (5.5–27V) |
| B- | Külső táp - | Motor tápföld |
| M+ | Motor | Motor kapocs |
| M- | Motor | Motor kapocs |
- Maximális kimeneti áram
- 43 A
- Bemeneti feszültség típusa
- DC
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Nu utilizati produsul la tensiuni, curenti sau temperaturi peste valorile specificate.
Montajul si conectarea trebuie realizate de persoane cu cunostinte tehnice minime in domeniul electric/electronic.
Evitati scurtcircuitele, inversarea polaritatii si conectarea gresita a alimentarii.
Nu lasati produsul alimentat nesupravegheat in timpul testelor.
Produsul nu este jucarie si nu este destinat copiilor.
Pentru modulele electronice, se recomanda utilizarea in carcase, panouri sau montaje protejate, dupa caz.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Documentatie si siguranta:
Pentru informatii suplimentare, fise tehnice, declaratii de conformitate sau instructiuni, ne puteti contacta la [email protected].
Vélemények (4) - Vélemény moderálása

De incredere
Funcsioneaza conform descrierii, transportul si ambalajul perfect. Recomand.
Livrare rapida
eu l-am folosit pt inchidere-deschidere solar... functioneaza perfect!!!
// BTS7960 H-bridge motor driver test - Setup 1
// Wiring: R_PWM -> D5, L_PWM -> D6, R_EN -> D7, L_EN -> D8, VCC -> 5V, GND -> GND
// Default Arduino UNO PWM on D5/D6 is about 980 Hz, a slight motor whine is normal
const int R_PWM = 5; // PWM pin, clockwise rotation
const int L_PWM = 6; // PWM pin, counterclockwise rotation
const int R_EN = 7; // Right half-bridge enable
const int L_EN = 8; // Left half-bridge enable
// Never drive R_PWM and L_PWM HIGH at the same time
void clockwise(int speed) {
analogWrite(L_PWM, 0); // Turn off the opposite direction first
analogWrite(R_PWM, speed); // speed: 0 - 255
}
void counterClockwise(int speed) {
analogWrite(R_PWM, 0); // Turn off the opposite direction first
analogWrite(L_PWM, speed);
}
void brake() {
analogWrite(R_PWM, 0); // Both outputs to GND with enable HIGH = active braking
analogWrite(L_PWM, 0);
}
void setup() {
pinMode(R_PWM, OUTPUT);
pinMode(L_PWM, OUTPUT);
pinMode(R_EN, OUTPUT);
pinMode(L_EN, OUTPUT);
brake(); // Start with both direction pins LOW
digitalWrite(R_EN, HIGH); // Enable both half-bridges
digitalWrite(L_EN, HIGH);
}
void loop() {
// Clockwise: soft start, run, soft stop
for (int s = 0; s <= 255; s += 5) { clockwise(s); delay(20); }
delay(2000);
for (int s = 255; s >= 0; s -= 5) { clockwise(s); delay(20); }
brake();
delay(1000);
// Counterclockwise: soft start, run, soft stop
for (int s = 0; s <= 255; s += 5) { counterClockwise(s); delay(20); }
delay(2000);
for (int s = 255; s >= 0; s -= 5) { counterClockwise(s); delay(20); }
brake();
delay(1000);
}