Imaginile produselor au caracter informativ si pot prezenta diferente minore, in functie de lot si de furnizor. Este posibil ca specificatiile si pretul produselor sa fie modificate fara preaviz. Facem tot posibilul sa adaugam in pagina produselor specificatii cat mai exacte si corecte dar este posibil ca acestea sa nu fie in totalitate corecte. in cazul in care identificati un astfel de caz, va rugam sa ne semnalati acest lucru.
Produsele noastre sunt destinate in principal dezvoltarii, prototiparii si proiectelor tehnice. Informatiile privind specificatiile, instructiunile si conformitatea sunt furnizate conform datelor disponibile de la producatori sau furnizori. Pentru integrarea in produse finale sau aplicatii comerciale, recomandam verificarea compatibilitatii si conformitatii in functie de utilizarea dorita.
Specificatiile tehnice mentionate (curent, putere etc.) reprezinta valori maxime admise in conditii ideale de functionare. Pentru o utilizare sigura si o durata de viata optima, recomandam exploatarea produsului in regim continuu la cel mult 50% din valorile maxime specificate.
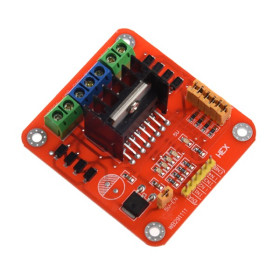
Punte H de putere, driver motor, BTS7960, 43A
Modul punte H pentru controlul motoarelor DC cu cuplu mare, ideal pentru Arduino si alte placi, livreaza pana la 43A si functioneaza la 5.5-27V. Integreaza BTS7960 si 74HC244 pentru comanda PWM stabila pana la 25kHz, ofera protectie la temperatura, supracurent si scurtcircuit, iar radiatorul generos asigura pornire, accelerare si franare puternica in aplicatii solicitante.
Expediere estimata: joi 22 octombrie
Cumparand acest produs primesti 1,78 RON in puncte de fidelitate.

Adauga in cos produse in valoare de 130 Ron si ai livrare gratuita daca alegi sa platesti online

Produsele sunt expediate din stoc propriu

Primesti puncte la fiecare comanda, in valoare de 5%
Modulul driver de motor BTS7960 este o punte H completa de mare putere, cu un curent maxim de 43A, destinata controlului motoarelor DC de curent mare. Puntea H este alcatuita din doua integrate BTS7960, fiecare fiind o semipunte de putere cu protectie termala si de supracurent integrata. Circuitul 74HC244 functioneaza ca buffer intre microcontroler si etajul de putere si protejeaza iesirile microcontrolerului.
Caracteristicile principale ale modulului sunt: punte H completa realizata cu doua integrate BTS7960, curent maxim de 43A, tensiune de alimentare a motorului intre 5.5V si 27V, logica de comanda la 5V, control prin semnal PWM cu frecventa de pana la 25 kHz, protectie la supratemperatura, supratensiune, supracurent si scurtcircuit, buffer 74HC244 pentru separarea semnalelor de comanda de puntea H, iesiri pentru monitorizarea curentului (R_IS si L_IS) si radiator de dimensiuni generoase.
Radiatorul generos si puterea ridicata a modulului asigura o miscare si o franare puternica a motorului. Modulul este potrivit pentru roboti mobili, vehicule electrice de mici dimensiuni, masini RC, actuatoare liniare, trolii sau alte aplicatii cu motoare DC de putere. Valoarea de 43A reprezinta pragul de limitare a curentului al integratelor BTS7960. Curentul suportat in regim continuu depinde de racire si de conditiile de functionare, de aceea pentru sarcini mari si functionare indelungata se recomanda ventilatie suplimentara.
Controlul puntii se realizeaza prin semnal PWM, in doua configuratii posibile: cu semnalul PWM aplicat pe pinii de sens (R_PWM si L_PWM) sau pe pinii de activare (R_EN si L_EN).
Modulul este compatibil cu Arduino si cu alte placi de dezvoltare care pot genera semnal PWM, precum STM32, ESP32 sau Raspberry Pi Pico. Logica modulului functioneaza la 5V, asa ca pentru placile cu logica de 3.3V se recomanda un convertor de nivel logic.
Important: NU trimiteti semnal HIGH simultan pe ambii pini dedicati sensului de rotatie (L_PWM si R_PWM).
Specificatii:
Integrate: 2 x BTS7960, 74HC244
Tip driver: Punte H completa
Numar motoare controlate: 1
Curent maxim: 43A
Tensiune alimentare: 5.5 - 27V
Tensiune logica: 5V
Semnal control: PWM sau 5V
Frecventa PWM: Pana la 25 kHz
Protectie temperatura: Da
Protectie supratensiune: Da
Protectie curent: Da
Protectie scurtcircuit: Da
Dimensiuni: 40 x 50 x 12 mm
Pini:

| Nr. | Pin | Functie |
|---|---|---|
| 1 | R_PWM | Semnal PWM sau 5V, rotatie in sens orar |
| 2 | L_PWM | Semnal PWM sau 5V, rotatie in sens antiorar |
| 3 | R_EN | Activare semipunte dreapta (HIGH = activ) |
| 4 | L_EN | Activare semipunte stanga (HIGH = activ) |
| 5 | R_IS | Iesire monitorizare curent, semipunte dreapta |
| 6 | L_IS | Iesire monitorizare curent, semipunte stanga |
| 7 | VCC | Alimentare logica 5V |
| 8 | GND | Masa logica |
| – | B+ | Alimentare motor, borna pozitiva (5.5–27V) |
| – | B- | Alimentare motor, borna negativa |
| – | M+ | Iesire motor |
| – | M- | Iesire motor |
Instructiuni:
Puntea H se poate folosi in doua configuratii diferite:
Setup 1:
VCC - 5V de la Microcontroler
GND - GND de la Microcontroler
L_PWM - Semnal PWM sau 5V, rotatie in sens antiorar
R_PWM - Semnal PWM sau 5V, rotatie in sens orar
R_EN si L_EN - 5V de la Microcontroler
Setup 2:
VCC - 5V de la Microcontroler
GND - GND de la Microcontroler
L_PWM - 5V din Microcontroler, rotatie in sens antiorar
R_PWM - 5V din Microcontroler, rotatie in sens orar
R_EN si L_EN - Semnal PWM din Microcontroler
Utilizare:
Conectati motorul la bornele M+ si M- ale modulului.
Conectati sursa de alimentare a motorului (5.5 - 27V) la bornele B+ si B-, respectand polaritatea. Folositi conductori cu sectiune adecvata curentului consumat de motor.
Conectati pinii VCC si GND ai modulului la 5V si GND de la microcontroler.
Conectati pinii de comanda conform uneia dintre cele doua configuratii, Setup 1 sau Setup 2.
In Setup 1, stabiliti sensul de rotatie aplicand semnal PWM pe R_PWM (sens orar) sau pe L_PWM (sens antiorar), cu celalalt pin mentinut in LOW. Viteza motorului este data de factorul de umplere al semnalului PWM.
In Setup 2, stabiliti sensul de rotatie punand in HIGH pinul R_PWM (sens orar) sau L_PWM (sens antiorar), cu celalalt pin mentinut in LOW. Viteza se regleaza prin semnalul PWM aplicat pe R_EN si L_EN.
Pentru franare, puneti ambii pini R_PWM si L_PWM in LOW, cu pinii R_EN si L_EN activi. Pentru oprire libera, fara franare, puneti R_EN si L_EN in LOW.
Nu trimiteti niciodata semnal HIGH simultan pe R_PWM si L_PWM. La schimbarea sensului, puneti mai intai in LOW pinul sensului curent, apoi activati pinul sensului opus.
La motoarele de putere mare, reduceti viteza sau opriti motorul inainte de schimbarea sensului, pentru a evita varfurile de curent.
Sensul efectiv de rotatie depinde de modul de conectare a motorului. Daca motorul se roteste invers, inversati firele la bornele M+ si M-.
Pentru placile cu logica de 3.3V (ESP32, STM32), folositi un convertor de nivel logic intre pinii microcontrolerului si pinii de comanda ai modulului.
Optional, iesirile R_IS si L_IS pot fi citite cu un pin analogic pentru monitorizarea curentului. Daca nu sunt folosite, pot ramane neconectate.
In functionare la curent mare, verificati periodic temperatura radiatorului.
Atentie:
Radiatorul se poate incalzi puternic in timpul functionarii la curent mare. Nu il atingeti in timpul functionarii sau imediat dupa oprire.
Respectati polaritatea la bornele B+ si B-. Inversarea polaritatii poate distruge modulul.
Folositi o siguranta fuzibila pe alimentarea motorului, dimensionata conform consumului motorului.
Nu depasiti tensiunea maxima de 27V. La franare, motorul poate genera varfuri de tensiune pe linia de alimentare.
Nu conectati si nu deconectati motorul cat timp modulul este alimentat.
Modulul nu ofera izolare galvanica. Masa microcontrolerului este comuna cu masa de putere.
Test Arduino Pinout:
| Pin modul | Pin Arduino UNO | Functie |
|---|---|---|
| R_PWM | D5 (PWM) | Rotatie in sens orar |
| L_PWM | D6 (PWM) | Rotatie in sens antiorar |
| R_EN | D7 | Activare semipunte dreapta |
| L_EN | D8 | Activare semipunte stanga |
| R_IS | Neconectat (optional A0) | Monitorizare curent dreapta |
| L_IS | Neconectat (optional A1) | Monitorizare curent stanga |
| VCC | 5V | Alimentare logica |
| GND | GND | Masa comuna |
| B+ | Sursa externa + | Alimentare motor (5.5–27V) |
| B- | Sursa externa - | Masa alimentare motor |
| M+ | Motor | Borna motor |
| M- | Motor | Borna motor |
- Curent Iesire Maxim Amperi
- 43 A
- Tip Tensiune Intrare
- DC
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Acest produs este destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie, cercetare si aplicatii tehnice similare. Produsul trebuie utilizat doar conform specificatiilor tehnice mentionate in pagina produsului si/sau in documentatia disponibila.
Utilizarea incorecta, depasirea valorilor maxime admise de tensiune, curent, temperatura sau conectarea gresita pot duce la defectarea produsului, deteriorarea altor echipamente sau la riscuri de siguranta.
Produsul nu este jucarie si nu este destinat copiilor. Montajul, testarea si utilizarea trebuie realizate de persoane cu cunostinte minime in domeniul electric/electronic. Se recomanda utilizarea produsului in montaje protejate, carcase adecvate sau sisteme care respecta normele de siguranta aplicabile.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Recenzii (4) - Recenzii verificate

De incredere
Funcsioneaza conform descrierii, transportul si ambalajul perfect. Recomand.
Livrare rapida
eu l-am folosit pt inchidere-deschidere solar... functioneaza perfect!!!
// BTS7960 H-bridge motor driver test - Setup 1
// Wiring: R_PWM -> D5, L_PWM -> D6, R_EN -> D7, L_EN -> D8, VCC -> 5V, GND -> GND
// Default Arduino UNO PWM on D5/D6 is about 980 Hz, a slight motor whine is normal
const int R_PWM = 5; // PWM pin, clockwise rotation
const int L_PWM = 6; // PWM pin, counterclockwise rotation
const int R_EN = 7; // Right half-bridge enable
const int L_EN = 8; // Left half-bridge enable
// Never drive R_PWM and L_PWM HIGH at the same time
void clockwise(int speed) {
analogWrite(L_PWM, 0); // Turn off the opposite direction first
analogWrite(R_PWM, speed); // speed: 0 - 255
}
void counterClockwise(int speed) {
analogWrite(R_PWM, 0); // Turn off the opposite direction first
analogWrite(L_PWM, speed);
}
void brake() {
analogWrite(R_PWM, 0); // Both outputs to GND with enable HIGH = active braking
analogWrite(L_PWM, 0);
}
void setup() {
pinMode(R_PWM, OUTPUT);
pinMode(L_PWM, OUTPUT);
pinMode(R_EN, OUTPUT);
pinMode(L_EN, OUTPUT);
brake(); // Start with both direction pins LOW
digitalWrite(R_EN, HIGH); // Enable both half-bridges
digitalWrite(L_EN, HIGH);
}
void loop() {
// Clockwise: soft start, run, soft stop
for (int s = 0; s <= 255; s += 5) { clockwise(s); delay(20); }
delay(2000);
for (int s = 255; s >= 0; s -= 5) { clockwise(s); delay(20); }
brake();
delay(1000);
// Counterclockwise: soft start, run, soft stop
for (int s = 0; s <= 255; s += 5) { counterClockwise(s); delay(20); }
delay(2000);
for (int s = 255; s >= 0; s -= 5) { counterClockwise(s); delay(20); }
brake();
delay(1000);
}