

Le immagini dei prodotti sono solo a scopo informativo e potrebbero presentare piccole differenze, a seconda del lotto e del fornitore. Le specifiche e i prezzi dei prodotti potrebbero essere soggetti a modifiche senza preavviso. Facciamo del nostro meglio per aggiungere specifiche quanto più precise e corrette possibili alla pagina del prodotto, ma è possibile che non siano del tutto corrette. Se identifichi un caso del genere, ti preghiamo di segnalarcelo.
Il prodotto è destinato agli specialisti e richiede personale qualificato e autorizzato. Il prodotto non include istruzioni di montaggio/uso . La messa in funzione del prodotto da parte di persone non qualificate comporta la perdita della garanzia secondo i Termini e Condizioni presenti sul sito.
Le specifiche tecniche indicate (corrente, potenza, ecc.) rappresentano valori massimi consentiti in condizioni ideali di funzionamento. Per un utilizzo sicuro e una durata ottimale, si raccomanda di utilizzare il prodotto in regime continuo a non più del 50% dei valori massimi specificati.
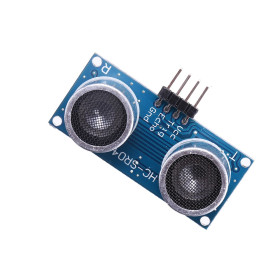
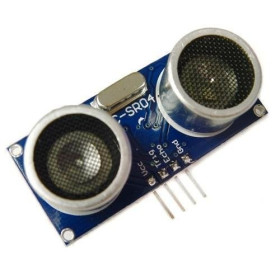
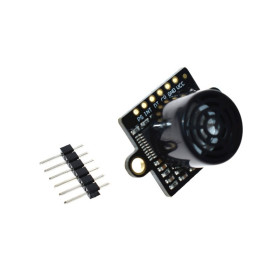
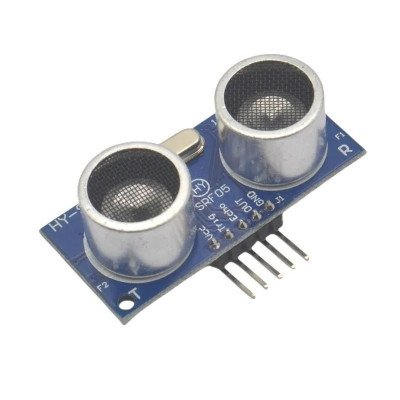
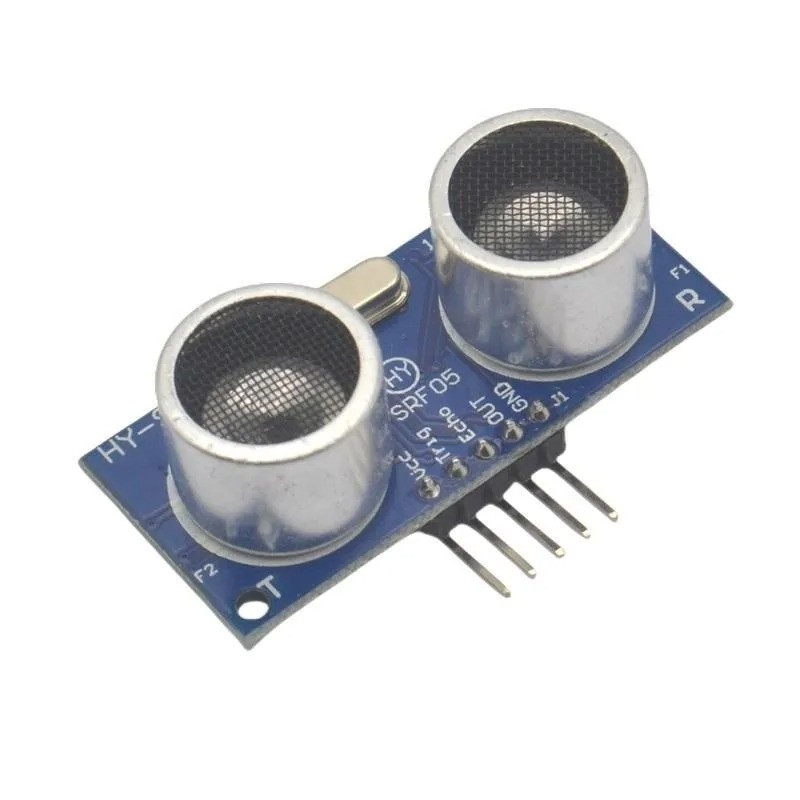
Sensore a ultrasuoni HY-SRF05, 5 pin, 2-450 cm, 5V
Modulo ultrasonico per la misurazione della distanza senza contatto in robot, automazioni e progetti Arduino, con intervallo 2-450 cm e angolo di rilevamento fino a 15°. Funziona a 5V, utilizza il protocollo TRIG ECHO compatibile con HC-SR04, ha 5 pin con OUT per la selezione della modalità standard o a pin singolo. Offre uscita TTL e buona precisione in condizioni ideali.
Spedito entro giovedì 22 ottobre
Acquistando questo prodotto guadagni 0,63 RON in punti fedeltà.

Spedizione veloce gratuita per ordini superiori a 100EUR nella maggior parte de paesi UE.

Spediamo dal nostro magazzino entro 24 ore

Ricevi punti a ogni ordine, per un valore del 5%.
Il sensore ultrasonico HY-SRF05 è un modulo di misurazione della distanza senza contatto, funzionalmente compatibile con il popolare HC-SR04. Utilizza lo stesso protocollo di comando TRIG/ECHO e dispone inoltre di un pin OUT per la selezione della modalità di funzionamento. I primi tre pin (VCC, TRIG, ECHO) sono disposti nello stesso ordine dell’HC-SR04, mentre GND si trova nell’ultima posizione, dopo OUT, quindi quando si sostituisce un HC-SR04 bisogna verificare la posizione del pin di massa. Il modulo si collega direttamente a schede Arduino (Uno, Nano, Mega, Leonardo) e può essere utilizzato anche con ESP32, STM32, Raspberry Pi Pico o altre piattaforme. Sulle schede con logica a 3,3 V, il segnale ECHO a 5 V deve essere adattato tramite un partitore di tensione.
La misurazione si basa sul tempo di volo delle onde ultrasoniche. Alla ricezione di un impulso di trigger, il modulo emette una serie di otto impulsi a 40 kHz e attende l’eco riflesso dall’oggetto. Sull’uscita ECHO genera un segnale HIGH la cui durata corrisponde al tempo di andata e ritorno dell’onda. La distanza si ottiene moltiplicando questa durata per la velocità del suono, di circa 340 m/s, e dividendo il risultato per due.
Le principali caratteristiche del modulo sono un intervallo di misurazione tra 2 cm e 450 cm, una precisione fino a 3 mm in condizioni ideali e un angolo di rilevamento massimo di 15 gradi. Si alimenta a 5 VDC, consuma meno di 2 mA a riposo e offre un’uscita compatibile TTL. La misurazione non è influenzata dalla luce ambientale o dal colore dell’oggetto. Il sensore ha due trasduttori separati, un emettitore e un ricevitore, montati su un PCB da 45 x 21 mm con quattro fori di fissaggio.
Il pin OUT consente la scelta tra due modalità di funzionamento. Se lasciato non collegato, il modulo funziona in modalità standard, con i pin TRIG ed ECHO separati, proprio come l’HC-SR04. Collegato a GND, attiva la modalità a pin singolo, in cui sia il trigger sia l’eco utilizzano il pin TRIG, utile nei progetti con pochi pin liberi. L’implementazione della modalità a pin singolo può variare in base alla revisione di produzione del modulo, quindi la modalità standard è quella consigliata per l’uso generale.
Il sensore è adatto a robot con evitamento ostacoli, sistemi di assistenza al parcheggio, misurazione senza contatto del livello nei serbatoi, rilevamento di presenza e progetti educativi. I risultati sono migliori su superfici dure e piane, orientate perpendicolarmente al sensore. I materiali morbidi (tessuti, spugna) e le superfici inclinate possono ridurre la distanza massima di rilevamento. La velocità del suono varia leggermente con la temperatura, quindi a temperature estreme possono comparire piccole deviazioni di misurazione.
Specifiche:
Modello: HY-SRF05
Tensione di alimentazione: 4.5 – 5.5 VDC (tipico 5 VDC)
Corrente a riposo: < 2 mA
Corrente di funzionamento: 10 – 40 mA
Frequenza di lavoro: 40 kHz
Intervallo di misurazione: 2 cm – 450 cm
Zona morta: 2 cm
Precisione: fino a 3 mm
Angolo di rilevamento: massimo 15°
Segnale di trigger: impulso TTL di almeno 10 µs
Segnale di uscita ECHO: TTL (HIGH = VCC, LOW = 0V)
Periodo consigliato tra le misurazioni: minimo 60 ms
Modalità di funzionamento: standard (TRIG ed ECHO separati), pin singolo
Numero di pin: 5 (VCC, TRIG, ECHO, OUT, GND)
Temperatura di esercizio: -20 ~ 60°C
Fori di fissaggio: 4 x 2 mm
Dimensioni: 45 x 21 mm
Pinout:

| Pin | Nome | Descrizione |
|---|---|---|
| 1 | VCC | Alimentazione +5 VDC |
| 2 | TRIG | Ingresso trigger. Impulso HIGH di almeno 10 us per l’avvio della misurazione. In modalità a pin singolo è anche l’uscita dell’eco. |
| 3 | ECHO | Uscita eco. Segnale HIGH con durata proporzionale alla distanza misurata. Non utilizzato in modalità a pin singolo |
| 4 | OUT | Selezione modalità. Non collegato = modalità standard. Collegato a GND = modalità a pin singolo. |
| 5 | GND | Massa comune (GND). |
Utilizzo:
Collegate il pin VCC a 5V e il pin GND alla massa della scheda di sviluppo.
Per la modalità standard lasciate il pin OUT non collegato, collegate TRIG a un pin digitale configurato come uscita ed ECHO a un pin digitale configurato come ingresso.
Sulle schede con logica a 3,3V (ESP32, STM32, Raspberry Pi Pico) collegate ECHO tramite un partitore di tensione, ad esempio una resistenza da 1 kOhm in serie e una da 2 kOhm verso GND.
Applicate un impulso HIGH di almeno 10 µs sul pin TRIG per avviare la misurazione.
Misurate la durata del segnale HIGH sul pin ECHO, ad esempio con la funzione pulseIn() usando un timeout di circa 30 ms.
Calcolate la distanza con la formula Distanza (cm) = durata HIGH (µs) x 0.034 / 2.
Mantenete almeno 60 ms tra due misurazioni, in modo che gli echi residui non influenzino la misurazione successiva.
Per la modalità a pin singolo collegate il pin OUT a GND, usate solo il pin TRIG per l’invio dell’impulso e la lettura dell’eco e lasciate il pin ECHO non collegato.
Nella modalità a pin singolo, dopo l’invio dell’impulso, commutate immediatamente il pin del microcontrollore in ingresso per leggere l’eco. Non collegate mai direttamente tra loro i pin TRIG ed ECHO.
Se il modulo non risponde in modalità a pin singolo, scollegate il pin OUT da GND e usate la modalità standard.
Montate il sensore perpendicolarmente alla superficie bersaglio, senza ostacoli nel cono di rilevamento, ed evitate il funzionamento simultaneo di più sensori ultrasonici orientati nella stessa direzione.
- Tensione di ingresso
- 5 V
- Numero di pin
- 5
- Distanza di misura
- 2 - 450 cm
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Nu utilizati produsul la tensiuni, curenti sau temperaturi peste valorile specificate.
Montajul si conectarea trebuie realizate de persoane cu cunostinte tehnice minime in domeniul electric/electronic.
Evitati scurtcircuitele, inversarea polaritatii si conectarea gresita a alimentarii.
Nu lasati produsul alimentat nesupravegheat in timpul testelor.
Produsul nu este jucarie si nu este destinat copiilor.
Pentru modulele electronice, se recomanda utilizarea in carcase, panouri sau montaje protejate, dupa caz.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Documentatie si siguranta:
Pentru informatii suplimentare, fise tehnice, declaratii de conformitate sau instructiuni, ne puteti contacta la [email protected].
// HY-SRF05 - Standard mode (separate TRIG and ECHO)
// Wiring:
// VCC -> 5V
// GND -> GND
// TRIG -> pin 9
// ECHO -> pin 8
// OUT -> not connected
const int trigPin = 9;
const int echoPin = 8;
const unsigned long TIMEOUT_US = 30000UL; // ~5 m round trip
void setup() {
Serial.begin(9600);
pinMode(trigPin, OUTPUT);
pinMode(echoPin, INPUT);
digitalWrite(trigPin, LOW);
}
void loop() {
// Send a 10 us trigger pulse
digitalWrite(trigPin, LOW);
delayMicroseconds(2);
digitalWrite(trigPin, HIGH);
delayMicroseconds(10);
digitalWrite(trigPin, LOW);
// Measure the HIGH pulse width on ECHO
unsigned long duration = pulseIn(echoPin, HIGH, TIMEOUT_US);
if (duration == 0) {
Serial.println("Out of range or no echo");
} else {
float distance = duration * 0.034 / 2.0;
Serial.print("Distance: ");
Serial.print(distance);
Serial.println(" cm");
}
delay(100); // Keep at least 60 ms between measurements
}
Il sensore a ultrasuoni HY-SRF05 misura la distanza da un ostacolo senza bisogno di contatto fisico, usando il tempo di andata e ritorno di un impulso ultrasonico a 40 kHz. E uno dei moduli piu usati nei progetti con Arduino per realizzare robot con evitamento ostacoli, sistemi di parcheggio, misuratori di livello o semplici allarmi di presenza.
In questa guida colleghiamo il modulo a un Arduino Uno in modalita standard, cioe con i pin TRIG ed ECHO separati, e scriviamo un programma che stampa la distanza misurata sul monitor seriale.
Come funziona:
Il principio e quello del tempo di volo. Quando sul pin TRIG arriva un impulso HIGH di almeno 10 microsecondi, il modulo emette una raffica di otto impulsi ultrasonici a 40 kHz e porta il pin ECHO a livello HIGH. Il pin ECHO resta alto per tutto il tempo in cui l onda viaggia verso l ostacolo e torna indietro, poi scende a LOW.
Il programma misura la durata di questo impulso HIGH in microsecondi con la funzione pulseIn e la converte in centimetri con la formula Distanza (cm) = durata (us) x 0.034 / 2. Il valore 0.034 cm/us corrisponde alla velocita del suono di circa 340 m/s espressa in centimetri per microsecondo, e la divisione per due serve perche il tempo misurato comprende sia l andata che il ritorno dell onda.
Tra due misurazioni consecutive bisogna lasciare almeno 60 millisecondi, in modo che gli echi residui del colpo precedente non vengano scambiati per il nuovo eco.
Cosa ti serve:
- 1 x Sensore a ultrasuoni HY-SRF05, 5 pin, 2-450 cm, 5V
- 1 x Scheda di sviluppo Uno R3 con Wifi ESP8266, compatibile con Arduino
- 4 x 40 fili Dupont 30cm, Tata-Tata
- 1 x Breadboard 830 punti MB-102
Collegamento:
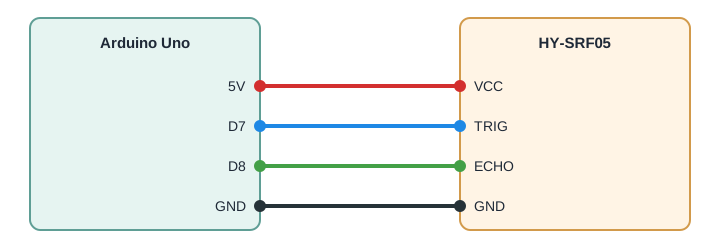
Il modulo si alimenta a 5 VDC ed e compatibile TTL, quindi su Arduino Uno tutti i pin si collegano direttamente senza partitori di tensione. Il pin OUT resta non collegato per usare la modalita standard con TRIG ed ECHO separati.
| Pin produs | Pin Arduino Uno | Rol |
|---|---|---|
| VCC | 5V | Alimentare +5 VDC |
| TRIG | D7 | Impulso di trigger in uscita dalla scheda |
| ECHO | D8 | Impulso di eco in ingresso alla scheda |
| OUT | Non collegato | Selezione modalita, lasciato libero per la modalita standard |
| GND | GND | Massa comune |
Il codice:
Caricate il seguente programma su Arduino Uno con l IDE Arduino, poi aprite il monitor seriale per vedere le misurazioni.
// HY-SRF05 ultrasonic distance sensor with Arduino Uno
// Standard mode: separate TRIG and ECHO pins, OUT pin left unconnected
const int trigPin = 7;      // TRIG pin connected to Arduino digital pin 7
const int echoPin = 8;      // ECHO pin connected to Arduino digital pin 8
const float soundSpeed = 0.034; // speed of sound in cm per microsecond
void setup() {
  Serial.begin(9600);       // start serial communication at 9600 baud
  pinMode(trigPin, OUTPUT); // TRIG is an output from the Arduino
  pinMode(echoPin, INPUT);  // ECHO is an input to the Arduino
}
void loop() {
  // Make sure TRIG is low before starting the pulse
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  // Send a 10 microsecond HIGH pulse on TRIG to start the measurement
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);
  // Measure the duration of the HIGH pulse on ECHO, with a 30 ms timeout
  long duration = pulseIn(echoPin, HIGH, 30000);
  // Convert the measured time into distance in centimeters
  float distanceCm = (duration * soundSpeed) / 2.0;
  if (duration == 0) {
    Serial.println("No echo received, check wiring or object out of range");
  } else {
    Serial.print("Distance: ");
    Serial.print(distanceCm);
    Serial.println(" cm");
  }
  // Wait at least 60 ms before the next measurement
  delay(60);
}
Come funziona il codice:
Nella parte iniziale le costanti trigPin e echoPin indicano i pin digitali D7 e D8 usati per il collegamento, mentre soundSpeed contiene il valore 0.034 usato nella conversione.
Nella funzione setup si avvia la comunicazione seriale a 9600 baud e si configura trigPin come OUTPUT e echoPin come INPUT, coerentemente con la modalita standard del modulo.
Nel loop si porta prima trigPin a LOW per un breve istante, poi lo si alza a HIGH per 10 microsecondi con delayMicroseconds, generando l impulso di trigger richiesto dal modulo, e infine lo si riporta a LOW.
La funzione pulseIn su echoPin misura la durata dell impulso HIGH restituito dal sensore, con un timeout di circa 30000 microsecondi per evitare blocchi quando non arriva nessun eco. Il valore letto, duration, viene poi moltiplicato per soundSpeed e diviso per due per ottenere distanceCm, che viene stampato sul monitor seriale insieme a un breve messaggio. Il delay finale di 60 millisecondi rispetta il tempo minimo tra due misurazioni indicato per il modulo.
Risultato:
Aprite il monitor seriale alla velocita di 9600 baud. Avvicinando e allontanando un oggetto dal sensore, il valore stampato deve variare in modo coerente, tra circa 2 cm e 450 cm.
Distance: 23.45 cm
Distance: 23.41 cm
Distance: 45.02 cm
Distance: 44.98 cm
Distance: 120.63 cm
No echo received, check wiring or object out of range
Distance: 8.16 cm
Distance: 8.09 cm
Problemi frequenti:
Sul monitor seriale non appare nulla: verificate di aver selezionato la porta e la scheda corrette nell IDE Arduino e che la velocita impostata sul monitor seriale sia 9600 baud come nello sketch.
La distanza letta e sempre 0 o molto grande e instabile: controllate che ECHO sia collegato al pin indicato nel codice e non al pin TRIG per errore, e che il cavo GND sia effettivamente collegato tra modulo e scheda.
Le misurazioni oscillano in modo casuale su oggetti vicini o lontani dal limite dichiarato: verificate che l oggetto sia posizionato perpendicolarmente al sensore e che non ci siano altri oggetti riflettenti nelle vicinanze entro l angolo di rilevamento di 15 gradi.
Il sensore sembra bloccarsi dopo alcune letture: aumentate la pausa tra le misurazioni oltre i 60 millisecondi gia previsti nel codice, oppure verificate che il timeout di pulseIn non sia stato rimosso.
Le letture sono stabili ma leggermente diverse da quelle di un metro: ricordate che la velocita del suono usata nella formula e un valore medio, e puo variare leggermente con la temperatura ambiente.
Limiti e consigli:
Il modulo misura in modo affidabile tra 2 cm e 450 cm, con una precisione dichiarata fino a 3 mm in condizioni ideali su superfici dure e piane. Su materiali morbidi, superfici molto inclinate o in presenza di piu sensori ultrasonici attivi nella stessa direzione, la distanza massima rilevata puo ridursi o le letture possono diventare instabili.
Una volta verificato il funzionamento in modalita standard, il progetto si puo estendere con un display per mostrare la distanza senza monitor seriale, con un buzzer o un LED per segnalare quando un ostacolo e troppo vicino, oppure con piu sensori HY-SRF05 orientati in direzioni diverse per coprire un area piu ampia.