

A termékfotók tájékoztató jellegűek, és a gyártási tételtől és a beszállítótól függően kisebb eltéréseket mutathatnak. A termék specifikációi és árai előzetes értesítés nélkül változhatnak. Mindent megteszünk, hogy a lehető legpontosabb és leghitelesebb specifikációkat adjuk meg a termékoldalon, de lehetséges, hogy ezek nem teljesen helyesek. Ha ilyen esetet észlel, kérjük, jelentse nekünk.
A termék szakemberek számára készült, és használatához képzett, valamint felhatalmazott személyzet szükséges. A termék nem tartalmaz összeszerelési/használati útmutatót . A termék nem megfelelő képesítéssel rendelkező személyek általi üzembe helyezése a weboldalon található Általános Szerződési Feltételek értelmében a jótállás elvesztését eredményezi.
A megadott műszaki adatok (áram, teljesítmény stb.) ideális működési körülmények között érvényes maximális értékeket jelentenek. A biztonságos használat és az optimális élettartam érdekében javasolt a terméket folyamatos üzemben legfeljebb a megadott maximális értékek 50%-án használni.
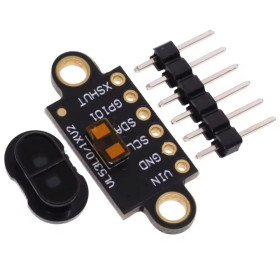
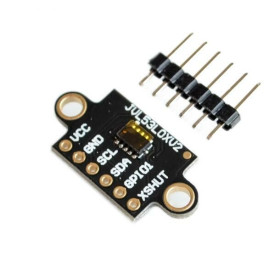
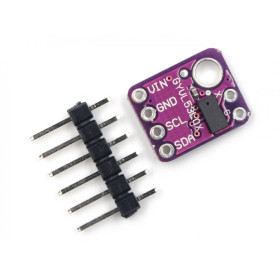
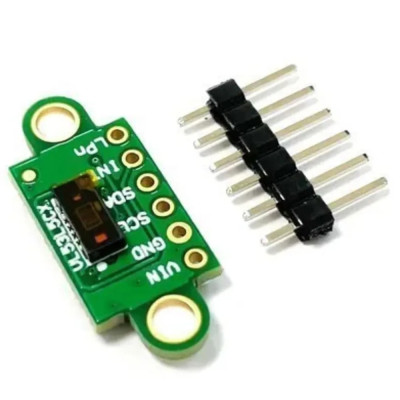
VL53L5CX ToF szenzor modul, 8x8 zóna, I2C, 3–5 VDC
Nagy pontosságú Time-of-Flight VL53L5CX érzékelő konfigurálható többzónás érzékeléssel akár 8x8-ig (64 zóna), akár 4 méteres távolságot mér láthatatlan VCSEL lézerrel, és akár 60 Hz frekvencián működik. I2C interfész, 3 - 5 VDC tápellátás, kompatibilis Arduino, ESP32, Raspberry Pi és más platformokkal, robotikához, környezetfeltérképezéshez, akadályérzékeléshez és intelligens rendszerekhez alkalmas.
Shipping by csütörtök 22 október
A termék megvásárlásával jár 490,97 Ft hűségpont.

Nemzetközi gyors szállítás az EU-n belül. Ingyenes szállítás 100 EUR feletti megrendelések esetén a legtöbb EU-országban.

24 órán belül szállítunk raktárunkból

Minden rendelés után pontokat kap, a rendelés értékének 5%-ában.
A VL53L5X V2 szenzormodul a VL53L5CX chipet integrálja, egy STMicroelectronics által fejlesztett Time-of-Flight (ToF) szenzort, amely a VCSEL lézer által kibocsátott fény repülési ideje alapján méri a távolságot. A klasszikus, a visszavert fény intenzitására épülő IR szenzorokkal ellentétben a ToF technológia abszolút távolságmérést biztosít, függetlenül a célobjektum színétől vagy reflektivitásától, ezért alkalmas robotikához, akadályérzékeléshez, környezetfeltérképezéshez, beléptetőrendszerekhez, intelligens eszközökhöz és automatizáláshoz.
A szenzor konfigurálható többzónás érzékelést kínál, akár 8x8-as rácsban, azaz 64 egyidejű mérési zónával, vagy egyszerűbb alkalmazásokhoz 4x4 zónával. A 63°-os átlós látómező széles, és minden zóna akár 4 méterig képes távolságot mérni, legfeljebb 60 Hz-es frekvenciával. Az emitter egy 940 nm-es VCSEL lézer, amely az emberi szem számára láthatatlan, a ST által fejlesztett hisztogramtípusú algoritmusok pedig lehetővé teszik több különálló objektum érzékelését ugyanabban a látómezőben, és javítják a védőüvegről visszaverődő fényekkel szembeni immunitást.
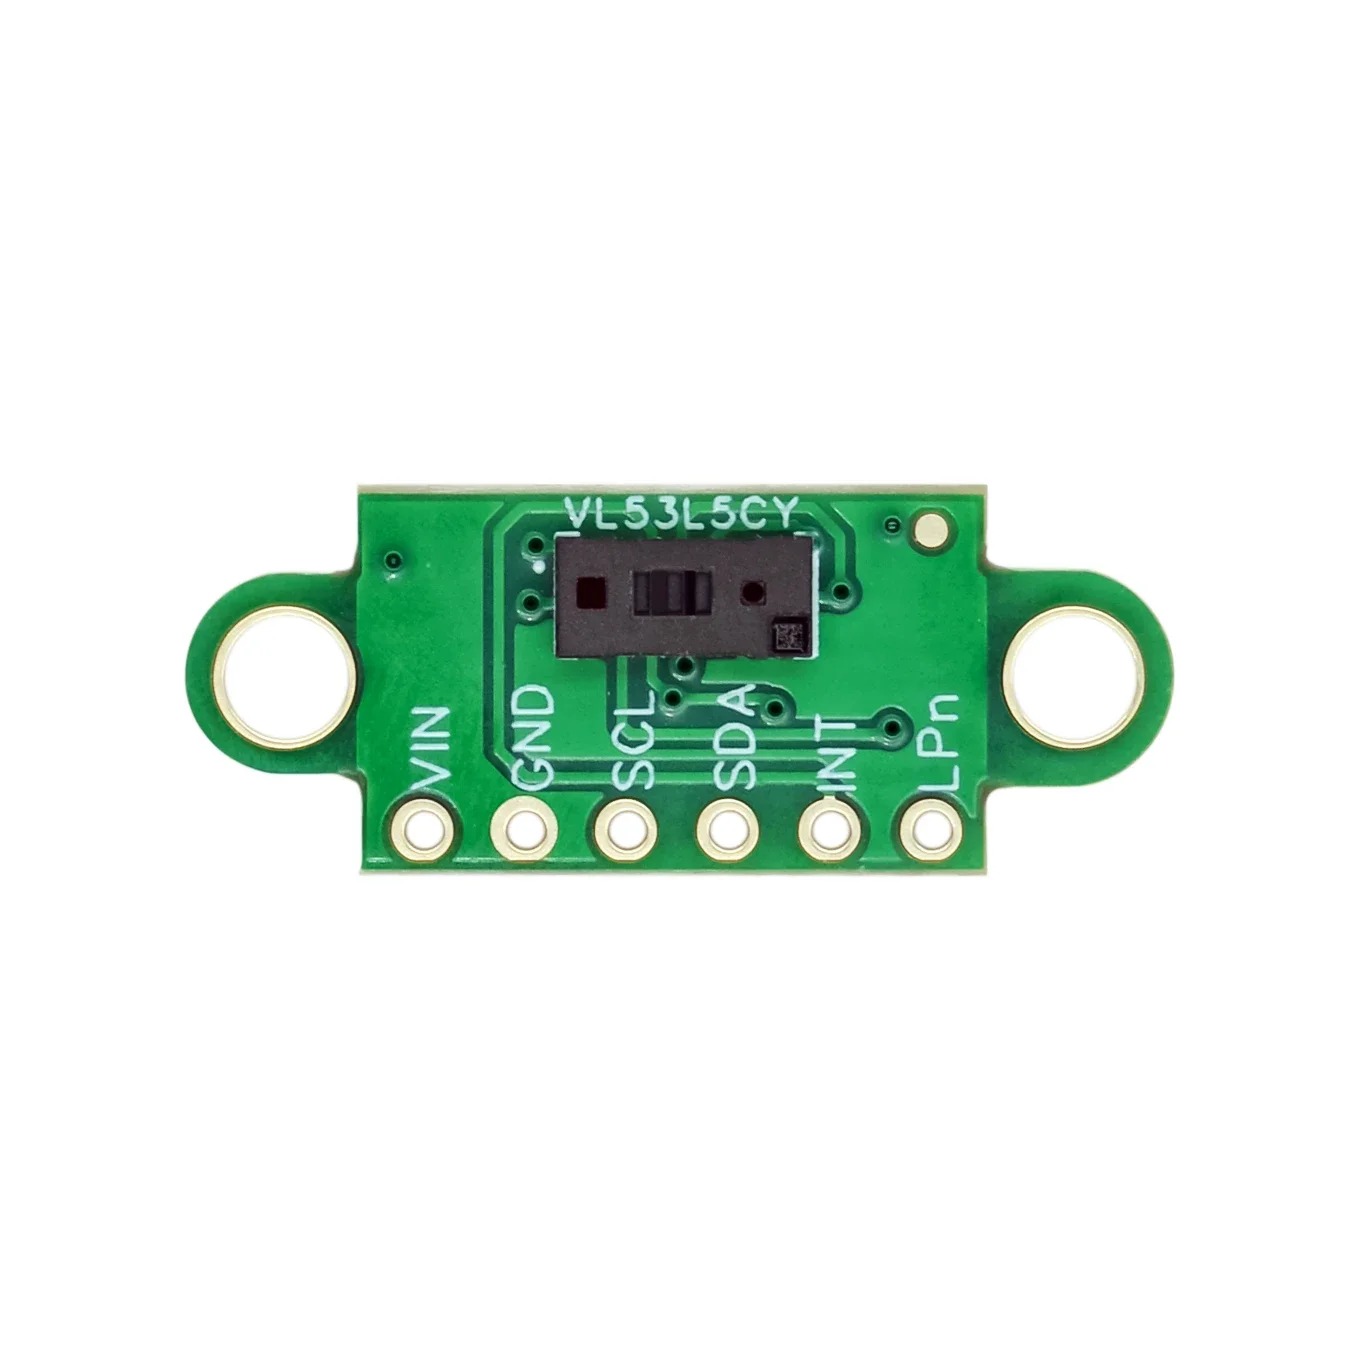
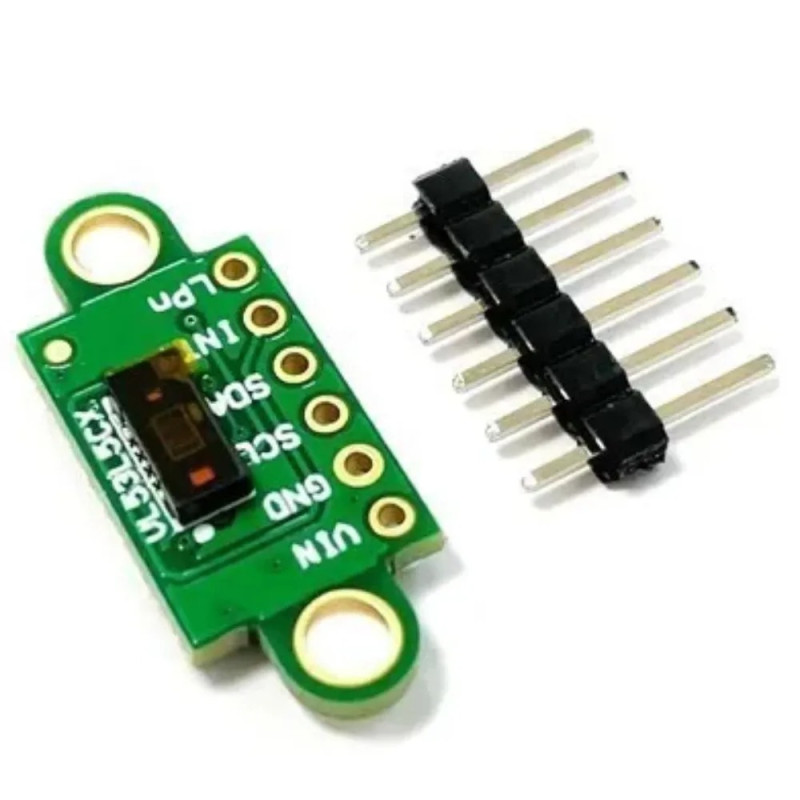
A fő jellemzők közé tartoznak a közvetlenül a panelen jelölt VIN, GND, SCL, SDA, INT és LPn interfészlábak, a szenzor fölé szerelt optikai védőburkolat a porállóság és a nagyobb pontosság érdekében, valamint a nyomtatott áramköri lapon található két rögzítőfurat. A tápellátás 3 - 5 VDC tartományú feszültséggel történik a VIN lábon, a mellékelt tüskesor pedig lehetővé teszi a breadboardra szerelést vagy vezetékek forrasztását.
Az I2C interfészen keresztül a modul kompatibilis az Arduino, ESP32, STM32, Raspberry Pi és más, ilyen interfésszel rendelkező platformokkal.
Specifikációk:
Szenzor: VL53L5CX (STMicroelectronics)
Technológia: Time-of-Flight (ToF), 940 nm-es VCSEL lézer
Tápfeszültség: 3 - 5 VDC
Kommunikációs interfész: I2C
Mérési ráta: akár 60 Hz
Látómező (FoV): 63° átlós, szoftveresen konfigurálható
Többzónás érzékelés: 8x8 zóna (64 zóna) vagy 4x4 zóna (16 zóna), konfigurálható
Abszolút távolság: 0 - 400 cm
Távolságfelbontás: 1 mm (tipikus)
Védelem: Optikai fedél a porállóság és a nagyobb pontosság érdekében
Méretek: 10.5 x 25 mm
Lábkiosztás:
| Csatlakozó | Láb | Funkció |
|---|---|---|
| Kommunikációs header | VIN | Szenzor tápellátás 3 - 5 VDC |
| Kommunikációs header | GND | Föld |
| Kommunikációs header | SCL | Órajel az I2C kommunikációhoz |
| Kommunikációs header | SDA | Adat az I2C kommunikációhoz |
| Kommunikációs header | INT | Megszakítási jel (interrupt), az eszköz felébresztéséhez objektum érzékelésekor |
| Kommunikációs header | LPn | Alacsony fogyasztás vezérlése és a szenzor resetelése, LOW aktív |
Használat:
Forrassza fel a tüskesort a panelre, ha breadboardos szerelést szeretne, ügyelve a nyomtatott áramkörön jelölt furatok orientációjára.
Csatlakoztassa a modult a mikrokontrollerhez I2C interfészen keresztül, az SDA és SCL vezetékeket a fejlesztőpanel megfelelő lábaira kötve.
Táplálja a modult 3 - 5 VDC tartományú feszültséggel a VIN lábon, és kösse a GND-t a rendszer közös földjére.
Ne fordítsa meg a tápellátás polaritását, és ne lépje túl az 5 VDC maximálisan megengedett feszültséget.
Inicializálja a szenzort egy dedikált VL53L5CX könyvtárral, amely elérhető Arduino, ESP32 vagy más platformokhoz.
Állítsa be a kívánt felbontást, 4x4 vagy 8x8 zónát, valamint a mérési rátát, akár 60 Hz-ig, mielőtt megkezdené az adatgyűjtést.
Olvassa ki az egyes zónák távolságértékeit, és dolgozza fel őket az alkalmazásnak megfelelően, legyen szó akadályérzékelésről, térképezésről vagy gesztusfelismerésről.
Használja az INT lábat a mikrokontroller felébresztésére közeli objektum érzékelésekor, amikor alacsony fogyasztású módot aktivál.
Használja az LPn lábat a szenzor engedélyezésére vagy letiltására, normál működéshez HIGH állapotban tartva.
A stabil eredmények érdekében tartsa tisztán az optikai védőburkolatot, por és ujjlenyomatok nélkül, és kerülje a nagyon erősen tükröző felületeket a szenzor előtt kis távolságban.
- Chipkészlet
- VL53L5CX
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Nu utilizati produsul la tensiuni, curenti sau temperaturi peste valorile specificate.
Montajul si conectarea trebuie realizate de persoane cu cunostinte tehnice minime in domeniul electric/electronic.
Evitati scurtcircuitele, inversarea polaritatii si conectarea gresita a alimentarii.
Nu lasati produsul alimentat nesupravegheat in timpul testelor.
Produsul nu este jucarie si nu este destinat copiilor.
Pentru modulele electronice, se recomanda utilizarea in carcase, panouri sau montaje protejate, dupa caz.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Documentatie si siguranta:
Pentru informatii suplimentare, fise tehnice, declaratii de conformitate sau instructiuni, ne puteti contacta la [email protected].
/*
  Arduino sketch for the VL53L5CX 8x8-zone Time-of-Flight sensor module
  Board used: Arduino Uno (or any 5V/3.3V compatible board with I2C)

  Wiring (module pin -> Arduino pin):
    VIN -> 5V   (module accepts 3 - 5 VDC)
    GND -> GND
    SCL -> A4 (SDA) ... see below, SCL -> A5
    SDA -> A4
    SCL -> A5
    INT -> D2   (optional, interrupt output, active LOW)
    LPn -> D3   (optional, keep HIGH for normal operation)

  Library required (install from Arduino Library Manager):
    "SparkFun VL53L5CX Arduino Library"
    (search for VL53L5CX in the Library Manager and install the SparkFun version)

  This sketch initializes the sensor, sets the 8x8 zone resolution,
  starts ranging and prints the distance of every zone on the Serial Monitor.
*/

#include <Wire.h>
#include <SparkFun_VL53L5CX_Library.h>

SparkFun_VL53L5CX imager;
VL53L5CX_ResultsData measurementData;

int imageResolution = 0;
int imageWidth = 0;

const int INT_PIN = 2;
const int LPN_PIN = 3;

void setup()
{
  Serial.begin(115200);
  delay(1000);
  Serial.println("VL53L5CX 8x8 zone Time-of-Flight sensor test");

  pinMode(LPN_PIN, OUTPUT);
  digitalWrite(LPN_PIN, HIGH); // keep sensor enabled, HIGH = normal operation

  pinMode(INT_PIN, INPUT);

  Wire.begin();
  Wire.setClock(400000); // fast I2C mode

  Serial.println("Initializing sensor, this can take a few seconds...");
  if (imager.begin() == false)
  {
    Serial.println("Sensor not found, check wiring and power. Freezing...");
    while (1)
      ;
  }

  imager.setResolution(64); // 8x8 = 64 zones, use 16 for 4x4
  imageResolution = imager.getResolution();
  imageWidth = sqrt(imageResolution);

  imager.setRangingFrequency(15); // Hz, up to 60 Hz depending on resolution
  imager.startRanging();

  Serial.println("Sensor ready, starting measurements.");
}

void loop()
{
  if (imager.isDataReady() == true)
  {
    if (imager.getRangingData(&measurementData))
    {
      Serial.println("---- New frame ----");
      for (int y = 0; y < imageWidth; y++)
      {
        for (int x = 0; x < imageWidth; x++)
        {
          int index = x + y * imageWidth;
          Serial.print(measurementData.distance_mm[index]);
          Serial.print("\t");
        }
        Serial.println();
      }
    }
  }

  delay(5);
}
A VL53L5CX szenzoros modul egy Time-of-Flight (ToF) távolságkamera, amely a látómezőt legfeljebb 8x8 zónából álló rácsra osztja, és egyszerre adja vissza az egyes zónákban mért távolságot, nem csupán egyetlen értéket, mint a hagyományos távolságérzékelők.
Hasznos akadályérzékelő projektekben mobil robotokhoz, személyek számlálására egy ajtónál, gesztusvezérléshez, egy gép automatikus leállítására, ha kéz közeledik, vagy egy helyiség egyszerű feltérképezésére, mindenhol ott, ahol egyetlen távolságmérés nem elegendő.
Hogyan működik:
A szenzor egy 940 nm-es VCSEL emitterrel láthatatlan lézerfény-impulzusokat bocsát ki, és megméri, mennyi idő alatt ér el a fény a tárgyhoz, majd tér vissza a chipben található SPAD fotodetektor-mátrixhoz.
Minden ToF szenzor alapelve, hogy a távolság egyenlő a fénysebesség és a repülési idő szorzatának felével, vagyis d = (c x t) / 2, ahol c a fénysebesség, megközelítőleg 3 x 10 a 8. hatványon méter per másodperc, t pedig a mért oda-vissza út ideje.
A VL53L5CX esetében ezt a számítást belsőleg, a szenzor saját elektronikája végzi el, az eredmény pedig feldolgozva, milliméterben érkezik I2C-n keresztül a legfeljebb 64 zóna mindegyikére, akár 60 Hz-es frissítési rátával.
A szenzor működhet 4x4 zónás felbontásban egyszerű és gyors alkalmazásokhoz, vagy 8x8 zónás felbontásban a jelenet nagyobb részletességéhez. A maximálisan használható távolság körülbelül 4 méter, a tipikus pontosság a mért távolság nagyjából 5 százaléka, ami függ a célfelület visszaverő képességétől és a környezeti fényviszonyoktól.
Mire lesz szükséged:
- 1 x VL53L5CX ToF szenzor modul, 8x8 zóna, I2C, 3-5 VDC
- 1 x Uno R3 fejlesztői panel WiFi ESP8266-tal, Arduino kompatibilis
- 1 x 40 db Dupont vezeték 20 cm, apa-anya
- 1 x Breadboard 830 pontos MB-102
Csatlakoztatás:
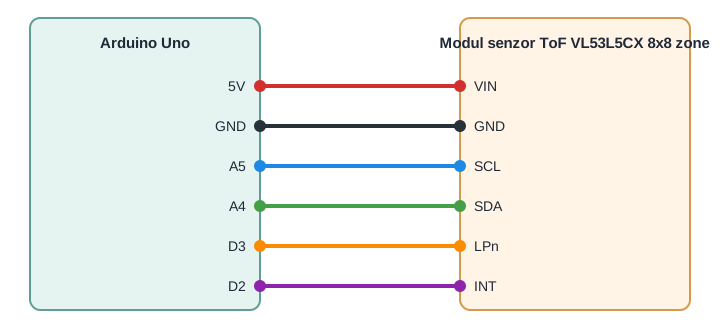
A modul tápellátása a VIN lábon történik 3 - 5 VDC tartományba eső feszültséggel, így közvetlenül csatlakoztatható egy Arduino Uno 5 V-os kimenetére, külön szintillesztő nélkül, mivel a panelen már megtalálható a szabályozó és az SDA és SCL lábakhoz szükséges logikai szintillesztés. Az LPn és INT lábak az alapvető csatlakoztatáshoz opcionálisak, de ebben a tutorialban használjuk őket, hogy bemutassuk, hogyan vezérelhető a szenzor bekapcsolása, és hogyan olvasható le a megszakítás állapota.
| Termék lába | Arduino Uno láb | Szerep |
|---|---|---|
| VIN | 5V | A modul tápellátása |
| GND | GND | Közös föld |
| SCL | A5 | I2C órajel |
| SDA | A4 | I2C adat |
| LPn | D3 | Szenzor engedélyezése, HIGH a normál működéshez |
| INT | D2 | Megszakításjel egy tárgy érzékelésekor |
Könyvtárak:
Telepítsd a Library Managerből a SparkFun VL53L5CX Arduino Library könyvtárat, szerzője a SparkFun Electronics, minimális verziója 1.0.3, pontosan erre a névre keresve. Az I2C kommunikációhoz szükséges Wire könyvtár már része az Arduino IDE-nek, ezért nem kell külön telepíteni.
A kód:
A következő program inicializálja a szenzort, beállítja a felbontást 8x8 zónára, és a soros monitoron megjeleníti a minden képkockánál beolvasott távolságrácsot.
/*
  VL53L5CX 8x8 Multizone Time-of-Flight Sensor - Basic Reading Example
  Board: Arduino Uno
  Library: SparkFun VL53L5CX Arduino Library (by SparkFun Electronics)
  This sketch initializes the VL53L5CX sensor over I2C, sets the
  resolution to 8x8 zones and continuously prints the distance grid
  (in millimeters) to the Serial Monitor.
*/
#include <Wire.h>
#include <SparkFun_VL53L5CX_Library.h>
// Pins used to control the sensor from the Arduino Uno
const int LPN_PIN = 3; // Low power / enable pin, HIGH = sensor enabled
const int INT_PIN = 2; // Interrupt output pin from the sensor
SparkFun_VL53L5CX myImager;
VL53L5CX_ResultsData measurementData; // Holds one frame of ranging data
int imageResolution = 0; // Current resolution reported by the sensor (16 or 64)
int imageWidth = 0;      // Grid width used only for pretty printing
void setup()
{
  Serial.begin(115200);
  delay(1000);
  Serial.println("VL53L5CX 8x8 Zone Distance Example");
  // Configure control pins
  pinMode(LPN_PIN, OUTPUT);
  digitalWrite(LPN_PIN, HIGH); // Enable the sensor (LPn HIGH = normal operation)
  pinMode(INT_PIN, INPUT_PULLUP);
  Wire.begin();
  Wire.setClock(400000); // Optional, use 400kHz I2C for faster frame transfer
  Serial.println("Initializing sensor, this can take up to 10 seconds...");
  if (myImager.begin() == false)
  {
    Serial.println("Sensor not found - check wiring and LPn pin. Freezing.");
    while (1)
      ;
  }
  myImager.setResolution(8 * 8); // Enable all 64 zones
  imageResolution = myImager.getResolution(); // Confirm resolution (16 or 64)
  imageWidth = sqrt(imageResolution);         // 4 or 8
  myImager.startRanging();
  Serial.println("Sensor ready, starting measurements.");
}
void loop()
{
  // Just for demonstration, read the interrupt pin state
  bool interruptActive = (digitalRead(INT_PIN) == LOW);
  if (myImager.isDataReady())
  {
    if (myImager.getRangingData(&measurementData))
    {
      Serial.print("Interrupt active: ");
      Serial.println(interruptActive ? "yes" : "no");
      // Print the distance grid, row by row
      for (int row = 0; row < imageWidth; row++)
      {
        for (int col = 0; col < imageWidth; col++)
        {
          int index = row * imageWidth + col;
          Serial.print(measurementData.distance_mm[index]);
          Serial.print("\t");
        }
        Serial.println();
      }
      Serial.println();
    }
  }
  delay(50); // Small delay between polling cycles
}
Hogyan működik a kód:
A program elején meghatározzuk az LPN_PIN és INT_PIN lábakat, létrehozzuk a myImager objektumot a SparkFun_VL53L5CX osztályból, valamint a measurementData struktúrát, amelybe a könyvtár a szenzorról beolvasott adatokat helyezi. Az imageResolution és imageWidth változók az aktuális felbontást és a rács oldalhosszát tárolják a rendezett megjelenítéshez.
A setup függvényben elindul a soros kommunikáció 115200 baudon, az LPN_PIN kimenetként van beállítva és HIGH értékre kerül a szenzor aktiválásához, az INT_PIN pedig bemenetként van konfigurálva belső pull-up ellenállással. A Wire.begin után meghívjuk a myImager.begin függvényt, amely inicializálja a szenzort és betölti a belső firmware-t, majd a myImager.setResolution(8 * 8) aktiválja mind a 64 zónát, a myImager.startRanging() pedig elindítja a folyamatos mérést.
A loop függvényben először az INT_PIN lábának állapotát ellenőrizzük, csak azért, hogy megmutassuk, a szenzor aktívan jelez új adatokat. Ezután a myImager.isDataReady() függvénnyel megtudjuk, mikor van kész egy új képkocka, a myImager.getRangingData(&measurementData) pedig mm-ben behozza a távolságértékeket a measurementData.distance_mm vektorba, amelyet a program soronként bejár, hogy megjelenítse a rácsot a soros monitoron.
Eredmény:
Nyisd meg a soros monitort 115200 baudon. A kód feltöltése és a szenzor inicializálása után időnként egy 8x8 értékből álló rácsot fogsz látni, amelyben minden érték a látómező adott zónájában mért távolságot jelenti milliméterben.
VL53L5CX 8x8 Zone Distance Example
Initializing sensor, this can take up to 10 seconds...
Sensor ready, starting measurements.
Interrupt active: no
512    498    505    511    620    615    609    598
520    501    499    507    611    602    598    590
530    510    495    500    600    590    585    580
545    522    501    498    588    579    570    565
560    535    510    495    575    566    560    552
578    548    520    500    562    555    548    540
595    562    530    505    550    542    535    528
610    578    540    512    540    532    525    518
Gyakori problémák:
Ha a soros monitoron az az üzenet jelenik meg, hogy a szenzor nem található, először ellenőrizd az SDA és SCL csatlakozásokat, mivel a felcserélt vezetékek a leggyakoribb ok, és győződj meg arról, hogy az LPn HIGH szinten van, nem lebeg és nincs földre kötve.
Ha a megjelenített értékek mindig 0 vagy nagyon nagyok és ingadozók, ellenőrizd, hogy meghívtad-e a myImager.startRanging() függvényt a felbontás beállítása után, és hogy hagysz-e egy kis delay-t az olvasások között. Az isDataReady ellenőrzése nélküli, túl gyors loop függvény részleges képkockákat olvashat.
Ha a modul az első indításkor helyesen működik, de egy idő után lefagy, ellenőrizd a tápellátást. Egy túl vékony VIN vezeték vagy egy instabil tápforrás a szenzor újraindulását okozhatja, főleg ha több I2C modul van ugyanazon a buszon.
Ha több VL53L5CX szenzort használsz ugyanazon az I2C buszon, és csak az egyik válaszol, tartsd az LPn lábat LOW szinten az összes szenzornál, kivéve egyet, változtasd meg annak I2C címét a kódban, majd egymás után aktiváld a következő szenzort is, mivel mindegyiknek egyedi címre van szüksége.
Ha a leolvasott távolságok eltérnek a mérőszalaggal végzett méréstől, vedd figyelembe, hogy a szenzor a célfelületre merőleges távolságot jelenti, nem az egyenes vonalú távolságot egy szögben elhelyezkedő pontig. A nagyon fényvisszaverő vagy nagyon sötét színű felületek csökkenthetik a használható hatótávolságot.
Korlátok és tippek:
A szenzor körülbelül 4 méterig használható távolságokat mér, tipikusan a távolság nagyjából 5 százalékos pontossággal, amely erős, közvetlen napfényben a célfelületen vagy az optikán romlik.
A 60 Hz-es ráta elméleti maximum, amely főleg 4x4 felbontásnál érhető el. 8x8 zónánál a képkockánkénti feldolgozási idő nagyobb, ezért gyors alkalmazásokhoz válaszd a 4x4 felbontást, ha nincs szükséged a jelenet finom részletességére.
Az optikai védőburkolatot tisztán kell tartani, mert a por vagy az ujjlenyomatok mérési hibákat okozhatnak, vagy csökkenthetik a szenzor hatótávolságát.
Ebből az alapáramkörből kiindulva építhetsz egy többzónás jelenlétérzékelőt, egy egyszerű akadálykerülő rendszert mobil robothoz, vagy egy ajtókereten áthaladó személyek számlálására szolgáló alkalmazást, a 64 zónás rácsot felhasználva több cél megkülönböztetésére ugyanabban a látómezőben.