

A termékfotók tájékoztató jellegűek, és a gyártási tételtől és a beszállítótól függően kisebb eltéréseket mutathatnak. A termék specifikációi és árai előzetes értesítés nélkül változhatnak. Mindent megteszünk, hogy a lehető legpontosabb és leghitelesebb specifikációkat adjuk meg a termékoldalon, de lehetséges, hogy ezek nem teljesen helyesek. Ha ilyen esetet észlel, kérjük, jelentse nekünk.
A termék szakemberek számára készült, és használatához képzett, valamint felhatalmazott személyzet szükséges. A termék nem tartalmaz összeszerelési/használati útmutatót . A termék nem megfelelő képesítéssel rendelkező személyek általi üzembe helyezése a weboldalon található Általános Szerződési Feltételek értelmében a jótállás elvesztését eredményezi.
A megadott műszaki adatok (áram, teljesítmény stb.) ideális működési körülmények között érvényes maximális értékeket jelentenek. A biztonságos használat és az optimális élettartam érdekében javasolt a terméket folyamatos üzemben legfeljebb a megadott maximális értékek 50%-án használni.
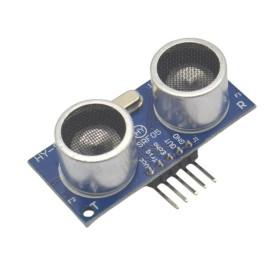
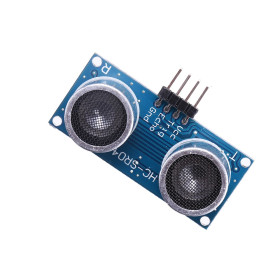
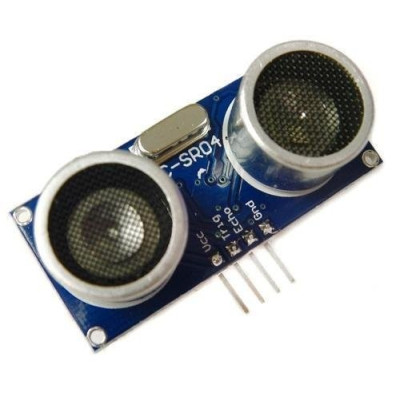
HC-SR04 ultrahangos szenzor, 2–450 cm távolság, 5 V
Arduino-kompatibilis ultrahangos érzékelő, ideális gyors távolságméréshez és akadályérzékeléshez robotikai vagy automatizálási projektekben. 5 V-on működik, 2 cm-től 450 cm-ig terjedő tartományt fed le, akár 0,3 cm-es pontosságot kínál, és egyszerűen csatlakoztatható Trigger és Echo csatlakozókon keresztül a könnyű integráláshoz az egységekbe.
Shipping by csütörtök 22 október
A termék megvásárlásával jár 0,41 lei hűségpont.

Nemzetközi gyors szállítás az EU-n belül. Ingyenes szállítás 100 EUR feletti megrendelések esetén a legtöbb EU-országban.

24 órán belül szállítunk raktárunkból

Minden rendelés után pontokat kap, a rendelés értékének 5%-ában.
Az HC-SR04 ultrahangos szenzor egy érintésmentes távolságmérő modul, amely egyetlen nyomtatott áramköri lapon egyesít egy ultrahangos adót és vevőt, valamint egy dedikált vezérlőáramkört. A szenzor érzékeli a szilárd tárgyak jelenlétét és a tőlük mért távolságot, ezért gyakran használják mobil robotikában akadályelkerülésre, parkolórendszerekben, tartályok folyadékszintjének mérésére, vagy bármely olyan projektben, ahol gyors és olcsó távolságmérésre van szükség.
Működési elve egyszerű, és a hang futási idején alapul. A Trig láb legalább 10 us hosszúságú TTL impulzust kap, majd a modul automatikusan kibocsát egy 8 ciklusból álló, 40 kHz-es ultrahangcsomagot, és megvárja a tárgyról visszaverődő visszhangot. Az Echo láb a teljes oda-vissza út ideje alatt magas logikai szinten marad, és ezt az időt a távolsággá alakítják a következő képlettel: a távolság centiméterben egyenlő a mikrosekundumban mért idő osztva 58-cal, illetve a távolság egyenlő az idő szorozva a hang 340 m/s sebességével és osztva 2-vel. A tényleges mérési szög körülbelül 15 fok, és a helyes eredményhez a célfelületnek legalább 0.5 négyzetméteresnek kell lennie.
A fő jellemzők közé tartozik a két, a panel előlapján jól láthatóan elhelyezett ultrahangos átalakító, a vezérlőáramkört órajelező oszcillátorkristály, a jelzőkomponensek, valamint a Vcc, Trig, Echo és Gnd jelölésű 4 interfészláb, amelyek egy 2.54 mm osztású tüskesoron érhetők el. A modul tápellátása 5 VDC-ről történik a Vcc lábon keresztül, tipikus üzemi áramfelvétele 15 mA.
A két digitális Trig és Echo jel révén a szenzor kompatibilis az Arduino, ESP32, STM32, Raspberry Pi és bármely más fejlesztőpanellel, amely legalább két GPIO lábbal rendelkezik: egy kimeneti lábbal a triggerhez és egy bemeneti lábbal a visszhang kiolvasásához.
Specifikációk:
Modell: HC-SR04
Tápfeszültség: 5 VDC
Áramfelvétel: körülbelül 15 mA
Ultrahang frekvencia: 40 kHz, 8 ciklusos csomagokban mérésenként
Trigger jel: legalább 10 us hosszúságú TTL impulzus a Trig lábon
Echo jel: a távolsággal arányos hosszúságú TTL impulzus az Echo lábon
Érzékelési távolság: 2 cm - 450 cm
Pontosság: 0.3 cm
Mérési szög: 15 fok
Interfész: 4 láb Vcc, Trig, Echo, Gnd
Méretek: 45 x 20 x 15 mm
Lábkiosztás:
| Csatlakozó | Láb | Funkció |
|---|---|---|
| 4 tűs tüskesor | Vcc | 5 VDC tápellátás |
| 4 tűs tüskesor | Trig | Trigger bemenet, legalább 10 us hosszúságú TTL impulzus a mérés indításához |
| 4 tűs tüskesor | Echo | TTL impulzus kimenet, amelynek hossza arányos a mért távolsággal |
| 4 tűs tüskesor | Gnd | Föld |
Használat:
Csatlakoztassa a szenzor Vcc lábát 5 VDC-re, és a Gnd lábat a fejlesztőpanellel közös földre.
Csatlakoztassa a Trig lábat egy digitális kimenetre, az Echo lábat pedig a fejlesztőpanel egy digitális bemenetére.
Ha 3.3 V-os logikájú panelt használ, például ESP32-t, STM32-t vagy Raspberry Pi-t, szereljen be ellenállásos osztót vagy szintillesztőt az Echo lábra, mivel a szenzor kimeneti jele 5 V-os.
Generáljon a Trig lábon legalább 10 us hosszúságú HIGH impulzust a mérés elindításához.
Mérje meg az Echo lábon kapott HIGH impulzus időtartamát, és számítsa ki a távolságot úgy, hogy a mikrosekundumban kifejezett időt elosztja 58-cal centiméterhez, illetve 148-cal hüvelykhez.
Hagyjon legalább 60 ms szünetet két egymást követő mérés között, hogy az egyik mérés visszhangja ne zavarja a következőt.
Szerelje fel a szenzort úgy, hogy a célobjektum felülete legalább 0.5 négyzetméteres legyen, és minél merőlegesebben álljon a két átalakítóra.
Kerülje a puha vagy elnyelő anyagból készült célpontokat, például a textilt vagy a habot, mivel ezek csillapítják a visszhangot, és hibás leolvasást vagy válaszhiányt okozhatnak.
Ne lépje túl az 5 VDC tápfeszültséget, és csatlakoztatás előtt ellenőrizze a Vcc és Gnd polaritását.
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Nu utilizati produsul la tensiuni, curenti sau temperaturi peste valorile specificate.
Montajul si conectarea trebuie realizate de persoane cu cunostinte tehnice minime in domeniul electric/electronic.
Evitati scurtcircuitele, inversarea polaritatii si conectarea gresita a alimentarii.
Nu lasati produsul alimentat nesupravegheat in timpul testelor.
Produsul nu este jucarie si nu este destinat copiilor.
Pentru modulele electronice, se recomanda utilizarea in carcase, panouri sau montaje protejate, dupa caz.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Documentatie si siguranta:
Pentru informatii suplimentare, fise tehnice, declaratii de conformitate sau instructiuni, ne puteti contacta la [email protected].
Vélemények (4) - Vélemény moderálása

Excelent
Functioneaza corect
Foarte bun.
Ok
// Test program for HC-SR04 Ultrasonic Distance Sensor
// Board: Arduino Uno (or any Arduino with free digital pins)
// Wiring:
//   HC-SR04 Vcc  -> Arduino 5V
//   HC-SR04 Trig -> Arduino D9
//   HC-SR04 Echo -> Arduino D10
//   HC-SR04 Gnd  -> Arduino GND
// No library required, the sensor is driven directly with digitalWrite and pulseIn

const int trigPin = 9;
const int echoPin = 10;

void setup() {
  Serial.begin(9600);
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  digitalWrite(trigPin, LOW);
  Serial.println("HC-SR04 test starting...");
}

void loop() {
  // Generate the 10 microsecond trigger pulse
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  // Read the echo pulse width, with a timeout to avoid blocking forever
  long duration = pulseIn(echoPin, HIGH, 30000);

  if (duration == 0) {
    Serial.println("No echo received, check wiring or target out of range");
  } else {
    float distanceCm = duration / 58.0;
    float distanceInch = duration / 148.0;
    Serial.print("Distance: ");
    Serial.print(distanceCm);
    Serial.print(" cm (");
    Serial.print(distanceInch);
    Serial.println(" inch)");
  }

  delay(200);
}
A HC-SR04 ultrahangos érzékelő a legelterjedtebb alkatrész a távolságméréshez Arduino projektekben, megtalálható mobil robotokban, amelyeknek akadályokat kell kikerülniük, parkolássegítő rendszerekben, folyadékszint mérésnél egy tartályban, vagy bármilyen összeállításban, amelynek szüksége van egy közelítő távolságra az érzékelő előtt lévő tárgytól.
A modulnak két ultrahangos transzdúctora van a panel felső oldalán, egy kristályoszcillátora és egy 4 tűs header Vcc, Trig, Echo és Gnd kivezetésekkel, használatra kész rögtön a csatlakoztatás után, további kalibrálás nélkül.

Hogyan működik:
Az érzékelő az echolokáció elvét használja. A Trig lábra küldjünk egy legalább 10 us hosszú HIGH impulzust, a modul erre válaszul 8 ciklusnyi 40 kHz-es ultrahangcsomagot bocsát ki. Ezzel egyidőben az Echo láb HIGH állapotba vált, és addig marad így, amíg a tárgyról visszaverődött hang vissza nem érkezik az érzékelőhöz.
Az időtartamot, amíg az Echo HIGH állapotban van, mikroszekundumban a pulseIn függvénnyel olvassuk ki, és ezt alakítjuk át távolsággá úgy, hogy elosztjuk 58-cal centiméterhez, a képlet a hang 340 m/s sebességéből származik, elosztva 2-vel, mivel a hang oda-vissza megteszi a távolságot. Minél távolabb van a tárgy, annál hosszabb az impulzus az Echo lábon.
Mire van szükséged:
- 1 x HC-SR04 ultrahangos érzékelő
- 1 x Uno R3 fejlesztői panel ESP8266 WiFi-vel, Arduino kompatibilis
- 4 x 40 db Dupont vezeték 10cm, Mama-Mama
- 1 x Breadboard 830 pontos MB-102
Csatlakoztatás:
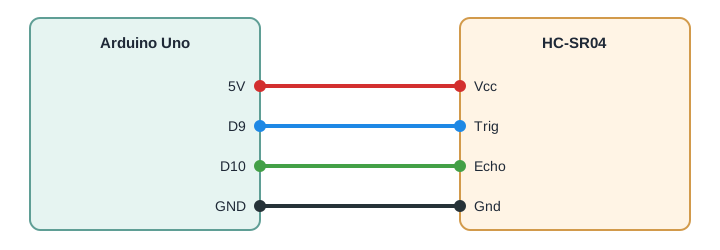
Az érzékelő mind a 4 lábán 5 V-on működik, és egy Arduino Uno panelon, amelynek logikája szintén 5 V-os, közvetlenül csatlakoztatható, szintillesztő vagy további ellenállások nélkül.
| Termék lába | Arduino Uno láb | Szerep |
|---|---|---|
| Vcc | 5V | Érzékelő tápellátása |
| Trig | D9 | A mérés elindítását vezérlő jel |
| Echo | D10 | A visszavert impulzus időtartamának leolvasása |
| Gnd | GND | Közös föld |
A kód:
Töltsd fel az Arduino Uno-ra az alábbi programot, amely létrehozza a trigger impulzust, kiolvassa az echo időtartamát, és kiírja a kiszámított távolságot a soros monitorra.
// HC-SR04 Ultrasonic Distance Sensor with Arduino Uno
// Wiring:
// HC-SR04 Vcc -> Arduino 5V
// HC-SR04 Trig -> Arduino D9
// HC-SR04 Echo -> Arduino D10
// HC-SR04 Gnd -> Arduino GND
// No library required
const int trigPin = 9;
const int echoPin = 10;
long duration;
float distanceCm;
void setup() {
  Serial.begin(9600);
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  digitalWrite(trigPin, LOW);
}
void loop() {
  // Send a clean LOW pulse before triggering
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  // Send the 10 microsecond trigger pulse required by the sensor
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);
  // Measure the duration of the HIGH pulse on the echo pin, in microseconds
  duration = pulseIn(echoPin, HIGH);
  // Convert the duration to distance in centimeters
  distanceCm = duration / 58.0;
  Serial.print("Distance: ");
  Serial.print(distanceCm);
  Serial.println(" cm");
  // Wait before the next measurement, more than the recommended 60 ms
  delay(100);
}
Hogyan működik a kód:
A program elején definiáljuk a trigPin és echoPin konstansokat, amelyek tárolják a csatlakoztatáshoz használt D9 és D10 digitális lábak számát, valamint a duration változót az impulzus időtartamához és a distanceCm változót a centiméterben kifejezett eredményhez.
A setup függvényben inicializáljuk a soros kommunikációt 9600 baud sebességgel, a trigPin lábat kimenetként konfiguráljuk, az echoPin lábat pedig bemenetként, majd a trigPin lábat kifejezetten LOW állapotba állítjuk, hogy ismert állapotból induljunk.
A loop függvényben a program először LOW állapotba hozza a trigPin lábat 2 mikroszekundumra, majd HIGH-ra emeli 10 mikroszekundumra, és visszaállítja LOW-ra, pontosan betartva az érzékelő által megkövetelt minimális trigger időtartamot. A pulseIn függvényt meghívjuk az echoPin lábon, hogy mikroszekundumban mérjük, mennyi ideig marad HIGH állapotban, ezt az értéket a duration tárolja.
A distanceCm távolságot úgy számítjuk ki, hogy a duration értékét elosztjuk 58-cal, az adatlapon szereplő képlet szerint, az eredményt pedig kiírjuk a soros monitorra a mértékegységgel együtt. A loop végén egy 100 milliszekundumos szünet biztosít egy biztonságos időközt két egymást követő mérés között, ami nagyobb, mint az ajánlott 60 ms.
Eredmény:
Nyisd meg a soros monitort 9600 baud sebességgel, és látni fogod a mért távolságot, amely körülbelül másodpercenként 10-szer frissül, az értékek pedig csökkennek vagy nőnek attól függően, hogy közelíted vagy távolítod a tárgyat az érzékelőtől.
Distance: 23.45 cm
Distance: 23.38 cm
Distance: 45.12 cm
Distance: 120.67 cm
Distance: 118.90 cm
Distance: 450.00 cm
Distance: 8.62 cm
Distance: 8.55 cm
Gyakori problémák:
Ha a soros monitoron semmi nem jelenik meg, ellenőrizd, hogy a monitorban kiválasztott sebesség 9600 baud, és hogy a csatlakoztatott panelhez megfelelő COM portot választottad.
Ha a kiírt távolság mindig 0 vagy egy nagyon nagy szám, ellenőrizd a Trig és Echo vezetékeket, mivel könnyen felcserélhetők egymással, és a pulseIn a rossz lábon várja a jelet.
Ha az értékek instabilak vagy hirtelen ugranak, távolítsd el a céltárgyat a szélektől és a ferde felületektől, mivel ezek egy másik irányba verik vissza a hangot, nem az érzékelő felé.
Ha az érzékelő nem reagál, amikor semmi nincs előtte, a pulseIn függvénynek alapértelmezett egy másodperces időtúllépése van, és a kód ennyi ideig fog várni, mielőtt folytatná, ami lassítja a kijelzést, ez normális, ha nincs tárgy a mérési tartományban.
Ha a távolság folyamatosan kisebb a valóságosnál, ellenőrizd, hogy a céltárgy felülete legalább 0.5 négyzetméter, különben az ultrahangos hullám egy része megkerüli a tárgyat, és nem jut vissza az érzékelőhöz.
Korlátok és tanácsok:
Az érzékelő csak a két transzdúctor előtt mér helyesen, egy körülbelül 15 fokos kúpon belül, a puha vagy hangelnyelő anyagok, mint a textíliák vagy a szivacs, erősen csökkentik a visszavert hangot. A hasznos mérési tartomány 2 cm-től kezdődik, és jó körülmények között akár 450 cm-ig is elérhet, körülbelül 0.3 cm-es felbontással, ami elegendő a legtöbb robotikai és automatizálási projekthez, azonban nagyobb pontosságú mérésekhez vagy erős akusztikus zajjal rendelkező környezetben egy speciális ultrahangos vagy lézeres érzékelő javasolt.