

Produktbilder dienen ausschließlich zu Informationszwecken und können je nach Charge und Lieferant geringfügige Unterschiede aufweisen. Produktspezifikationen und Preise können ohne vorherige Ankündigung geändert werden. Wir tun unser Bestes, um der Produktseite möglichst genaue und richtige Spezifikationen hinzuzufügen, es ist jedoch möglich, dass diese nicht ganz korrekt sind. Sollten Sie einen solchen Fall feststellen, melden Sie ihn uns bitte.
Das Produkt ist für Fachleute bestimmt und erfordert qualifiziertes und autorisiertes Personal. Dem Produkt liegt keine Montage-/Gebrauchsanleitung bei . Die Inbetriebnahme des Produktes durch nicht qualifizierte Personen führt zum Verlust der Garantie gemäß den AGB auf der Seite.
Die angegebenen technischen Spezifikationen (Strom, Leistung usw.) stellen maximale zulässige Werte unter idealen Betriebsbedingungen dar. Für einen sicheren Betrieb und eine optimale Lebensdauer wird empfohlen, das Produkt im Dauerbetrieb mit höchstens 50 % der angegebenen Maximalwerte zu verwenden.
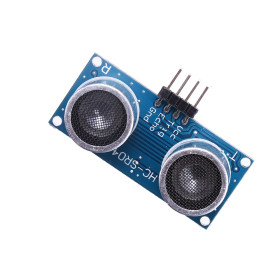
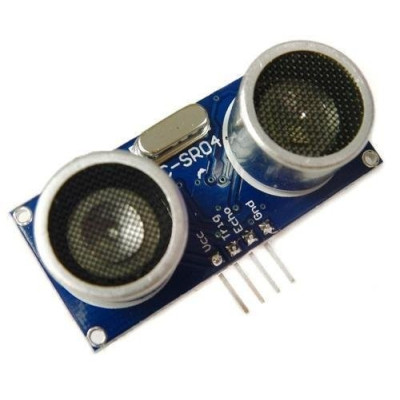
Ultraschallsensor HC-SR04, Entfernung 2–450 cm, 5 V
Arduino-kompatibler Ultraschallsensor, ideal für schnelle Distanzmessungen und Hinderniserkennung in Robotik- oder Automatisierungsprojekten. Er arbeitet mit 5 V, deckt einen Bereich von 2 cm bis 450 cm ab, bietet eine Genauigkeit von bis zu 0,3 cm und lässt sich einfach über Trigger- und Echo-Pins in bestehende Systeme integrieren.
Shipping by Donnerstag 22 Oktober
Mit dem Kauf dieses Produkts erhalten Sie 0,41 RON an Treuepunkten.

International fast shipping within EU. Free Shipping for orders above 100 EUR in most EU countries.

We ship from our stock within 24H

Sie erhalten bei jeder Bestellung Punkte im Wert von 5 %.
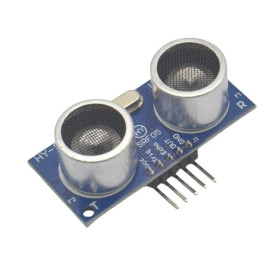
Der Ultraschallsensor HC-SR04 ist ein berührungsloses Distanzmessmodul, das auf derselben Platine einen Ultraschall-Sender und -Empfänger sowie eine spezielle Steuerschaltung kombiniert. Der Sensor erkennt die Anwesenheit und Entfernung von festen Objekten vor sich und wird häufig in der mobilen Robotik zur Hindernisvermeidung, in Parksystemen, zur Messung des Flüssigkeitsstands in Tanks oder in jedem Projekt eingesetzt, das eine schnelle und kostengünstige Abstandsmessung benötigt.
Das Funktionsprinzip ist einfach und basiert auf der Laufzeit des Schalls. Der Trig-Pin empfängt einen TTL-Impuls von mindestens 10 us, woraufhin das Modul automatisch ein Paket aus 8 Ultraschallzyklen bei 40 kHz sendet und auf das vom Objekt reflektierte Echo wartet. Der Echo-Pin bleibt während der gesamten Zeit, in der sich der Schall hin und zurück bewegt, auf logisch HIGH, und diese Dauer wird über die Formel Distanz in Zentimetern gleich Zeit in Mikrosekunden geteilt durch 58 bzw. über Distanz gleich Zeit multipliziert mit der Schallgeschwindigkeit von 340 m/s und durch 2 geteilt in eine Entfernung umgerechnet. Der effektive Messwinkel beträgt etwa 15 Grad, und für korrekte Ergebnisse muss die Zielfläche mindestens 0.5 Quadratmeter groß sein.
Zu den Hauptmerkmalen gehören die beiden sichtbar auf der Vorderseite der Platine montierten Ultraschallwandler, der Oszillatorkristall, der die Steuerschaltung taktet, die Signalkomponenten sowie die 4 Schnittstellenpins mit der Beschriftung Vcc, Trig, Echo und Gnd, die auf einem Header mit 2.54 mm Rastermaß zugänglich sind. Die Versorgung des Moduls erfolgt mit 5 VDC über den Vcc-Pin bei einem typischen Betriebsstrom von 15 mA.
Über die beiden digitalen Signale Trig und Echo ist der Sensor kompatibel mit Arduino, ESP32, STM32, Raspberry Pi und jeder anderen Entwicklungsplatine, die über mindestens zwei GPIO-Pins verfügt, einen Ausgangspin für den Trigger und einen Eingangspin zum Auslesen des Echos.
Specificatii:
Modell: HC-SR04
Versorgungsspannung: 5 VDC
Stromverbrauch: etwa 15 mA
Ultraschallfrequenz: 40 kHz, in Paketen von 8 Zyklen pro Messung
Trigger-Signal: TTL-Impuls von mindestens 10 us am Trig-Pin
Echo-Signal: TTL-Impuls mit zur Entfernung proportionaler Dauer am Echo-Pin
Erfassungsbereich: 2 cm - 450 cm
Genauigkeit: 0.3 cm
Messwinkel: 15 Grad
Schnittstelle: 4 Pins Vcc, Trig, Echo, Gnd
Abmessungen: 45 x 20 x 15 mm
Pinout:
| Stecker | Pin | Funktion |
|---|---|---|
| 4-Pin-Header | Vcc | Versorgung 5 VDC |
| 4-Pin-Header | Trig | Trigger-Eingang, TTL-Impuls von mindestens 10 us zum Starten der Messung |
| 4-Pin-Header | Echo | TTL-Impulsausgang mit zur gemessenen Entfernung proportionaler Dauer |
| 4-Pin-Header | Gnd | Masse |
Utilizare:
Verbinden Sie den Vcc-Pin des Sensors mit 5 VDC und den Gnd-Pin mit der gemeinsamen Masse der Entwicklungsplatine.
Verbinden Sie den Trig-Pin mit einem digitalen Ausgang und den Echo-Pin mit einem digitalen Eingang der Entwicklungsplatine.
Wenn Sie eine Platine mit 3.3-V-Logik verwenden, wie ESP32, STM32 oder Raspberry Pi, setzen Sie am Echo-Pin einen Spannungsteiler oder einen Pegelwandler ein, da das Ausgangssignal des Sensors 5 V beträgt.
Erzeugen Sie am Trig-Pin einen HIGH-Impuls von mindestens 10 us, um eine Messung zu starten.
Messen Sie die Dauer des am Echo-Pin empfangenen HIGH-Impulses und berechnen Sie die Distanz, indem Sie die in Mikrosekunden angegebene Zeit für Zentimeter durch 58 bzw. für Zoll durch 148 teilen.
Lassen Sie zwischen zwei aufeinanderfolgenden Messungen eine Pause von mindestens 60 ms, damit das Echo einer Messung die nächste nicht beeinflusst.
Montieren Sie den Sensor so, dass die Oberfläche des Zielobjekts mindestens 0.5 Quadratmeter groß und möglichst senkrecht zu den beiden Wandlern ist.
Vermeiden Sie Ziele aus weichen oder absorbierenden Materialien wie Textilien oder Schaumstoff, da diese das Echo dämpfen und fehlerhafte Messwerte oder keine Reaktion verursachen können.
Überschreiten Sie nicht die Versorgungsspannung von 5 VDC und prüfen Sie vor dem Anschluss die Polarität von Vcc und Gnd.
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Nu utilizati produsul la tensiuni, curenti sau temperaturi peste valorile specificate.
Montajul si conectarea trebuie realizate de persoane cu cunostinte tehnice minime in domeniul electric/electronic.
Evitati scurtcircuitele, inversarea polaritatii si conectarea gresita a alimentarii.
Nu lasati produsul alimentat nesupravegheat in timpul testelor.
Produsul nu este jucarie si nu este destinat copiilor.
Pentru modulele electronice, se recomanda utilizarea in carcase, panouri sau montaje protejate, dupa caz.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Documentatie si siguranta:
Pentru informatii suplimentare, fise tehnice, declaratii de conformitate sau instructiuni, ne puteti contacta la [email protected].
Bewertungen (4) - Überprüfung der Moderation

Excelent
Functioneaza corect
Foarte bun.
Ok
// Test program for HC-SR04 Ultrasonic Distance Sensor
// Board: Arduino Uno (or any Arduino with free digital pins)
// Wiring:
//   HC-SR04 Vcc  -> Arduino 5V
//   HC-SR04 Trig -> Arduino D9
//   HC-SR04 Echo -> Arduino D10
//   HC-SR04 Gnd  -> Arduino GND
// No library required, the sensor is driven directly with digitalWrite and pulseIn

const int trigPin = 9;
const int echoPin = 10;

void setup() {
  Serial.begin(9600);
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  digitalWrite(trigPin, LOW);
  Serial.println("HC-SR04 test starting...");
}

void loop() {
  // Generate the 10 microsecond trigger pulse
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  // Read the echo pulse width, with a timeout to avoid blocking forever
  long duration = pulseIn(echoPin, HIGH, 30000);

  if (duration == 0) {
    Serial.println("No echo received, check wiring or target out of range");
  } else {
    float distanceCm = duration / 58.0;
    float distanceInch = duration / 148.0;
    Serial.print("Distance: ");
    Serial.print(distanceCm);
    Serial.print(" cm (");
    Serial.print(distanceInch);
    Serial.println(" inch)");
  }

  delay(200);
}
Der Ultraschallsensor HC-SR04 ist die am häufigsten verwendete Komponente zur Entfernungsmessung in Arduino-Projekten. Man findet ihn in mobilen Robotern, die Hindernissen ausweichen müssen, in Einparkhilfe-Systemen, bei der Messung des Flüssigkeitsstands in einem Tank oder in jedem Aufbau, der eine ungefähre Entfernung zu einem Objekt vor dem Sensor benötigt.
Das Modul hat zwei Ultraschallwandler, die auf der Vorderseite der Platine sichtbar sind, einen Oszillatorkristall und eine 4-Pin-Stiftleiste mit Vcc, Trig, Echo und Gnd. Es ist sofort nach dem Anschließen einsatzbereit, ohne zusätzliche Kalibrierung.

Funktionsweise:
Der Sensor nutzt das Prinzip der Echoortung. Sie senden am Trig-Pin einen HIGH-Impuls von mindestens 10 us, und das Modul antwortet, indem es ein Paket von 8 Ultraschallzyklen bei 40 kHz aussendet. Gleichzeitig wechselt der Echo-Pin auf HIGH und bleibt so lange, bis der vom Objekt reflektierte Schall wieder vom Sensor empfangen wird.
Die Dauer in Mikrosekunden, die Echo auf HIGH bleibt, wird mit der Funktion pulseIn ausgelesen und durch Division durch 58 in Zentimeter umgerechnet. Die Formel ergibt sich aus der Schallgeschwindigkeit von 340 m/s geteilt durch 2, da der Schall die Strecke hin und zurück zurücklegt. Je weiter das Objekt entfernt ist, desto länger ist der Impuls auf Echo.
Was Sie benötigen:
- 1 x Ultraschallsensor HC-SR04
- 1 x Entwicklungsboard Uno R3 mit Wifi ESP8266, kompatibel mit Arduino
- 4 x 40 Dupont-Kabel 10cm, Buchse-Buchse
- 1 x Breadboard 830 Punkte MB-102
Anschluss:
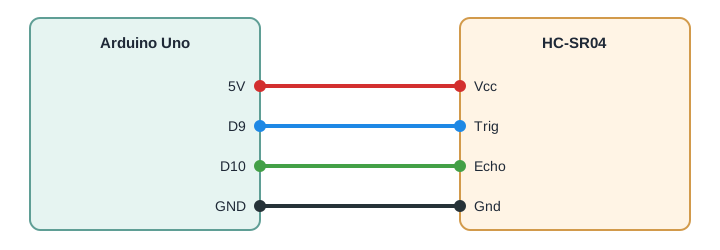
Der Sensor arbeitet mit 5 V an allen 4 Pins, und an einem Arduino Uno Board, das ebenfalls mit 5 V Logik arbeitet, wird er direkt angeschlossen, ohne Pegelwandler oder zusätzliche Widerstände.
| Pin Produkt | Pin Arduino Uno | Funktion |
|---|---|---|
| Vcc | 5V | Stromversorgung Sensor |
| Trig | D9 | Startsignal für die Messung |
| Echo | D10 | Auslesen der Dauer des reflektierten Impulses |
| Gnd | GND | Gemeinsame Masse |
Der Code:
Laden Sie auf das Arduino Uno das untenstehende Programm hoch, das den Trigger-Impuls erzeugt, die Dauer des Echos ausliest und die berechnete Entfernung auf dem seriellen Monitor anzeigt.
// HC-SR04 Ultrasonic Distance Sensor with Arduino Uno
// Wiring:
// HC-SR04 Vcc -> Arduino 5V
// HC-SR04 Trig -> Arduino D9
// HC-SR04 Echo -> Arduino D10
// HC-SR04 Gnd -> Arduino GND
// No library required
const int trigPin = 9;
const int echoPin = 10;
long duration;
float distanceCm;
void setup() {
  Serial.begin(9600);
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  digitalWrite(trigPin, LOW);
}
void loop() {
  // Send a clean LOW pulse before triggering
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  // Send the 10 microsecond trigger pulse required by the sensor
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);
  // Measure the duration of the HIGH pulse on the echo pin, in microseconds
  duration = pulseIn(echoPin, HIGH);
  // Convert the duration to distance in centimeters
  distanceCm = duration / 58.0;
  Serial.print("Distance: ");
  Serial.print(distanceCm);
  Serial.println(" cm");
  // Wait before the next measurement, more than the recommended 60 ms
  delay(100);
}
Wie der Code funktioniert:
Am Anfang des Programms werden die Konstanten trigPin und echoPin definiert, die die Nummern der digitalen Pins D9 und D10 für den Anschluss speichern, zusammen mit der Variable duration für die Impulsdauer und distanceCm für das Ergebnis in Zentimetern.
In der Funktion setup wird die serielle Kommunikation mit 9600 Baud initialisiert, der Pin trigPin wird als Ausgang konfiguriert und der Pin echoPin als Eingang, dann wird trigPin explizit auf LOW gesetzt, um von einem bekannten Zustand auszugehen.
In der Funktion loop setzt das Programm zuerst trigPin für 2 Mikrosekunden auf LOW, dann hebt es ihn für 10 Mikrosekunden auf HIGH und bringt ihn zurück auf LOW, wobei genau die vom Sensor geforderte Mindestdauer des Triggers eingehalten wird. Die Funktion pulseIn wird für echoPin aufgerufen, um in Mikrosekunden zu messen, wie lange der Pin auf HIGH bleibt, wobei dieser Wert in duration gespeichert wird.
Die Entfernung distanceCm wird berechnet, indem duration durch 58 geteilt wird, gemäß der Formel aus dem Datenblatt, und das Ergebnis wird zusammen mit der Maßeinheit auf dem seriellen Monitor angezeigt. Eine Pause von 100 Millisekunden am Ende von loop sorgt für ein sicheres Intervall zwischen zwei aufeinanderfolgenden Messungen, das größer ist als die empfohlenen 60 ms.
Ergebnis:
Öffnen Sie den seriellen Monitor bei 9600 Baud und Sie werden die gemessene Entfernung sehen, die etwa 10 Mal pro Sekunde aktualisiert wird, mit Werten, die sinken oder steigen, je nachdem, ob Sie ein Objekt dem Sensor näher bringen oder entfernen.
Distance: 23.45 cm
Distance: 23.38 cm
Distance: 45.12 cm
Distance: 120.67 cm
Distance: 118.90 cm
Distance: 450.00 cm
Distance: 8.62 cm
Distance: 8.55 cm
Häufige Probleme:
Wenn auf dem seriellen Monitor nichts erscheint, überprüfen Sie, ob die im Monitor ausgewählte Geschwindigkeit 9600 Baud ist und ob Sie den richtigen COM-Port für das angeschlossene Board gewählt haben.
Wenn die angezeigte Entfernung immer 0 oder eine sehr große Zahl ist, überprüfen Sie die Kabel an Trig und Echo, da diese leicht miteinander vertauscht werden können, und pulseIn wartet dann auf das Signal am falschen Pin.
Wenn die Werte instabil sind oder plötzlich springen, entfernen Sie das Zielobjekt von Kanten und geneigten Oberflächen, da diese den Schall in eine andere Richtung als zum Sensor reflektieren.
Wenn der Sensor nicht reagiert, wenn sich nichts vor ihm befindet, hat die Funktion pulseIn ein Standard-Timeout von einer Sekunde, und der Code wartet dieses Intervall ab, bevor er fortfährt, was die Anzeige verlangsamt, was normal ist, wenn sich kein Objekt im Messbereich befindet.
Wenn die Entfernung ständig kleiner als die tatsächliche ist, überprüfen Sie, ob die Zieloberfläche mindestens 0.5 Quadratmeter groß ist, da sonst ein Teil der Ultraschallwelle am Objekt vorbeigeht und nicht mehr zum Empfänger zurückkehrt.
Einschränkungen und Tipps:
Der Sensor misst nur korrekt vor den beiden Wandlern, in einem Kegel von etwa 15 Grad, und weiche oder absorbierende Materialien wie Textilien oder Schaumstoff reduzieren das Echo stark. Die nutzbare Entfernung beginnt bei 2 cm und kann unter guten Bedingungen bis etwa 450 cm reichen, mit einer Auflösung in der Größenordnung von 0.3 cm, was für die meisten Robotik- und Automatisierungsprojekte ausreicht. Für Messungen mit höherer Präzision oder in Umgebungen mit starkem akustischem Rauschen wird jedoch ein spezialisierter Ultraschall- oder Lasersensor empfohlen.