

A termékfotók tájékoztató jellegűek, és a gyártási tételtől és a beszállítótól függően kisebb eltéréseket mutathatnak. A termék specifikációi és árai előzetes értesítés nélkül változhatnak. Mindent megteszünk, hogy a lehető legpontosabb és leghitelesebb specifikációkat adjuk meg a termékoldalon, de lehetséges, hogy ezek nem teljesen helyesek. Ha ilyen esetet észlel, kérjük, jelentse nekünk.
A termék szakemberek számára készült, és használatához képzett, valamint felhatalmazott személyzet szükséges. A termék nem tartalmaz összeszerelési/használati útmutatót . A termék nem megfelelő képesítéssel rendelkező személyek általi üzembe helyezése a weboldalon található Általános Szerződési Feltételek értelmében a jótállás elvesztését eredményezi.
A megadott műszaki adatok (áram, teljesítmény stb.) ideális működési körülmények között érvényes maximális értékeket jelentenek. A biztonságos használat és az optimális élettartam érdekében javasolt a terméket folyamatos üzemben legfeljebb a megadott maximális értékek 50%-án használni.
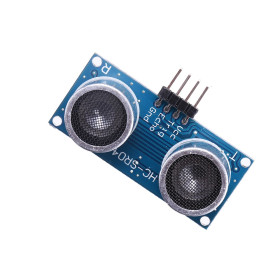
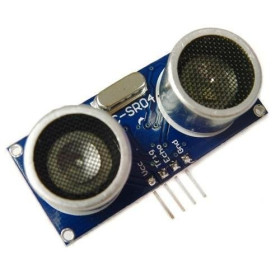
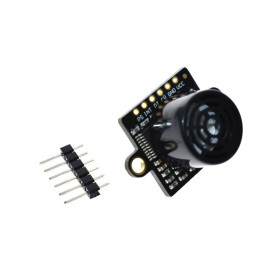
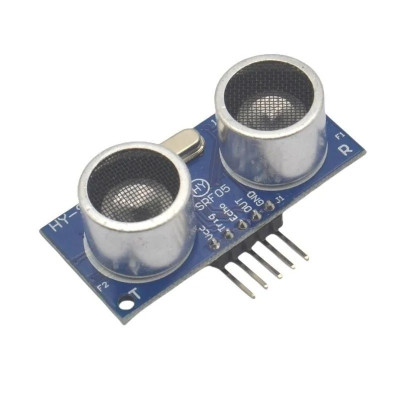
HY-SRF05 ultrahangos szenzor, 5 tűs, 2–450 cm, 5 V
Ultrahangos modul érintésmentes távolságméréshez robotokban, automatizálásban és Arduino-projektekben, 2-450 cm mérési tartománnyal és akár 15°-os érzékelési szöggel. 5V-on működik, TRIG ECHO protokollt használ, kompatibilis a HC-SR04-gyel, 5 tűs, OUT kivezetéssel a standard mód vagy az egypines mód kiválasztásához. TTL kimenetet és jó pontosságot kínál ideális körülmények között.
Shipping by csütörtök 22 október
A termék megvásárlásával jár 47,99 Ft hűségpont.

Nemzetközi gyors szállítás az EU-n belül. Ingyenes szállítás 100 EUR feletti megrendelések esetén a legtöbb EU-országban.

24 órán belül szállítunk raktárunkból

Minden rendelés után pontokat kap, a rendelés értékének 5%-ában.
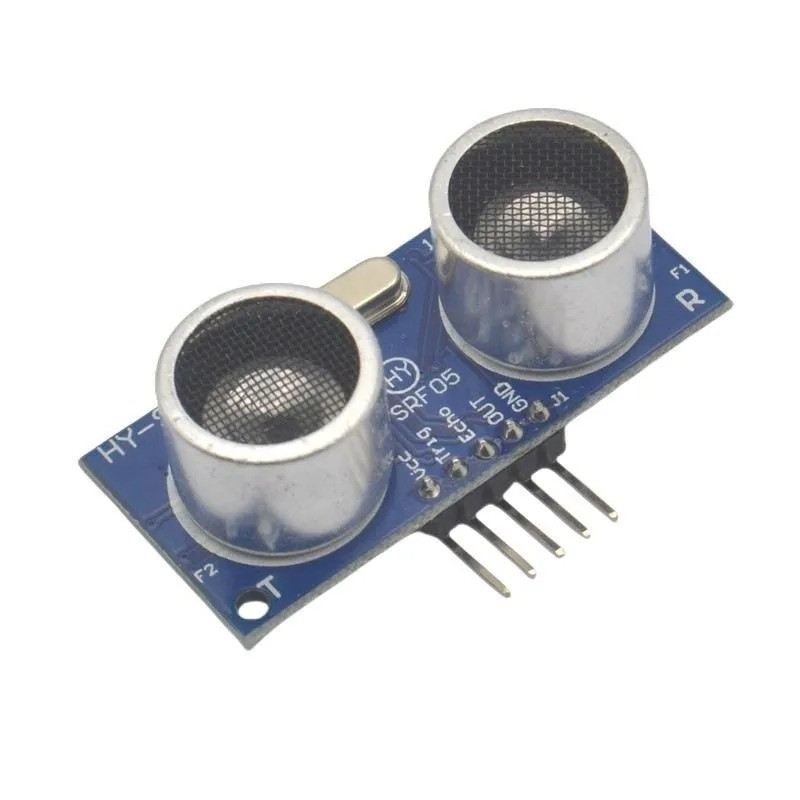
Az HY-SRF05 ultrahangos érzékelő egy érintésmentes távolságmérő modul, amely funkcionálisan kompatibilis a népszerű HC-SR04-gyel. Ugyanazt a TRIG/ECHO vezérlési protokollt használja, és ezen felül rendelkezik egy OUT lábbal az üzemmód kiválasztásához. Az első három láb (VCC, TRIG, ECHO) ugyanabban a sorrendben helyezkedik el, mint a HC-SR04 esetében, míg a GND az utolsó pozícióban van, az OUT után, ezért HC-SR04 cseréjekor ellenőrizni kell a föld láb helyét. A modul közvetlenül csatlakoztatható Arduino lapokhoz (Uno, Nano, Mega, Leonardo), és használható ESP32-vel, STM32-vel, Raspberry Pi Pico-val vagy más platformokkal is. A 3.3 V logikájú lapokon az 5 V-os ECHO jelet feszültségosztóval kell illeszteni.
A mérés az ultrahanghullámok repülési idején alapul. Egy trigger impulzus fogadásakor a modul nyolc 40 kHz-es impulzust bocsát ki, majd megvárja a tárgyról visszaverődő visszhangot. Az ECHO kimeneten olyan HIGH jelet generál, რომლის időtartama a hullám oda-vissza idejének felel meg. A távolságot úgy kapjuk meg, hogy ezt az időtartamot megszorozzuk a hangsebességgel, amely körülbelül 340 m/s, majd az eredményt elosztjuk kettővel.
A modul fő jellemzői: 2 cm és 450 cm közötti mérési tartomány, ideális körülmények között akár 3 mm pontosság, valamint legfeljebb 15 fokos érzékelési szög. Tápellátása 5 VDC, nyugalmi áramfelvétele 2 mA alatt van, és TTL-kompatibilis kimenetet biztosít. A mérést nem befolyásolja a környezeti fény vagy a tárgy színe. Az érzékelő két külön transzducert tartalmaz, egy adót és egy vevőt, egy 45 x 21 mm-es PCB-re szerelve, négy rögzítőfurattal.
Az OUT láb két működési mód közötti választást tesz lehetővé. Ha nincs bekötve, a modul standard módban működik, külön TRIG és ECHO lábakkal, ugyanúgy mint a HC-SR04. Ha GND-re van kötve, az egyetlen lábas mód aktiválódik, amelyben mind a trigger, mind a visszhang a TRIG lábat használja, ami kevés szabad lábbal rendelkező projektekben hasznos. Az egyetlen lábas mód megvalósítása a modul gyártási revíziójától függően eltérhet, ezért általános használatra a standard mód ajánlott.
Az érzékelő alkalmas akadálykerülő robotokhoz, parkolási asszisztens rendszerekhez, tartályok érintésmentes szintméréséhez, jelenlétérzékeléshez és oktatási projektekhez. Az eredmények kemény, sík, az érzékelőre merőlegesen álló felületeken a legjobbak. A puha anyagok (textíliák, szivacs) és a ferde felületek csökkenthetik a maximális érzékelési távolságot. A hangsebesség kissé változik a hőmérséklettel, ezért szélsőséges hőmérsékleten kisebb mérési eltérések előfordulhatnak.
Specifikációk:
Modell: HY-SRF05
Tápfeszültség: 4.5 – 5.5 VDC (tipikusan 5 VDC)
Nyugalmi áram: < 2 mA
Működési áram: 10 – 40 mA
Működési frekvencia: 40 kHz
Mérési tartomány: 2 cm – 450 cm
Halott zóna: 2 cm
Pontosság: akár 3 mm
Érzékelési szög: максимум 15°
Trigger jel: legalább 10 µs-os TTL impulzus
ECHO kimeneti jel: TTL (HIGH = VCC, LOW = 0V)
Ajánlott mérési periódus: legalább 60 ms
Működési módok: standard (külön TRIG és ECHO), egyetlen lábas mód
Lábak száma: 5 (VCC, TRIG, ECHO, OUT, GND)
Üzemi hőmérséklet: -20 ~ 60°C
Rögzítőfuratok: 4 x 2 mm
Méretek: 45 x 21 mm
Lábkiosztás:

| Láb | Név | Leírás |
|---|---|---|
| 1 | VCC | +5 VDC tápellátás |
| 2 | TRIG | Trigger bemenet. Legalább 10 us HIGH impulzus a mérés indításához. Egyetlen lábas módban ez a visszhang kimenete is. |
| 3 | ECHO | Visszhang kimenet. A mért távolsággal arányos időtartamú HIGH jel. Egyetlen lábas módban nem használt |
| 4 | OUT | Módválasztás. Nincs bekötve = standard mód. GND-re kötve = egyetlen lábas mód. |
| 5 | GND | Közös föld (GND). |
Használat:
Csatlakoztassa a VCC lábat az 5V-ra, a GND lábat pedig a fejlesztőlap földjére.
Standard mód esetén hagyja az OUT lábat bekötetlenül, a TRIG-et csatlakoztassa egy kimenetként konfigurált digitális lábra, az ECHO-t pedig egy bemenetként konfigurált digitális lábra.
3.3 V logikájú lapokon (ESP32, STM32, Raspberry Pi Pico) az ECHO-t feszültségosztón keresztül csatlakoztassa, például egy 1 kOhm-os soros ellenállással és egy 2 kOhm-os GND felé menő ellenállással.
Adjon legalább 10 µs-os HIGH impulzust a TRIG lábra a mérés indításához.
Mérje meg az ECHO lábon megjelenő HIGH jel időtartamát, például a pulseIn() függvénnyel, körülbelül 30 ms-os timeouttal.
Számítsa ki a távolságot a következő képlettel: Távolság (cm) = HIGH időtartam (µs) x 0.034 / 2.
Két mérés között tartson legalább 60 ms szünetet, hogy a maradék visszhangok ne befolyásolják a következő mérést.
Egyetlen lábas módhoz kösse az OUT lábat GND-re, használja csak a TRIG lábat az impulzus küldésére és a visszhang olvasására, az ECHO lábat pedig hagyja bekötetlenül.
Egyetlen lábas módban az impulzus elküldése után azonnal állítsa a mikrovezérlő lábát bemenetre a visszhang olvasásához. Soha ne kösse közvetlenül össze a TRIG és ECHO lábakat.
Ha a modul nem válaszol egyetlen lábas módban, válassza le az OUT lábat a GND-ről, és használja a standard módot.
Szerelje fel az érzékelőt merőlegesen a célfelületre, az érzékelési kúpban ne legyenek akadályok, és kerülje több, azonos irányba néző ultrahangos érzékelő egyidejű működtetését.
- Bemeneti feszültség
- 5 V
- Tűk száma
- 5
- Mérési távolság
- 2 - 450 cm
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Nu utilizati produsul la tensiuni, curenti sau temperaturi peste valorile specificate.
Montajul si conectarea trebuie realizate de persoane cu cunostinte tehnice minime in domeniul electric/electronic.
Evitati scurtcircuitele, inversarea polaritatii si conectarea gresita a alimentarii.
Nu lasati produsul alimentat nesupravegheat in timpul testelor.
Produsul nu este jucarie si nu este destinat copiilor.
Pentru modulele electronice, se recomanda utilizarea in carcase, panouri sau montaje protejate, dupa caz.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Documentatie si siguranta:
Pentru informatii suplimentare, fise tehnice, declaratii de conformitate sau instructiuni, ne puteti contacta la [email protected].
// HY-SRF05 - Standard mode (separate TRIG and ECHO)
// Wiring:
// VCC -> 5V
// GND -> GND
// TRIG -> pin 9
// ECHO -> pin 8
// OUT -> not connected
const int trigPin = 9;
const int echoPin = 8;
const unsigned long TIMEOUT_US = 30000UL; // ~5 m round trip
void setup() {
Serial.begin(9600);
pinMode(trigPin, OUTPUT);
pinMode(echoPin, INPUT);
digitalWrite(trigPin, LOW);
}
void loop() {
// Send a 10 us trigger pulse
digitalWrite(trigPin, LOW);
delayMicroseconds(2);
digitalWrite(trigPin, HIGH);
delayMicroseconds(10);
digitalWrite(trigPin, LOW);
// Measure the HIGH pulse width on ECHO
unsigned long duration = pulseIn(echoPin, HIGH, TIMEOUT_US);
if (duration == 0) {
Serial.println("Out of range or no echo");
} else {
float distance = duration * 0.034 / 2.0;
Serial.print("Distance: ");
Serial.print(distance);
Serial.println(" cm");
}
delay(100); // Keep at least 60 ms between measurements
}
A HY-SRF05 ultrahangos szenzor fizikai érintkezés nélkül méri a távolságot egy akadályig, egy azonos panelre szerelt ultrahang-adó és -vevő segítségével. Ez az egyik leggyakrabban használt modul akadálykerülő robotoknál, parkolási rendszereknél vagy oktatási célú távolságmérő projekteknél, egyszerű bekötése és a HC-SR04-gyel való kompatibilitása miatt.
Ebben az oktatóanyagban a modult egy Arduino Uno-hoz csatlakoztatjuk standard módban, külön TRIG és ECHO lábakkal, majd írunk egy egyszerű programot, amely leolvassa a távolságot és megjeleníti a soros monitoron.
Hogyan működik:
A modul akkor indít el egy mérést, amikor a TRIG lábon egy minimum 10 mikroszekundumos HIGH impulzust kap. Ennek az impulzusnak a vétele után a HY-SRF05 automatikusan kibocsát egy nyolc impulzusból álló, 40 kHz-es ultrahangcsomagot, majd megvárja, hogy ezek visszaverődjenek az akadályról és visszaérjenek a vevőhöz.
Eközben az ECHO láb HIGH állapotban marad, és a HIGH állapot időtartama pontosan a hanghullám oda-vissza útjának idejével egyezik meg. A kód ezt az időtartamot mikroszekundumban méri a pulseIn függvénnyel, és kiszámítja a távolságot a Distanta in centimetri egal cu durata inmultita cu 0.034 si impartita la doi képlettel, ahol a 0.034 a hangsebesség, körülbelül 340 m/s, cm/mikroszekundum mértékegységben kifejezve.
Két mérés között legalább 60 ms-ot kell hagyni, hogy az előző impulzus maradék visszhangjait ne keverjük össze a következő méréssel.
Mire van szükséged:
- 1 x HY-SRF05 ultrahangos szenzor, 5 tűs, 2–450 cm, 5 V
- 1 x Placa dezvoltare Uno R3 cu Wifi ESP8266, compatibila Arduino
- 4 x 40 Fire Dupont 20cm, Tata-Mama
Bekötés:
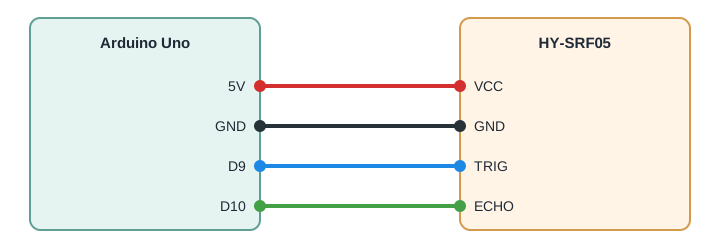
A modul 5 VDC-ről üzemel és 5V-os TTL logikai szinteket használ, amelyek közvetlenül kompatibilisek az Arduino Uno-val. Kössük a VCC lábat az 5V-ra, a GND-t a panel testére, majd a TRIG-et egy kimenetként konfigurált digitális lábra, az ECHO-t pedig egy bemenetként konfigurált digitális lábra. Az OUT láb csatlakoztatás nélkül marad, hogy a modul standard módban működjön, külön TRIG és ECHO lábakkal.
| Termék láb | Arduino Uno láb | Szerep |
|---|---|---|
| VCC | 5V | +5 VDC tápfeszültség |
| GND | GND | Közös föld |
| TRIG | D9 | Trigger impulzus a mérés indításához |
| ECHO | D10 | Az Arduino által leolvasott visszhang jel |
A kód:
Töltsd fel az alábbi programot az Arduino IDE-ben, a panel Arduino Uno-ra állítva és a megfelelő soros port kiválasztva.
// HY-SRF05 Ultrasonic Distance Sensor with Arduino Uno
// Standard mode: separate TRIG and ECHO pins, OUT pin left unconnected
const int trigPin = 9;   // TRIG pin connected to Arduino digital pin D9
const int echoPin = 10;  // ECHO pin connected to Arduino digital pin D10
void setup() {
  Serial.begin(9600);     // Start serial communication at 9600 baud
  pinMode(trigPin, OUTPUT); // TRIG pin sends the trigger pulse
  pinMode(echoPin, INPUT);  // ECHO pin reads the returning pulse
}
void loop() {
  // Make sure the trigger pin is low before starting
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  // Send a 10 microsecond HIGH pulse to start the measurement
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);
  // Measure how long the echo pin stays HIGH, in microseconds
  // timeout of 30000 us avoids blocking if no echo is received
  long duration = pulseIn(echoPin, HIGH, 30000);
  // Convert the duration into distance in centimeters
  // speed of sound is about 0.034 cm per microsecond
  // divide by 2 because the sound travels to the object and back
  float distance = duration * 0.034 / 2.0;
  if (duration == 0) {
    Serial.println("No echo received, check the wiring or the object distance");
  } else {
    Serial.print("Distance: ");
    Serial.print(distance);
    Serial.println(" cm");
  }
  // Wait before the next measurement, more than the 60 ms minimum
  delay(100);
}
Hogyan működik a kód:
A program elején definiáljuk a trigPin és echoPin konstansokat, amelyek rendre D9-re és D10-re vannak állítva, pontosan a bekötési rajzban használt lábakra.
A setup függvényben a soros kommunikáció 9600 baud sebességgel inicializálódik a Serial.begin segítségével, a trigPin OUTPUT-ként, az echoPin pedig INPUT-ként kerül beállításra a pinMode függvény segítségével.
A loop függvényben a program először LOW állapotba hozza a trigPin-t két mikroszekundumra, majd HIGH állapotba emeli 10 mikroszekundumra a digitalWrite és delayMicroseconds segítségével, ez pontosan a modul által megkövetelt trigger impulzus.
Az echoPin-en lévő HIGH jel időtartamát a pulseIn függvénnyel olvassuk le, és a duration változóban tároljuk, ezután a távolságot a distance egal cu duration ori 0.034 impartit la doi képlettel számítjuk ki, majd megjelenítjük a soros monitoron a Serial.print segítségével.
Minden ciklus végén egy 100 ms-os delay biztosít egy, a két egymást követő mérés között ajánlott minimum 60 ms-nál nagyobb időközt.
Eredmény:
Nyisd meg a soros monitort az Arduino IDE-ben 9600 baud sebességgel. A távolságnak centiméterben kell megjelennie minden 100 ms-ban, az érték változik, ahogy egy tárgyat közelebb vagy távolabb mozgatsz a szenzortól.
Distance: 23.45 cm
Distance: 23.41 cm
Distance: 22.98 cm
Distance: 45.12 cm
Distance: 44.87 cm
No echo received, check the wiring or the object distance
Distance: 102.33 cm
Distance: 101.90 cm
Gyakori problémák:
Ha a soros monitoron semmi nem jelenik meg, ellenőrizd, hogy a megfelelő COM port és Arduino Uno panel van kiválasztva az Arduino IDE-ben, és hogy a soros monitor sebessége 9600 baud-ra van állítva, ugyanarra az értékre, amelyet a Serial.begin-ben használtunk.
Ha a megjelenített távolság mindig 0 vagy egy nagyon nagy szám, ellenőrizd, hogy az echoPin helyesen van-e beállítva INPUT-ként, és hogy az ECHO vezeték szorosan csatlakozik a D10 lábra, megszakítás nélküli érintkezéssel.
Ha az értékek instabilak vagy hirtelen nagyon eltérő számok között ugrálnak, távolíts el más, ugyanabba az irányba néző ultrahangos szenzorokat, és győződj meg róla, hogy az akadály egy kemény, sík felület, amely merőlegesen van elhelyezve a szenzorra.
Ha a modul egyáltalán nem válaszol, ellenőrizd a tápfeszültség polaritását, a VCC lábat 5V-ra kell kötni, nem 3.3V-ra, különben a szenzor nem indítja el a mérést.
Ha egy 3.3V-os logikájú panelt használsz az Arduino Uno helyett, vedd figyelembe, hogy az 5V-os ECHO jelet egy feszültségosztón kell átvezetni, mielőtt a panel bemeneti lábára érne, különben fennáll a bemenet károsodásának kockázata.
Korlátok és tanácsok:
A HY-SRF05 megbízhatóan mér 2 cm és 450 cm között, maximum 15 fokos érzékelési szöggel, ami azt jelenti, hogy a vékony vagy a szenzor tengelyéhez képest oldalra elhelyezett tárgyakat esetleg nem érzékeli helyesen. A puha anyagok, mint a textíliák vagy a szivacs, elnyelik az ultrahanghullám egy részét, és csökkenthetik a maximális érzékelési távolságot.
Olyan projektekhez, ahol kevesebb szabad láb van a mikrokontrolleren, használhatod a modul egylábas módját, az OUT lábat GND-re kötve és csak a TRIG lábat használva az impulzus küldésére és a visszhang leolvasására, azonban a kétlábas standard mód marad a legbiztonságosabb az első tesztekhez.
Amint az összeállítás stabilan működik, kibővítheted több, különböző irányba néző HY-SRF05 modullal, egy több oldalról akadálykerülő robothoz, vagy beépítheted egy tartály szintmérő rendszerébe.