

Produktbilder dienen ausschließlich zu Informationszwecken und können je nach Charge und Lieferant geringfügige Unterschiede aufweisen. Produktspezifikationen und Preise können ohne vorherige Ankündigung geändert werden. Wir tun unser Bestes, um der Produktseite möglichst genaue und richtige Spezifikationen hinzuzufügen, es ist jedoch möglich, dass diese nicht ganz korrekt sind. Sollten Sie einen solchen Fall feststellen, melden Sie ihn uns bitte.
Das Produkt ist für Fachleute bestimmt und erfordert qualifiziertes und autorisiertes Personal. Dem Produkt liegt keine Montage-/Gebrauchsanleitung bei . Die Inbetriebnahme des Produktes durch nicht qualifizierte Personen führt zum Verlust der Garantie gemäß den AGB auf der Seite.
Die angegebenen technischen Spezifikationen (Strom, Leistung usw.) stellen maximale zulässige Werte unter idealen Betriebsbedingungen dar. Für einen sicheren Betrieb und eine optimale Lebensdauer wird empfohlen, das Produkt im Dauerbetrieb mit höchstens 50 % der angegebenen Maximalwerte zu verwenden.
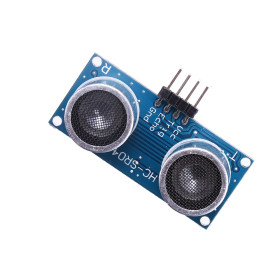
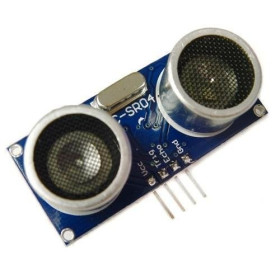
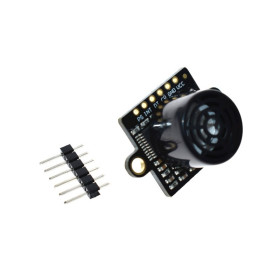
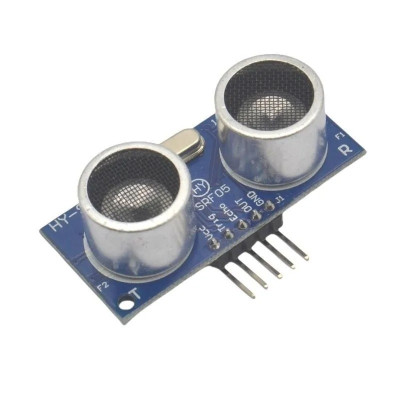
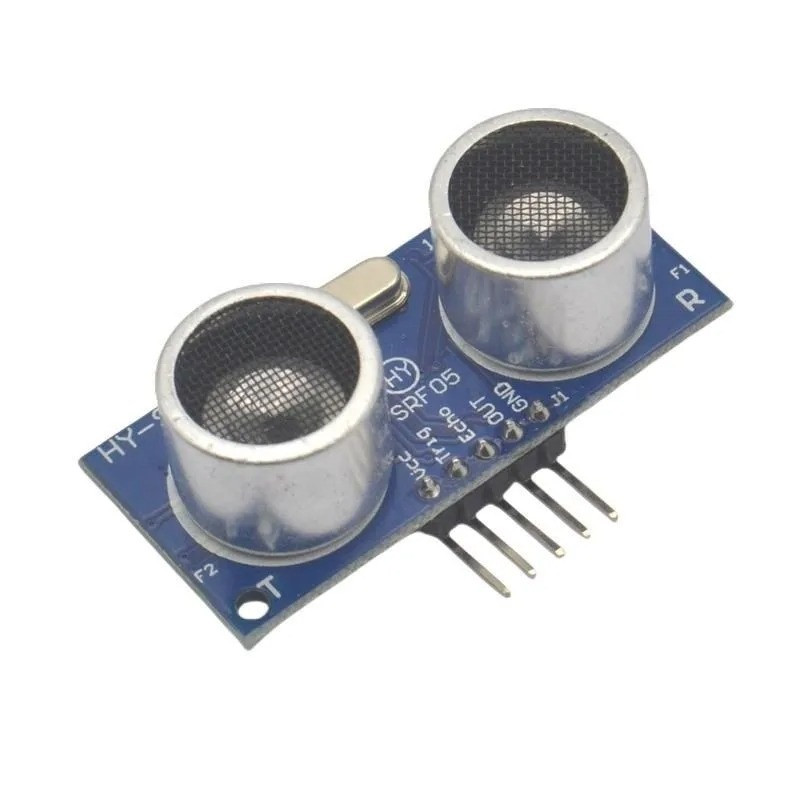
Ultraschallsensor HY-SRF05, 5 Pins, 2–450 cm, 5 V
Ultraschallmodul zur berührungslosen Abstandsmessung in Robotern, Automatisierungen und Arduino-Projekten, mit einem Bereich von 2–450 cm und einem Erfassungswinkel von bis zu 15°. Es arbeitet mit 5 V, verwendet das mit HC-SR04 kompatible TRIG-ECHO-Protokoll und verfügt über 5 Pins mit OUT zur Auswahl des Standardmodus oder des Einzel-Pin-Modus. Es bietet einen TTL-Ausgang und gute Genauigkeit unter idealen Bedingungen.
Mit dem Kauf dieses Produkts erhalten Sie 0,13 € an Treuepunkten.

International fast shipping within EU. Free Shipping for orders above 100 EUR in most EU countries.

We ship from our stock within 24H

Sie erhalten bei jeder Bestellung Punkte im Wert von 5 %.
Der Ultraschallsensor HY-SRF05 ist ein kontaktloses Distanzmessmodul, funktional kompatibel mit dem beliebten HC-SR04. Er verwendet dasselbe TRIG/ECHO-Steuerprotokoll und verfügt zusätzlich über einen OUT-Pin zur Auswahl des Betriebsmodus. Die ersten drei Pins (VCC, TRIG, ECHO) sind in derselben Reihenfolge wie beim HC-SR04 angeordnet, während sich GND an letzter Stelle befindet, hinter OUT, sodass beim Austausch eines HC-SR04 die Position des Massepins überprüft werden muss. Das Modul lässt sich direkt an Arduino-Boards (Uno, Nano, Mega, Leonardo) anschließen und kann auch mit ESP32, STM32, Raspberry Pi Pico oder anderen Plattformen verwendet werden. Bei Boards mit 3,3-V-Logik muss das 5-V-ECHO-Signal über einen Spannungsteiler angepasst werden.
Die Messung basiert auf der Laufzeit ultrasonischer Wellen. Nach Empfang eines Trigger-Impulses sendet das Modul einen Zug aus acht Impulsen mit 40 kHz aus und wartet auf das vom Objekt reflektierte Echo. Am ECHO-Ausgang erzeugt es ein HIGH-Signal, dessen Dauer der Hin- und Rücklaufzeit der Welle entspricht. Die Entfernung wird berechnet, indem diese Dauer mit der Schallgeschwindigkeit von etwa 340 m/s multipliziert und das Ergebnis durch zwei geteilt wird.
Die wichtigsten Merkmale des Moduls sind ein Messbereich von 2 cm bis 450 cm, eine Genauigkeit von bis zu 3 mm unter idealen Bedingungen und ein Erfassungswinkel von maximal 15 Grad. Es wird mit 5 VDC betrieben, verbraucht im Ruhezustand weniger als 2 mA und bietet einen TTL-kompatiblen Ausgang. Die Messung wird weder von Umgebungslicht noch von der Farbe des Objekts beeinflusst. Der Sensor besitzt zwei separate Wandler, einen Sender und einen Empfänger, montiert auf einer 45 x 21 mm großen PCB mit vier Befestigungsbohrungen.
Der OUT-Pin ermöglicht die Auswahl zwischen zwei Betriebsarten. Unbeschaltet arbeitet das Modul im Standardmodus mit getrennten TRIG- und ECHO-Pins, genau wie der HC-SR04. Mit GND verbunden aktiviert es den Ein-Pin-Modus, bei dem sowohl Trigger als auch Echo den TRIG-Pin verwenden, was in Projekten mit wenigen freien Pins nützlich ist. Die Implementierung des Ein-Pin-Modus kann je nach Produktionsrevision des Moduls variieren, daher wird für den allgemeinen Einsatz der Standardmodus empfohlen.
Der Sensor eignet sich für Roboter mit Hindernisvermeidung, Parkassistenzsysteme, kontaktlose Füllstandsmessung in Behältern, Anwesenheitserkennung und Bildungsprojekte. Die Ergebnisse sind auf harten, ebenen und senkrecht zum Sensor ausgerichteten Oberflächen besser. Weiche Materialien (Textilien, Schaumstoff) und geneigte Oberflächen können die maximale Erfassungsdistanz verringern. Die Schallgeschwindigkeit variiert leicht mit der Temperatur, daher können bei extremen Temperaturen kleine Messabweichungen auftreten.
Technische Daten:
Modell: HY-SRF05
Versorgungsspannung: 4,5 – 5,5 VDC (typisch 5 VDC)
Ruhestrom: < 2 mA
Betriebsstrom: 10 – 40 mA
Betriebsfrequenz: 40 kHz
Messbereich: 2 cm – 450 cm
Toter Bereich: 2 cm
Genauigkeit: bis zu 3 mm
Erfassungswinkel: maximal 15°
Trigger-Signal: TTL-Impuls von mindestens 10 µs
ECHO-Ausgangssignal: TTL (HIGH = VCC, LOW = 0V)
Empfohlene Messpause: mindestens 60 ms
Betriebsarten: Standard (TRIG und ECHO getrennt), Ein-Pin
Anzahl der Pins: 5 (VCC, TRIG, ECHO, OUT, GND)
Betriebstemperatur: -20 ~ 60°C
Befestigungsbohrungen: 4 x 2 mm
Abmessungen: 45 x 21 mm
Pinbelegung:

| Pin | Name | Beschreibung |
|---|---|---|
| 1 | VCC | Versorgung +5 VDC |
| 2 | TRIG | Trigger-Eingang. HIGH-Impuls von mindestens 10 us zum Starten der Messung. Im Ein-Pin-Modus auch Echo-Ausgang. |
| 3 | ECHO | Echo-Ausgang. HIGH-Signal mit einer Dauer proportional zur gemessenen Entfernung. Im Ein-Pin-Modus nicht verwendet |
| 4 | OUT | Moduswahl. Unbeschaltet = Standardmodus. Mit GND verbunden = Ein-Pin-Modus. |
| 5 | GND | Gemeinsame Masse (GND). |
Verwendung:
Verbinden Sie den VCC-Pin mit 5V und den GND-Pin mit der Masse des Entwicklungsboards.
Für den Standardmodus lassen Sie den OUT-Pin unbeschaltet, verbinden TRIG mit einem als Ausgang konfigurierten digitalen Pin und ECHO mit einem als Eingang konfigurierten digitalen Pin.
Bei Boards mit 3,3-V-Logik (ESP32, STM32, Raspberry Pi Pico) verbinden Sie ECHO über einen Spannungsteiler, z. B. einen 1-kOhm-Widerstand in Serie und einen 2-kOhm-Widerstand nach GND.
Geben Sie einen HIGH-Impuls von mindestens 10 µs auf den TRIG-Pin, um die Messung zu starten.
Messen Sie die Dauer des HIGH-Signals am ECHO-Pin, z. B. mit der Funktion pulseIn() und einem Timeout von etwa 30 ms.
Berechnen Sie die Entfernung mit der Formel Entfernung (cm) = HIGH-Dauer (µs) x 0,034 / 2.
Halten Sie mindestens 60 ms zwischen zwei Messungen ein, damit Restreflexionen die nächste Messung nicht beeinflussen.
Für den Ein-Pin-Modus verbinden Sie den OUT-Pin mit GND, verwenden nur den TRIG-Pin zum Senden des Impulses und zum Lesen des Echos und lassen den ECHO-Pin unbeschaltet.
Im Ein-Pin-Modus schalten Sie den Mikrocontroller-Pin unmittelbar nach dem Senden des Impulses auf Eingang um, um das Echo zu lesen. Verbinden Sie TRIG und ECHO niemals direkt miteinander.
Wenn das Modul im Ein-Pin-Modus nicht reagiert, trennen Sie den OUT-Pin von GND und verwenden Sie den Standardmodus.
Montieren Sie den Sensor senkrecht zur Zieloberfläche, ohne Hindernisse im Erfassungskegel, und vermeiden Sie den gleichzeitigen Betrieb mehrerer Ultraschallsensoren, die in dieselbe Richtung ausgerichtet sind.
- Eingangsspannung
- 5 V
- Anzahl der Pins
- 5
- Messentfernung
- 2 - 450 cm
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Nu utilizati produsul la tensiuni, curenti sau temperaturi peste valorile specificate.
Montajul si conectarea trebuie realizate de persoane cu cunostinte tehnice minime in domeniul electric/electronic.
Evitati scurtcircuitele, inversarea polaritatii si conectarea gresita a alimentarii.
Nu lasati produsul alimentat nesupravegheat in timpul testelor.
Produsul nu este jucarie si nu este destinat copiilor.
Pentru modulele electronice, se recomanda utilizarea in carcase, panouri sau montaje protejate, dupa caz.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Documentatie si siguranta:
Pentru informatii suplimentare, fise tehnice, declaratii de conformitate sau instructiuni, ne puteti contacta la [email protected].
// HY-SRF05 - Standard mode (separate TRIG and ECHO)
// Wiring:
// VCC -> 5V
// GND -> GND
// TRIG -> pin 9
// ECHO -> pin 8
// OUT -> not connected
const int trigPin = 9;
const int echoPin = 8;
const unsigned long TIMEOUT_US = 30000UL; // ~5 m round trip
void setup() {
Serial.begin(9600);
pinMode(trigPin, OUTPUT);
pinMode(echoPin, INPUT);
digitalWrite(trigPin, LOW);
}
void loop() {
// Send a 10 us trigger pulse
digitalWrite(trigPin, LOW);
delayMicroseconds(2);
digitalWrite(trigPin, HIGH);
delayMicroseconds(10);
digitalWrite(trigPin, LOW);
// Measure the HIGH pulse width on ECHO
unsigned long duration = pulseIn(echoPin, HIGH, TIMEOUT_US);
if (duration == 0) {
Serial.println("Out of range or no echo");
} else {
float distance = duration * 0.034 / 2.0;
Serial.print("Distance: ");
Serial.print(distance);
Serial.println(" cm");
}
delay(100); // Keep at least 60 ms between measurements
}
Der HY-SRF05 ist ein Ultraschall-Distanzsensor, der die Entfernung zu einem Objekt beruehrungslos ueber die Laufzeit von Schallwellen misst. Er wird in Robotikprojekten zur Hinderniserkennung, in Parkassistenten, bei der Fuellstandsmessung und in Lernprojekten mit Arduino und aehnlichen Plattformen eingesetzt.
In diesem Tutorial wird gezeigt, wie der Sensor im Standardmodus an einen Arduino Uno angeschlossen und ausgelesen wird, sodass die gemessene Entfernung auf dem seriellen Monitor erscheint.
Wie es funktioniert:
Der Mikrocontroller legt am TRIG-Pin einen HIGH-Impuls von mindestens 10 Mikrosekunden an. Daraufhin sendet der Sensor einen Zug aus acht Ultraschallimpulsen mit 40 kHz aus und setzt den ECHO-Pin auf HIGH.
Sobald die reflektierte Welle am Empfaenger ankommt, schaltet der Sensor den ECHO-Pin wieder auf LOW. Die Dauer, waehrend der ECHO auf HIGH stand, entspricht also der Zeit, die der Schall fuer den Hin- und Rueckweg gebraucht hat.
Daraus wird die Entfernung berechnet. Schall legt bei normaler Raumtemperatur etwa 0.034 cm pro Mikrosekunde zurueck, also gilt Entfernung in cm = gemessene Zeit in Mikrosekunden mal 0.034 geteilt durch 2. Die Division durch zwei ist noetig, weil die gemessene Zeit den Weg zum Objekt und wieder zurueck umfasst. Da sich die Schallgeschwindigkeit mit der Lufttemperatur leicht aendert, koennen bei sehr hohen oder sehr niedrigen Temperaturen kleine Abweichungen auftreten.
Was du brauchst:
- 1 x Ultraschallsensor HY-SRF05, 5 Pins, 2–450 cm, 5 V
- 1 x Uno R3-Entwicklungsboard mit WLAN ESP8266, Arduino-kompatibel
- 5 x Steckplatinenbausatz MB102 + Netzteil + Dupont-Kabel
- 1 x MiniUSB-Kabel, 30cm
Verkabelung:
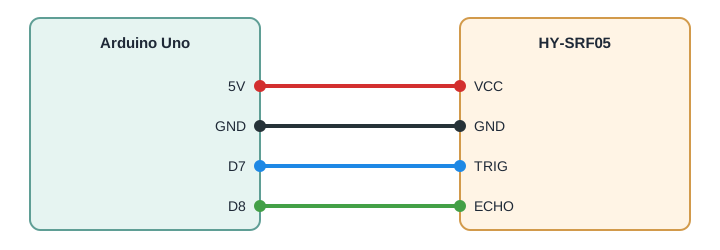
Der HY-SRF05 arbeitet mit 5 VDC und liefert ein TTL-kompatibles Signal, das direkt mit den 5-V-Logikpegeln des Arduino Uno zusammenpasst, ein Pegelwandler ist bei dieser Kombination nicht noetig. Der OUT-Pin bleibt fuer den hier verwendeten Standardmodus unbeschaltet, in diesem Modus arbeiten TRIG und ECHO als getrennte Pins genau wie beim HC-SR04.
| Pin Produkt | Pin Arduino Uno | Funktion |
|---|---|---|
| VCC | 5V | Versorgungsspannung |
| TRIG | D7 | Trigger-Ausgang zum Starten der Messung |
| ECHO | D8 | Echo-Eingang mit der gemessenen Impulsdauer |
| GND | GND | Gemeinsame Masse |
Der Code:
Das folgende Programm sendet den Trigger-Impuls, liest die Echo-Dauer mit pulseIn und gibt die berechnete Entfernung auf dem seriellen Monitor aus.
/*
 * HY-SRF05 Ultrasonic Distance Sensor - Arduino Uno Example
 * Standard mode: TRIG and ECHO on separate pins, OUT pin left unconnected
 */
const int TRIG_PIN = 7;   // TRIG pin of the HY-SRF05 connected to Arduino pin D7
const int ECHO_PIN = 8;   // ECHO pin of the HY-SRF05 connected to Arduino pin D8
void setup() {
  Serial.begin(9600);          // start serial communication at 9600 baud
  pinMode(TRIG_PIN, OUTPUT);   // TRIG pin sends the trigger pulse
  pinMode(ECHO_PIN, INPUT);    // ECHO pin receives the echo pulse
}
void loop() {
  // Make sure the trigger line is low before starting a new cycle
  digitalWrite(TRIG_PIN, LOW);
  delayMicroseconds(2);
  // Send a HIGH pulse of at least 10 microseconds to start the measurement
  digitalWrite(TRIG_PIN, HIGH);
  delayMicroseconds(10);
  digitalWrite(TRIG_PIN, LOW);
  // Measure how long the ECHO pin stays HIGH, with a 30 ms timeout
  long duration = pulseIn(ECHO_PIN, HIGH, 30000);
  if (duration == 0) {
    // No echo was received within the timeout, no object in range
    Serial.println("No echo received, object out of range");
  } else {
    // Convert the echo duration into a distance in centimeters
    // Speed of sound is about 0.034 cm per microsecond, divided by 2 for the round trip
    float distanceCm = duration * 0.034 / 2.0;
    Serial.print("Distance: ");
    Serial.print(distanceCm);
    Serial.println(" cm");
  }
  delay(100); // wait at least 60 ms between measurements, 100 ms used here for stable readings
}
Wie der Code funktioniert:
Die Konstanten TRIG_PIN und ECHO_PIN legen fest, an welche digitalen Pins der Sensor angeschlossen ist. In setup wird die serielle Verbindung mit 9600 Baud gestartet und TRIG_PIN als Ausgang, ECHO_PIN als Eingang konfiguriert.
In loop wird TRIG_PIN zuerst sicherheitshalber auf LOW gesetzt, dann fuer 10 Mikrosekunden auf HIGH geschaltet und danach wieder auf LOW zurueckgesetzt, genau der Trigger-Impuls, den der Sensor erwartet. Die Funktion pulseIn misst anschliessend die Dauer, waehrend der ECHO_PIN auf HIGH bleibt, mit einem Timeout von 30000 Mikrosekunden, damit das Programm nicht haengen bleibt, wenn kein Echo zurueckkommt.
Liefert pulseIn den Wert 0 zurueck, war kein Objekt im Messbereich und das Programm gibt eine entsprechende Meldung aus. Andernfalls wird distanceCm mit der Formel duration mal 0.034 geteilt durch 2 berechnet und ueber Serial.print ausgegeben. Der abschliessende delay von 100 Millisekunden sorgt dafuer, dass zwischen zwei Messungen genuegend Zeit vergeht, damit Restechos die naechste Messung nicht verfaelschen.
Ergebnis:
Oeffnet den seriellen Monitor in der Arduino IDE und stellt die Baudrate auf 9600 ein. Bei jedem Durchlauf erscheint die aktuell gemessene Entfernung in Zentimetern, oder ein Hinweis, dass kein Objekt erkannt wurde.
Distance: 23.46 cm
Distance: 23.39 cm
Distance: 45.12 cm
Distance: 44.98 cm
No echo received, object out of range
No echo received, object out of range
Distance: 12.07 cm
Distance: 11.95 cm
Distance: 118.63 cm
Haeufige Probleme:
Es erscheint nichts auf dem seriellen Monitor. Prueft, ob die Baudrate im Monitor auf 9600 eingestellt ist und ob der richtige COM-Port im Menue Werkzeuge ausgewaehlt wurde.
Es wird dauerhaft Kein Echo oder ein sehr grosser Wert angezeigt. Prueft die Verbindung von VCC und GND, eine instabile Versorgung oder eine vertauschte Verkabelung von TRIG und ECHO fuehrt oft zu diesem Verhalten.
Die Werte springen staendig oder sind unplausibel. Weiche Materialien wie Stoff oder Schaumstoff und schraeg zum Sensor stehende Flaechen reflektieren den Schall schlecht, richtet den Sensor senkrecht zur Zielflaeche aus.
Die Messung bleibt bei kurzen Distanzen immer auf null oder negativ. Objekte naeher als etwa 2 cm liegen im toten Bereich des Sensors und koennen nicht zuverlaessig erkannt werden, haltet einen groesseren Mindestabstand ein.
Mehrere Sensoren im selben Aufbau liefern falsche Werte. Werden zwei oder mehr Ultraschallsensoren in dieselbe Richtung betrieben, koennen sie sich gegenseitig stoeren, lasst zwischen den Messzyklen der einzelnen Sensoren ausreichend Zeit oder richtet sie in unterschiedliche Richtungen.
Grenzen und Tipps:
Der Sensor deckt einen Bereich von 2 cm bis 450 cm bei einem Erfassungswinkel von maximal 15 Grad ab, Objekte ausserhalb dieses Kegels werden nicht zuverlaessig erkannt. Haltet zwischen zwei Messungen mindestens 60 ms ein, damit sich der Sensor beruhigt und keine Restechos die naechste Messung verfaelschen. Fuer Projekte mit groesserem Sichtbereich kann der Sensor auf einen Servomotor montiert werden, um die Umgebung schrittweise abzutasten, ausserdem laesst sich bei Bedarf eine Temperaturkompensation der Schallgeschwindigkeit ergaenzen, um die Genauigkeit bei extremen Temperaturen zu verbessern.