
Produktbilder dienen ausschließlich zu Informationszwecken und können je nach Charge und Lieferant geringfügige Unterschiede aufweisen. Produktspezifikationen und Preise können ohne vorherige Ankündigung geändert werden. Wir tun unser Bestes, um der Produktseite möglichst genaue und richtige Spezifikationen hinzuzufügen, es ist jedoch möglich, dass diese nicht ganz korrekt sind. Sollten Sie einen solchen Fall feststellen, melden Sie ihn uns bitte.
Das Produkt ist für Fachleute bestimmt und erfordert qualifiziertes und autorisiertes Personal. Dem Produkt liegt keine Montage-/Gebrauchsanleitung bei . Die Inbetriebnahme des Produktes durch nicht qualifizierte Personen führt zum Verlust der Garantie gemäß den AGB auf der Seite.
Die angegebenen technischen Spezifikationen (Strom, Leistung usw.) stellen maximale zulässige Werte unter idealen Betriebsbedingungen dar. Für einen sicheren Betrieb und eine optimale Lebensdauer wird empfohlen, das Produkt im Dauerbetrieb mit höchstens 50 % der angegebenen Maximalwerte zu verwenden.
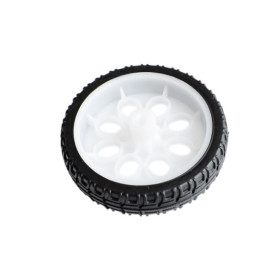
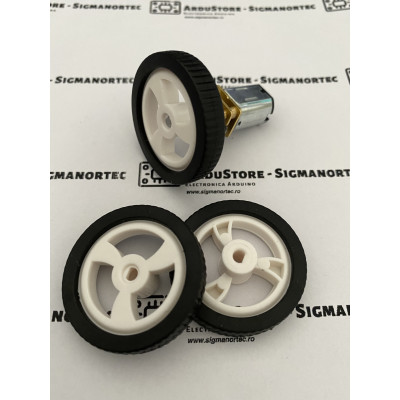
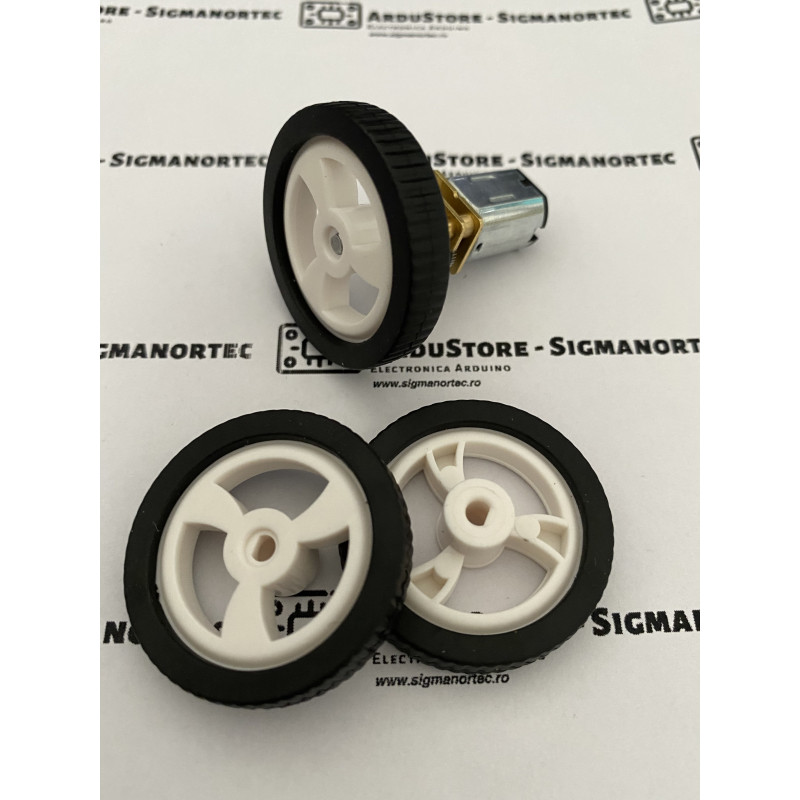
Rad N20, 35mm x 7mm, weiße Nabe, schwarzer Gummi, D-Bohrung 3mm
Kompaktes Gummirad für Motoren vom Typ N20, ideal für kleine Roboter und DIY-Projekte, bei denen stabile Traktion benötigt wird. Durchmesser 35 mm und Breite 7 mm, Profil mit guter Haftung auf glatten Oberflächen, geringes Gewicht von 3.2 g für Effizienz und Wendigkeit, schnelle Montage auf der Motorwelle.
Mit dem Kauf dieses Produkts erhalten Sie 0,15 RON an Treuepunkten.

International fast shipping within EU. Free Shipping for orders above 100 EUR in most EU countries.

We ship from our stock within 24H

Sie erhalten bei jeder Bestellung Punkte im Wert von 5 %.
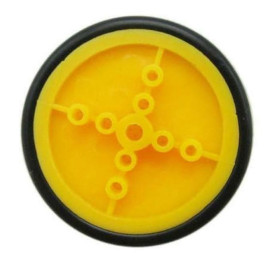
Das Gummirad mit 35 mm ist ein mechanisches Zubehörteil für Getriebemotoren vom Typ N20. Es hat eine weiße Nabe aus Kunststoff mit drei Speichen und einen schwarzen Gummireifen, der auf glatten Oberflächen für Griff sorgt. Es eignet sich für kleine Roboter, Lernfahrzeuge, mobile Plattformen und Prototypen, bei denen das geringe Gewicht wichtig ist.
Die Nabe hat eine D-förmige Bohrung, die durch Aufpressen auf die 3-mm-Welle mit zwei Abflachungen der N20-Motoren befestigt wird. Die D-Form verhindert das Durchrutschen der Welle in der Nabe, sodass die Drehung des Motors direkt auf das Rad übertragen wird. Der Durchmesser von 35 mm und die Breite von 7 mm ergeben einen Umfang von etwa 110 mm, das Gewicht beträgt nur 3.2 g.
Zu den wichtigsten Merkmalen gehören die weiße Nabe mit drei Speichen, die D-Bohrung von 3 mm, der Gummireifen mit gerilltem Profil auf der Lauffläche und die sehr geringe Masse. Das Produkt hat keine elektrischen Anschlüsse und benötigt keine Stromversorgung.
Spezifikationen:
Typ: Gummirad für N20-Mikromotoren
Durchmesser: 35 mm
Breite: 7 mm
Nabenbohrung: D-förmig, für 3-mm-Welle
Material: Nabe aus weißem Kunststoff, Reifen aus schwarzem Gummi
Gewicht: 3.2 g
Abmessungen: 35 x 7 mm
Verwendung:
Trennen Sie den Motor vor der Montage von der Stromversorgung, damit sich die Welle nicht unerwartet dreht.
Prüfen Sie, ob die Motorwelle einen D-förmigen Querschnitt mit 3 mm Durchmesser hat, und reinigen Sie sie mit einem trockenen Tuch von Öl oder Staub.
Richten Sie die flache Seite der Bohrung in der Nabe an der flachen Seite der Welle aus und schieben Sie das Rad mit gleichmäßigem Druck auf die Welle, wobei Sie den Motor am Gehäuse und nicht an der Welle halten.
Drücken Sie das Rad nicht gewaltsam auf, wenn die Abflachungen nicht fluchten. Drehen Sie es leicht, bis es auf die Welle passt.
Hören Sie auf, wenn das Rad auf der Welle sitzt, und lassen Sie einen kleinen Abstand zwischen Nabe und Getriebegehäuse, damit das Rad nicht am Gehäuse reibt.
Drehen Sie das Rad von Hand und prüfen Sie, ob es ohne sichtbares Taumeln und ohne Reibung am Gehäuse oder an der Motorhalterung läuft.
Für einen Roboter mit zwei Antriebsrädern montieren Sie das Rad auf die andere Seite auf die gleiche Weise und verwenden Sie Motoren mit gleicher Drehzahl, sonst weicht der Roboter von der geraden Linie ab.
Für stabile Ergebnisse vermeiden Sie verschmutzte, staubige oder nasse Flächen, halten Sie die Räder fern von Öl und Schmiermitteln und verwenden Sie zur Reinigung keine Lösungsmittel. Die Räder können mit einem feuchten Tuch abgewischt werden.
- Abmessungen
- 35 x 7 mm
- Material
- Nabe aus weißem Kunststoff, Reifen aus schwarzem Gummi
- Typ
- Rad mit Gummireifen für N20-Mikromotoren
- Gewicht
- 3.2 g
- Breite
- 7 mm
- Wellendurchmesser
- 3 mm
- Durchmesser
- 35 mm
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Nu utilizati produsul la tensiuni, curenti sau temperaturi peste valorile specificate.
Montajul si conectarea trebuie realizate de persoane cu cunostinte tehnice minime in domeniul electric/electronic.
Evitati scurtcircuitele, inversarea polaritatii si conectarea gresita a alimentarii.
Nu lasati produsul alimentat nesupravegheat in timpul testelor.
Produsul nu este jucarie si nu este destinat copiilor.
Pentru modulele electronice, se recomanda utilizarea in carcase, panouri sau montaje protejate, dupa caz.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Documentatie si siguranta:
Pentru informatii suplimentare, fise tehnice, declaratii de conformitate sau instructiuni, ne puteti contacta la [email protected].
Bewertungen (5) - Überprüfung der Moderation

Foarte buna aderenaa
Imi pare bine ca le-am gasit, sunt usoare, subtiri, ieftine, bune pentru apicatii simple.
Bun
Solida, bine construita ,echilibrata. Foarte buna.
ttyyj
Das Rad mit 35 mm Durchmesser und 7 mm Breite ist ein mechanisches Zubehörteil für Getriebemotoren vom Typ N20. Es hat eine weiße Nabe aus Kunststoff mit drei Speichen und schwarzen Gummi auf der Außenseite. Das geringe Gewicht macht es geeignet für kleine Roboter, Lernfahrzeuge, mobile Plattformen und Prototypen.
Da es sich um ein mechanisches Bauteil handelt, erklärt das Tutorial Schritt für Schritt die Montage am Motor, die Überprüfung und die Abschätzung der Geschwindigkeit des Roboters.
So funktioniert es:
Die Radnabe hat eine D-förmige Bohrung, die auf die Welle mit zwei Abflachungen der N20-Motoren passt. Dank der D-Form kann die Welle in der Nabe nicht durchrutschen, daher wird die Drehung des Motors direkt auf das Rad übertragen. Der Gummi auf der Außenseite sorgt für Haftung auf glatten Untergründen, etwa Tisch, Boden oder Arbeitsfläche.
Die Strecke bei einer vollen Umdrehung entspricht dem Umfang des Rades: C = 3.1416 x 35 mm, also etwa 110 mm. Die Lineargeschwindigkeit wird aus der Drehzahl der Abtriebswelle berechnet: v = C x n / 60, wobei n die Drehzahl in Umdrehungen pro Minute ist und v in Millimetern pro Sekunde angegeben wird. In Metern pro Sekunde lautet die Formel v = 0.00183 x n. Für einen zurückgelegten Meter dreht sich das Rad etwa 9.1 Mal.
| Drehzahl der Welle | Ungefähre Geschwindigkeit |
|---|---|
| 50 RPM | 0.09 m/s |
| 100 RPM | 0.18 m/s |
| 200 RPM | 0.37 m/s |
| 300 RPM | 0.55 m/s |
Die Werte in der Tabelle sind theoretisch und gelten für ein Rad, das nicht durchrutscht. In der Praxis verringern Last, Schlupf und Versorgungsspannung des Motors die tatsächliche Geschwindigkeit etwas.
Anschluss:
Das Produkt hat keine elektrischen Anschlüsse und benötigt keine Stromversorgung. Die einzige Verbindung ist die mechanische zwischen der Radnabe und der Welle des N20-Motors.
| Produktpin | Wird angeschlossen an | Funktion |
|---|---|---|
| D-Bohrung der Nabe | D-Welle mit 3 mm des N20-Motors | Überträgt die Drehung des Motors auf das Rad |
Konfiguration:
Trennen Sie den Motor vor der Montage von der Stromversorgung, damit sich die Welle nicht unerwartet dreht.
Prüfen Sie die Motorwelle. Sie muss einen D-förmigen Querschnitt mit 3 mm Durchmesser haben. Reinigen Sie sie mit einem trockenen Tuch von Öl oder Staub, denn eine saubere Oberfläche hält besser.
Richten Sie die flache Seite der Bohrung in der Nabe an der flachen Seite der Welle aus. Wenn die beiden Flächen nicht übereinstimmen, drücken Sie das Rad nicht mit Gewalt auf, sondern drehen Sie es leicht, bis es auf die Welle passt.
Schieben Sie das Rad mit gleichmäßigem Druck auf die Welle und halten Sie dabei den Motor am Gehäuse und nicht an der Welle. Hören Sie auf, wenn das Rad auf der Welle sitzt, lassen Sie aber einen kleinen Abstand zwischen Nabe und Getriebegehäuse, damit das Rad das Gehäuse beim Drehen nicht berührt.
Drehen Sie das Rad mit der Hand und beobachten Sie es. Es muss sich ohne sichtbaren Schlag und ohne Reibung am Gehäuse oder an der Motorhalterung drehen. Rutscht das Rad während des Tests von der Welle, ziehen Sie es ab und wiederholen Sie die Montage, wobei Sie prüfen, ob die Welle sauber ist.
Montieren Sie ein zweites Rad auf die gleiche Weise am anderen Motor. Verwenden Sie für einen Roboter mit zwei Antriebsrädern Motoren mit der gleichen Drehzahl, sonst weicht der Roboter von der geraden Linie ab.
Anwendungsbeispiel:
Bei einem kleinen Roboter mit zwei N20-Motoren mit je 100 RPM, jeweils mit einem Rad von 35 mm, beträgt die theoretische Geschwindigkeit auf ebenem Gelände etwa 0.18 m/s. Der Roboter legt einen Meter in etwa 5.5 Sekunden zurück.
Befestigen Sie die beiden Motoren symmetrisch auf derselben Achse, wobei die Räder den gleichen Abstand zur Mitte des Chassis haben. Fügen Sie an der Rückseite oder Vorderseite einen Stützpunkt mit geringer Reibung hinzu, etwa eine Kugel oder ein freies Rollenelement, damit das Chassis waagerecht steht.
Schalten Sie die Motoren ein und prüfen Sie, ob der Roboter geradeaus fährt. Weicht er zu einer Seite ab, verringern Sie den Drehzahlunterschied zwischen den Motoren oder prüfen Sie, ob beide Räder fest auf der Welle sitzen.
Häufige Probleme:
Das Rad rutscht auf der Welle durch. Die Ursache ist meist eine abgenutzte, verschmutzte oder nicht vollständig auf die Abflachung der Bohrung gesteckte Welle. Reinigen Sie die Welle, prüfen Sie die Ausrichtung der flachen Seite und verwenden Sie gegebenenfalls einen kleinen Tropfen Schraubensicherung auf der Welle, wobei Sie den Gummi vermeiden.
Das Rad rutscht leicht von der Welle. Die Ursache kann ein zu großes Spiel zwischen Welle und Nabe oder Vibrationen sein. Drücken Sie das Rad fester auf die Welle, prüfen Sie, ob der Motor nicht überlastet ist, und vermeiden Sie seitliche Schläge.
Das Rad reibt am Motorgehäuse. Die Ursache ist eine zu tiefe Montage auf der Welle. Ziehen Sie das Rad etwas nach außen, bis ein kleiner Abstand zwischen Nabe und Gehäuse entsteht.
Der Roboter weicht von der geraden Linie ab. Ursachen können unterschiedliche Drehzahlen der Motoren, ein Rad mit Spiel oder eine unebene Fläche sein. Prüfen Sie beide Räder, verwenden Sie identische Motoren und gleichen Sie den Unterschied in der Ansteuerung des Treibers aus.
Das Rad läuft unrund. Die Ursache ist eine schräge Montage auf der Welle. Nehmen Sie das Rad ab und montieren Sie es erneut, indem Sie es gerade aufschieben, ohne es zu verdrehen.
Einschränkungen und Tipps:
Das Rad ist klein und leicht, daher eignet es sich für geringe Lasten. Für schwere Roboter oder für das Befahren von Steigungen können Haftung und Belastbarkeit der Kunststoffnabe begrenzt sein. Vermeiden Sie verschmutzte, staubige oder nasse Flächen, auf denen der Gummi rutscht.
Das Rad lässt sich mit einem feuchten Tuch reinigen. Verwenden Sie keine Lösungsmittel, da sie den Kunststoff oder den Gummi beschädigen können. Halten Sie die Räder von Öl und Schmiermitteln fern, da diese die Haftung verringern.
Wenn Sie die zurückgelegte Strecke messen möchten, verwenden Sie Motoren mit Encoder und den Umfang von 110 mm, um die Strecke aus der Anzahl der Umdrehungen zu berechnen. Für eine genauere Wegmessung messen Sie die tatsächlich zurückgelegte Strecke bei einem Test und passen Sie den Wert des Umfangs im Programm an.