
A termékfotók tájékoztató jellegűek, és a gyártási tételtől és a beszállítótól függően kisebb eltéréseket mutathatnak. A termék specifikációi és árai előzetes értesítés nélkül változhatnak. Mindent megteszünk, hogy a lehető legpontosabb és leghitelesebb specifikációkat adjuk meg a termékoldalon, de lehetséges, hogy ezek nem teljesen helyesek. Ha ilyen esetet észlel, kérjük, jelentse nekünk.
A termék szakemberek számára készült, és használatához képzett, valamint felhatalmazott személyzet szükséges. A termék nem tartalmaz összeszerelési/használati útmutatót . A termék nem megfelelő képesítéssel rendelkező személyek általi üzembe helyezése a weboldalon található Általános Szerződési Feltételek értelmében a jótállás elvesztését eredményezi.
A megadott műszaki adatok (áram, teljesítmény stb.) ideális működési körülmények között érvényes maximális értékeket jelentenek. A biztonságos használat és az optimális élettartam érdekében javasolt a terméket folyamatos üzemben legfeljebb a megadott maximális értékek 50%-án használni.
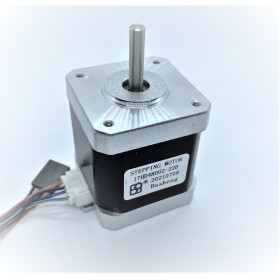
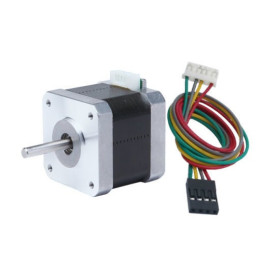
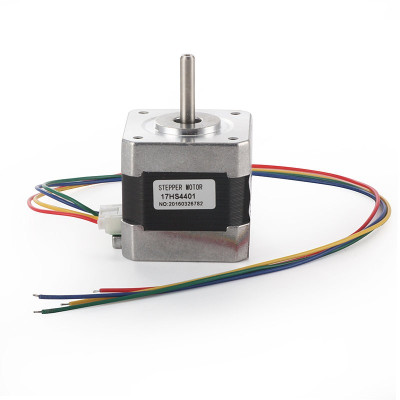
Léptetőmotor, NEMA17, 1,7 A, 1,8°, 42x42x40 mm, bipoláris
Léptetőmotor a precíz tengelyhajtáshoz 3D nyomtatókon és CNC marógépeken, kompatibilis az A4988 és DRV8825 meghajtókkal. 1,8 fokos lépésköz a finomvezérléshez, 1,7 A áram fázisonként 2 fázissal a stabil nyomatékért, 40N.cm tartóerő a biztonságos pozicionálásért, kompakt 42x42x40 mm-es formátum, amely alkalmas standard szerelvényekbe való integrálásra.
Shipping by csütörtök 22 október
A termék megvásárlásával jár 219,82 Ft hűségpont.

Nemzetközi gyors szállítás az EU-n belül. Ingyenes szállítás 100 EUR feletti megrendelések esetén a legtöbb EU-országban.

24 órán belül szállítunk raktárunkból

Minden rendelés után pontokat kap, a rendelés értékének 5%-ában.
A NEMA 17 JK42HS40-1704 léptetőmotor egy 2 fázisú, bipoláris hibrid motor. 3D nyomtatók, CNC marógépek, lézergravírozók és egyéb lineáris pozicionáló rendszerek tengelymozgatására használják. Lépésszöge 1.8 fok, azaz 200 lépés/fordulat, tartónyomatéka pedig 4.2kg.cm (kb. 41N.cm). Így pontos és ismételhető mozgást biztosít pozícióérzékelők nélkül.
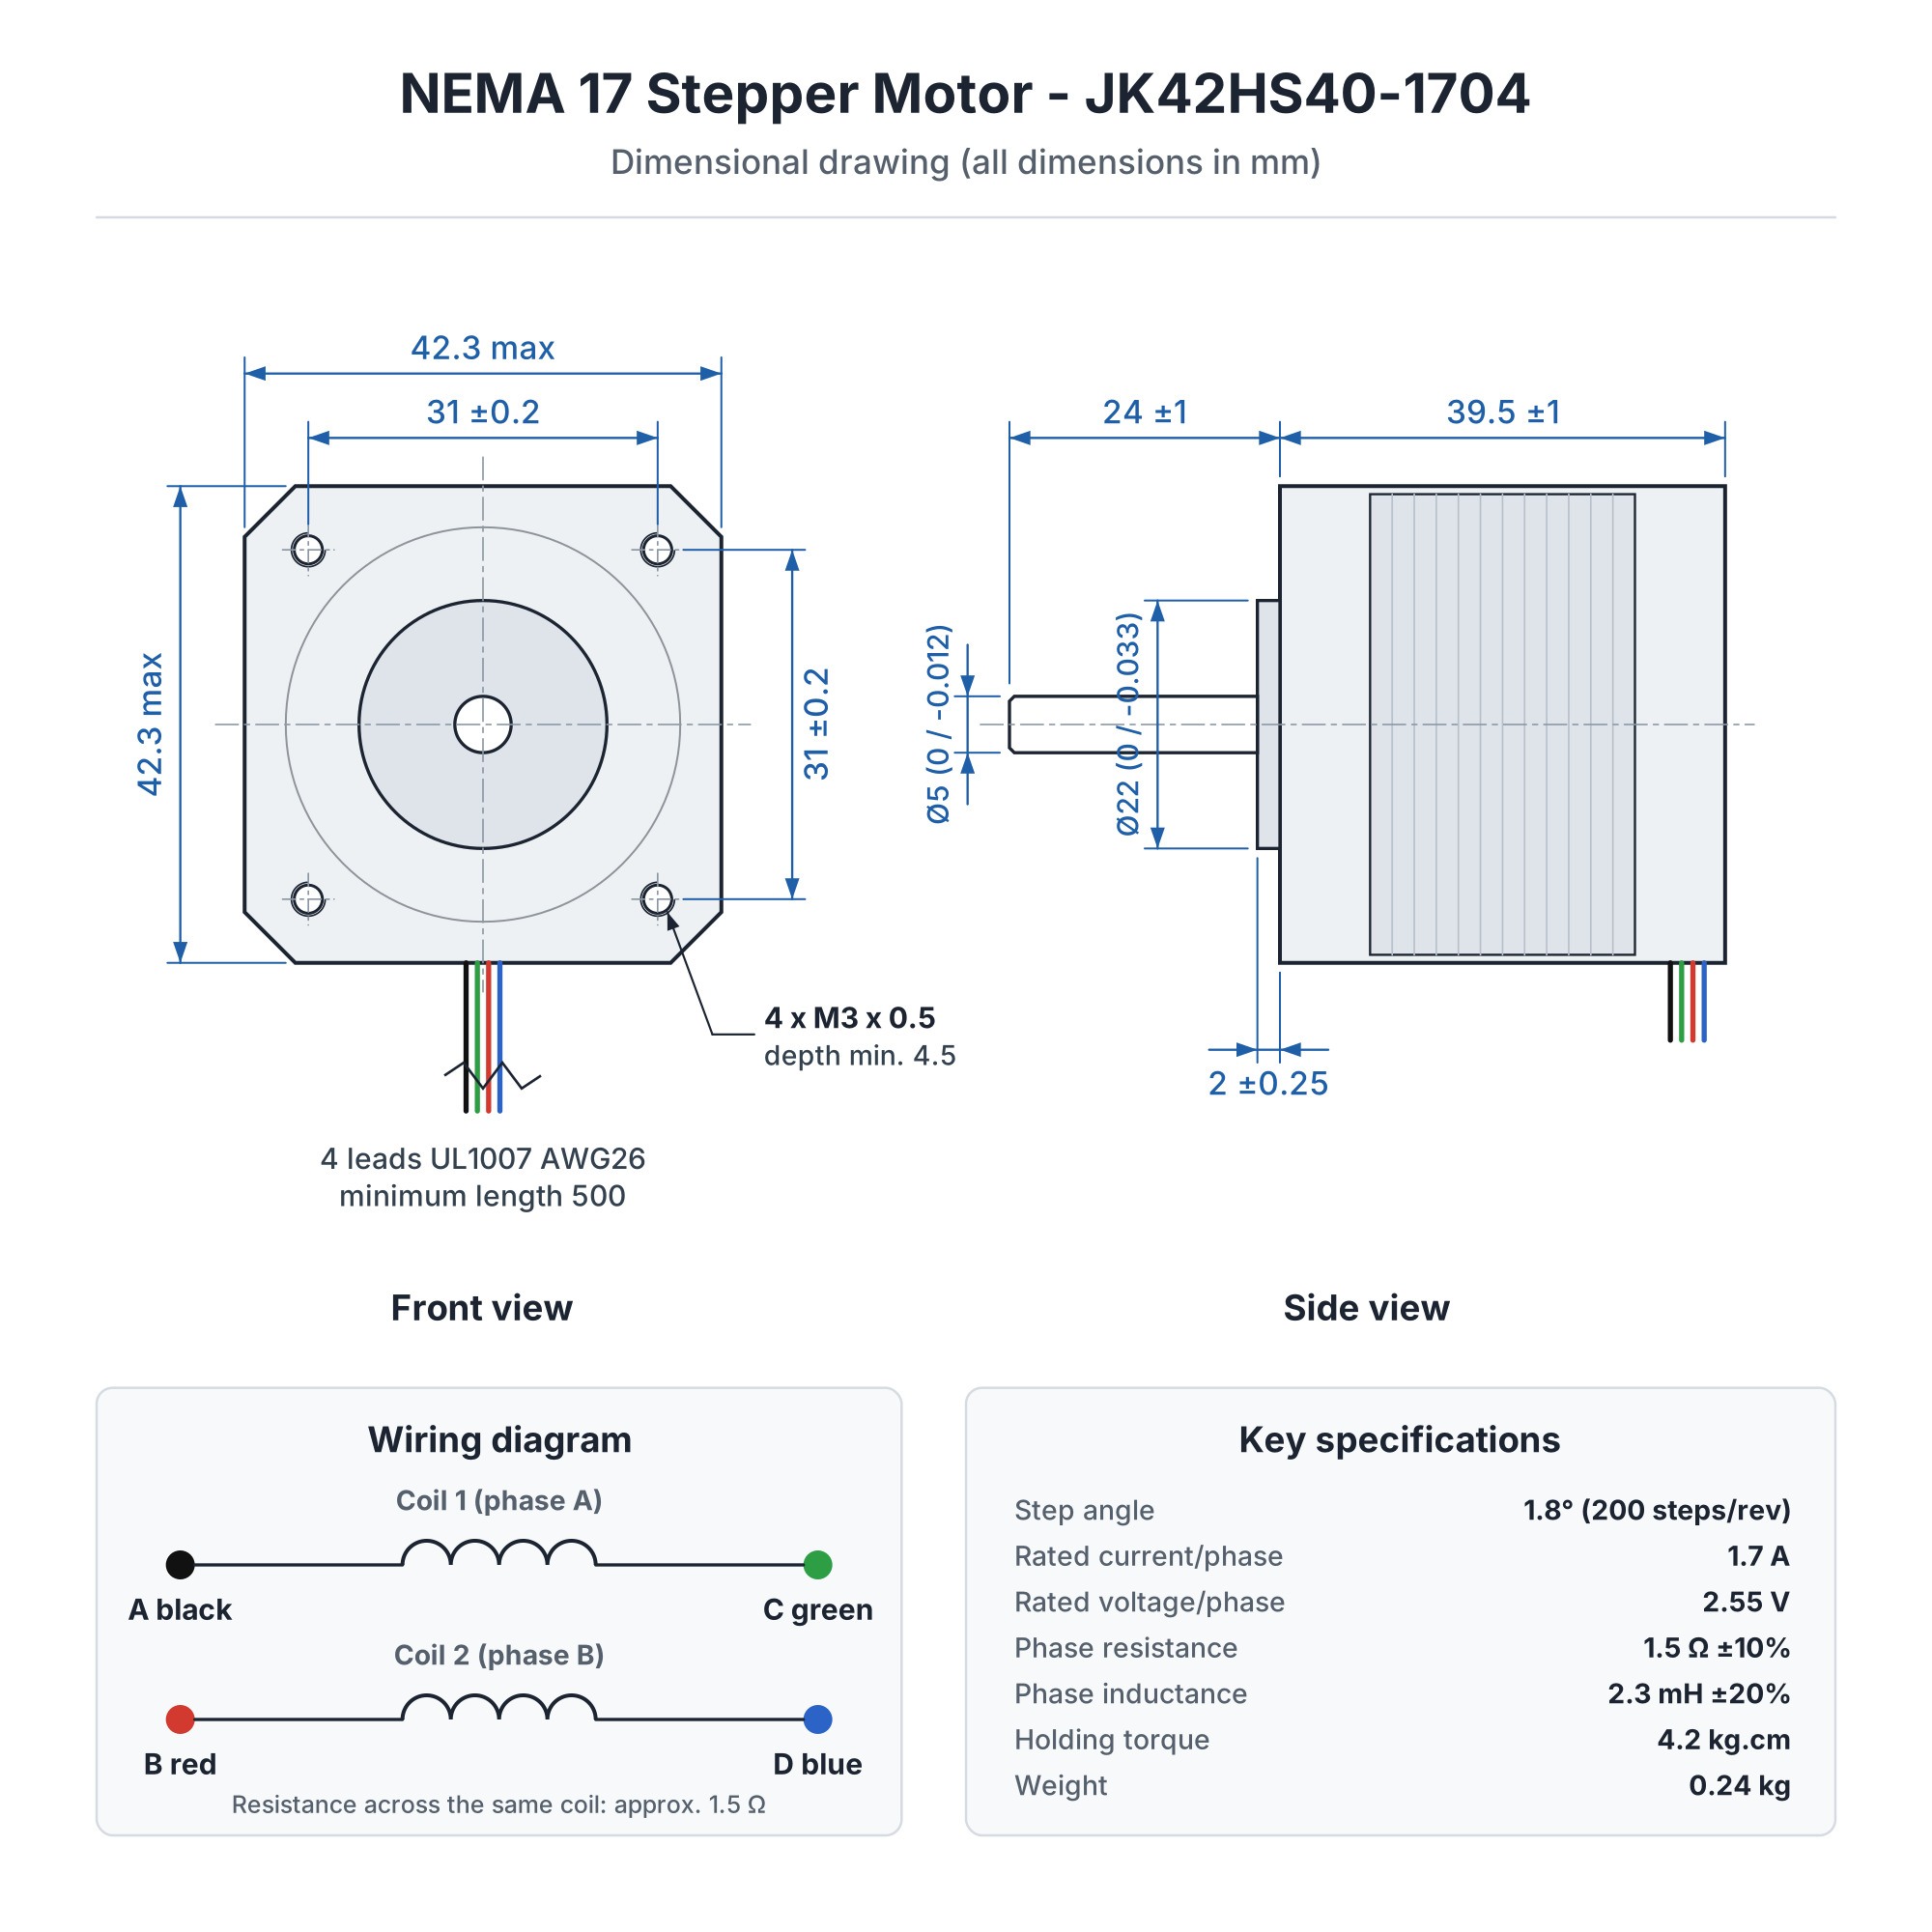
A motor teste 39.5mm hosszú, a szabványos NEMA 17 peremméret pedig 42.3 x 42.3mm. A peremen 4 db M3 menetes furat található 31mm-es osztással, valamint egy 22mm-es központosító gallér, így a motor a legtöbb 3D nyomtató- és CNC-tartóhoz és alkatrészhez illeszkedik. A tengely átmérője 5mm, hossza 24mm. Alkalmas GT2 kerekekhez, 5 x 8mm-es rugalmas tengelykapcsolókhoz T8 menetes rudakhoz vagy extruder mechanizmusokhoz. A motor 4 vezetékes UL1007 AWG26 kábelekkel rendelkezik, legalább 500mm hosszúsággal.
A névleges áram 1.7A fázisonként, a tekercsek ellenállása pedig alacsony (1.5Ω). Ezért a motort áramvezérelt meghajtókkal, például A4988, DRV8825, TMC2208 vagy TMC2209 típusokkal használják, 12 - 24VDC tápfeszültséggel. Kompatibilis Arduino Uno CNC Shield V3-mal és Arduino Mega RAMPS 1.4-gyel. Használható továbbá Marlin vagy Klipper firmware-t futtató 3D nyomtató vezérlőkkel, GRBL vezérlőkkel, valamint ESP32, STM32 vagy Raspberry Pi platformokkal is, egy meghajtón keresztül.
Specifikációk:
Modell: JK42HS40-1704
Motortípus: bipoláris hibrid, 2 fázisú
Lépésszög: 1.8 fok (200 lépés/fordulat)
Névleges fázisáram: 1.7A
Névleges fázisfeszültség: 2.55V
Fázisellenállás: 1.5Ω ±10% (20°C-on)
Fázisinduktivitás: 2.3mH ±20% (1kHz, 1V RMS)
Tartónyomaték: 4.2kg.cm (kb. 41N.cm)
Szigetelési osztály: B (130°C)
Hőmérséklet-emelkedés: max. 80K névleges áramon
Vezetékek száma: 4 (UL1007 AWG26)
Vezetékek hossza: min. 500mm
Ajánlott meghajtó tápfeszültség: 12 - 24VDC
Házméret: 42.3 x 42.3 x 39.5mm
Tengely: Ø5mm x 24mm, lapolással, D-típusú
Központosító gallér: Ø22mm x 2mm
Rögzítőfuratok: 4 x M3 x 0.5, min. 4.5mm mélység, 31mm távolság
Tömeg: 0.24kg
Kiosztás:
| Vezeték | Szín | Funkció | A4988 láb | DRV8825 láb |
|---|---|---|---|---|
| A | Fekete | 1. tekercs (A+) | 1A | A1 |
| C | Zöld | 1. tekercs (A-) | 1B | A2 |
| B | Piros | 2. tekercs (B+) | 2A | B1 |
| D | Kék | 2. tekercs (B-) | 2B | B2 |
Lépéssorozat:
Teljes lépéses vezérlési sorrend, a perem felől nézve. Az 1-től 4-ig lépések az óramutató járásával megegyező irányt (CW) adják, míg a 4-től 1-ig lépések az óramutató járásával ellentétes irányt (CCW).
| Lépés | A | B | C | D |
|---|---|---|---|---|
| 1 | + | + | - | - |
| 2 | - | + | + | - |
| 3 | - | - | + | + |
| 4 | + | - | - | + |
Méretek:
Használat:
Szereld fel a motort a tartóra 4 db M3 csavarral. A csavarok hosszát úgy válaszd meg, hogy legfeljebb 4.5mm mélyen hatoljanak be a motorházba.
Rögzítsd a tengelyre a GT2 kereket, a tengelykapcsolót vagy az extruder fogaskerekét, és szorítsd meg erősen a rögzítőcsavart.
Azonosítsd a tekercspárokat. A fekete és zöld vezeték az 1. tekercset alkotja, a piros és kék vezeték pedig a 2. tekercset. Ha bizonytalan vagy, mérd meg multiméterrel: ugyanazon tekercs két vége között kb. 1.5Ω értéket kell mérned.
Kösd az 1. tekercset az 1A és 1B kimenetekre (A4988) vagy az A1 és A2 lábakra (DRV8825). Kösd a 2. tekercset a 2A és 2B kimenetekre (A4988) vagy a B1 és B2 lábakra (DRV8825).
Állítsd be a meghajtó áramkorlátját a potenciométerrel az első indítás előtt. DRV8825 esetén a képlet: Vref = I / 2. A4988 esetén a képlet: Vref = I x 8 x Rs, tehát Rs = 0.1Ω (R100 jelölés) esetén Vref = I x 0.8. Hosszú távú működéshez 1.2 - 1.5A ajánlott, 1.7A túllépése nélkül.
Tápláld a meghajtót 12 - 24VDC feszültséggel, olyan tápegységről, amely képes az összes motorhoz szükséges áramot biztosítani. Helyezz el legalább 100uF kondenzátort a meghajtó tápellátásán.
Kösd a meghajtó STEP, DIR és EN lábait a vezérlőpanelhez (Arduino, ESP32, STM32 vagy 3D nyomtató panel).
Állítsd be a firmware-ben a lépések számát fordulatonként: 200 teljes lépésnél, 3200 1/16 mikrolépésnél (A4988) vagy 6400 1/32 mikrolépésnél (DRV8825).
Ne csatlakoztasd és ne húzd le a motort, amíg a meghajtó táp alatt van, mert a meghajtó tönkremehet.
Ha a motor ellenkező irányba forog, cseréld fel az egyik tekercs vezetékeit, vagy módosítsd az irányt a firmware-ben. Ha a motor forogás nélkül rezeg, ellenőrizd a tekercspárokat.
Normális, hogy a motor működés közben felmelegszik; a hőmérséklete akár 80 fokkal is emelkedhet a környezeti hőmérséklet fölé. Biztosíts megfelelő szellőzést, és csökkentsd az áramot, ha a motor túl forróvá válik.
- Névleges áram
- 1.7 A
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Nu utilizati produsul la tensiuni, curenti sau temperaturi peste valorile specificate.
Montajul si conectarea trebuie realizate de persoane cu cunostinte tehnice minime in domeniul electric/electronic.
Evitati scurtcircuitele, inversarea polaritatii si conectarea gresita a alimentarii.
Nu lasati produsul alimentat nesupravegheat in timpul testelor.
Produsul nu este jucarie si nu este destinat copiilor.
Pentru modulele electronice, se recomanda utilizarea in carcase, panouri sau montaje protejate, dupa caz.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Documentatie si siguranta:
Pentru informatii suplimentare, fise tehnice, declaratii de conformitate sau instructiuni, ne puteti contacta la [email protected].
Vélemények (2) - Vélemény moderálása

/*
  Board: Arduino Uno (Arduino AVR Boards)
  Driver: A4988 Stepper Motor Driver
  Motor under test: NEMA17 stepper motor JK42HS40-1704, bipolar, 1.8 deg/step (200 steps/rev)

  Wiring:
    A4988 STEP   -> Arduino D3
    A4988 DIR    -> Arduino D2
    A4988 ENABLE -> Arduino D4
    A4988 VDD    -> Arduino 5V
    A4988 GND (logic) -> Arduino GND
    A4988 1A / 1B -> Motor coil A (black / green)
    A4988 2A / 2B -> Motor coil B (red / blue)
    A4988 VMOT   -> External 12-24V power supply (+)
    A4988 GND (power) -> External power supply GND

  Libraries: none required, uses only the built in digitalWrite and delayMicroseconds functions

  This sketch is a quick functional test: it steps the motor slowly for one
  revolution in each direction while printing a step counter, then disables
  the driver outputs briefly so you can check that the shaft turns freely
  (confirming the driver is really releasing the coils) before re-enabling it.
*/

const int stepPin = 3;
const int dirPin = 2;
const int enablePin = 4;
const int stepsPerRevolution = 200;
const int testStepDelayMicros = 2000;

void doStep() {
  digitalWrite(stepPin, HIGH);
  delayMicroseconds(testStepDelayMicros);
  digitalWrite(stepPin, LOW);
  delayMicroseconds(testStepDelayMicros);
}

void setup() {
  Serial.begin(9600);
  pinMode(stepPin, OUTPUT);
  pinMode(dirPin, OUTPUT);
  pinMode(enablePin, OUTPUT);
  digitalWrite(enablePin, LOW);
  Serial.println("A4988 + NEMA17 test start");
}

void loop() {
  Serial.println("Test: one revolution clockwise, slow speed");
  digitalWrite(dirPin, HIGH);
  for (int i = 1; i <= stepsPerRevolution; i++) {
    doStep();
    if (i % 50 == 0) {
      Serial.print("Step count: ");
      Serial.println(i);
    }
  }

  Serial.println("Test: one revolution counterclockwise, slow speed");
  digitalWrite(dirPin, LOW);
  for (int i = 1; i <= stepsPerRevolution; i++) {
    doStep();
    if (i % 50 == 0) {
      Serial.print("Step count: ");
      Serial.println(i);
    }
  }

  Serial.println("Disabling driver outputs for 2 seconds, shaft should turn freely by hand");
  digitalWrite(enablePin, HIGH);
  delay(2000);
  digitalWrite(enablePin, LOW);
  Serial.println("Driver re-enabled, holding torque restored");
  delay(1000);
}
A NEMA17 JK42HS40-1704 léptetőmotor egy 4 vezetékes, bipoláris hibrid motor, amelyet 3D nyomtatók, CNC routerek, lézergravírozó gépek és más lineáris pozicionáló rendszerek tengelyeinek mozgatására használnak, ahol pontos, lépésenkénti forgásra van szükség, pozíciószenzor nélkül.
A működéshez feltétlenül szükséges egy áramkorlátozással rendelkező driver, például A4988, valamint egy mikrokontroller, amely generálja a léptetőimpulzusokat. Ebben az oktatóanyagban egy Arduino Uno R3 panelt és egy A4988 drivert használunk, ez a legelterjedtebb kombináció ehhez a motortípushoz a 3D nyomtatási és CNC projektekben.

Hogyan működik:
A motor lépésszöge 1.8 fok, vagyis 360 osztva 1.8-cal 200 lépést eredményez egy teljes körülfordulásra, teljes lépéses vezérlés esetén. Minden a driver STEP lábára adott impulzus a tekercseket egy másik polaritás-kombinációba kapcsolja, a rotor pedig egyetlen lépést halad előre.
A forgási sebességet a STEP impulzusok frekvenciája adja meg. A képlet: a frekvencia Hz-ben egyenlő a fordulatszámmal RPM-ben szorozva a fordulatonkénti lépésszámmal, az egészet elosztva 60-nal. Például 60 RPM-hez teljes lépés esetén 60 x 200 osztva 60-nal, azaz 200 Hz adódik, tehát egy STEP impulzus minden 5 ms-ban.
Az A4988 driver microstepping üzemmódot is lehetővé tesz, vagyis minden teljes lépést allépésekre oszt, például 1/16 microstep esetén 200 x 16, azaz 3200 lépés adódik egy fordulatra, finomabb és csendesebb mozgás érdekében.
A tekercseken átfolyó áramot a driveren lévő potenciométerrel lehet korlátozni, a következő képlet szerint: Vref egyenlő a kívánt árammal szorozva 8-cal és az Rs érzékelő ellenállással. Rs = 0.1 ohm esetén, amely a legtöbb A4988 panelen R100 jelöléssel szerepel, a képlet Vref egyenlő az árammal szorozva 0.8-cal lesz. Ehhez a motorhoz, amelynek névleges árama 1.7 A, 1.2 és 1.5 A közötti korlátot ajánlunk tartós üzemeltetéshez, vagyis Vref 0.96 és 1.2 V között legyen.
Mire van szükséged:
- 1 x NEMA17 Léptetőmotor 1.7A 1.8 fok 42x42x40mm Bipoláris
- 1 x Uno R3 fejlesztői panel ESP8266 Wifi-vel, Arduino-kompatibilis
- 1 x A4988 léptetőmotor driver + Hűtőborda
- 1 x Tápegység 12V, 2A
- 1 x 100uF elektrolit kondenzátor
- 1 x 40 db Dupont vezeték 10cm, Anya-Anya
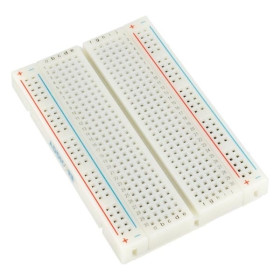
- 1 x Breadboard 830 pontos MB-102
Bekötés:
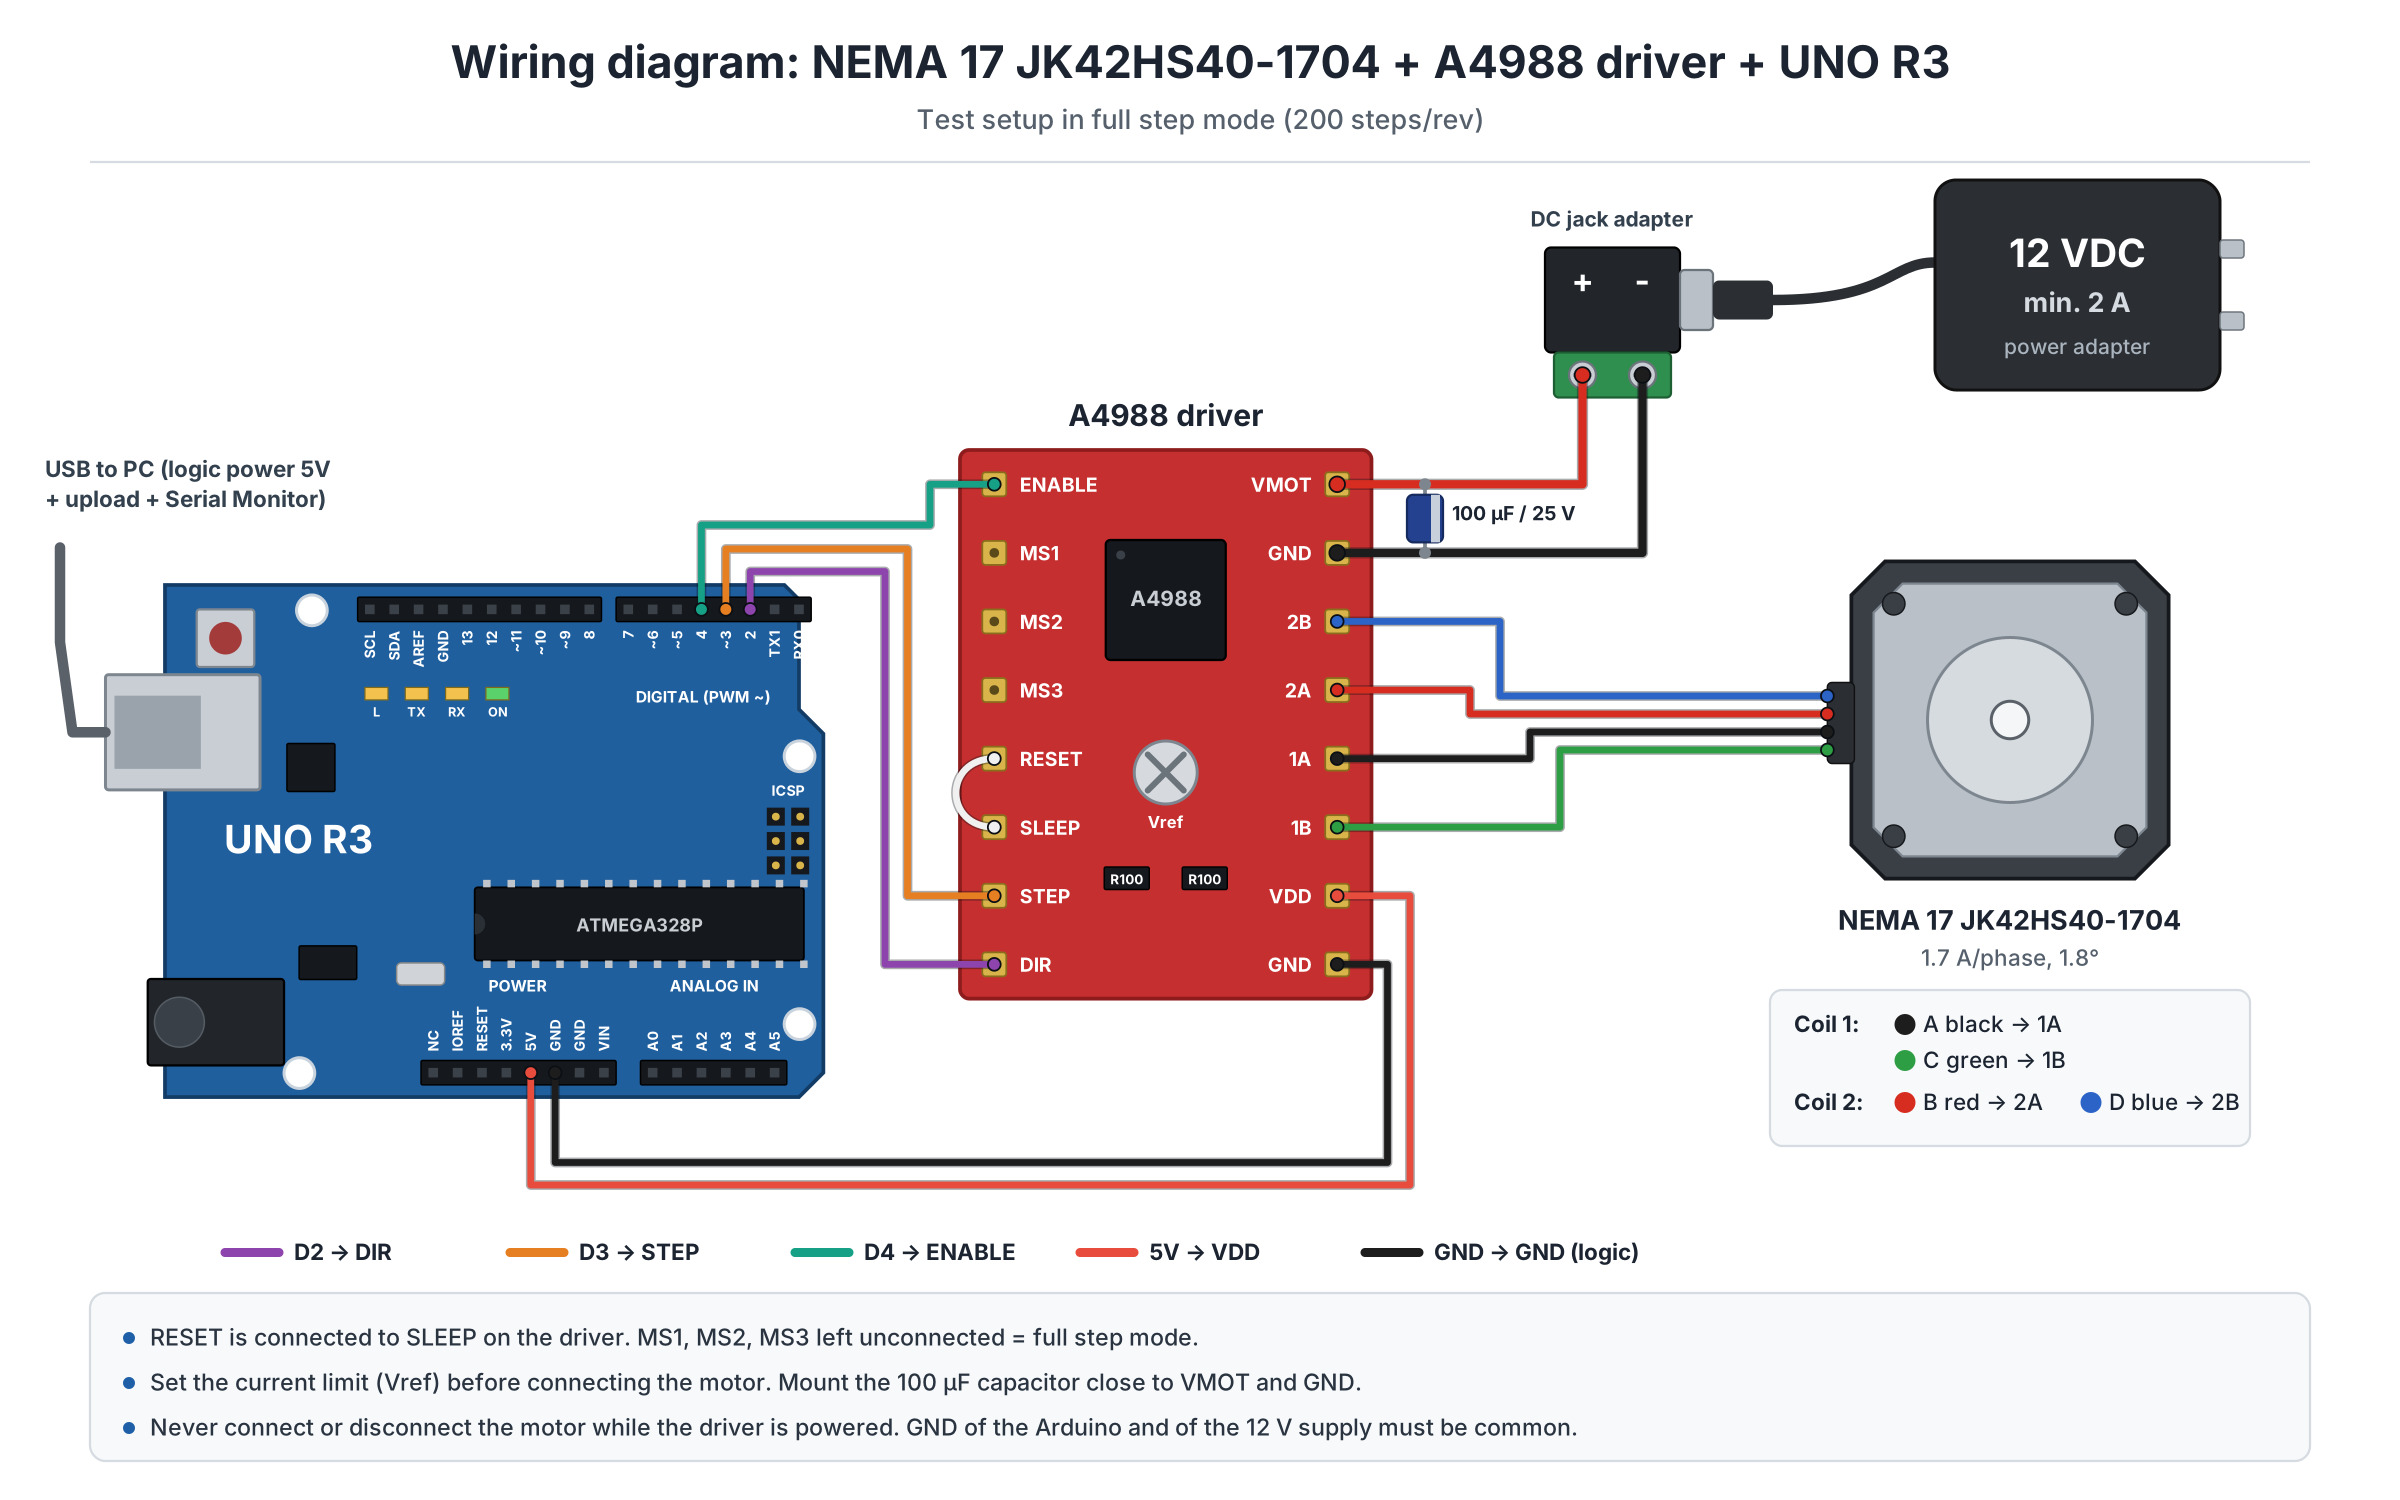
A motort az A4988 driver tekercskimeneteihez kell csatlakoztatni, a drivert pedig az Arduino-hoz a vezérlőjelekhez, valamint külön egy külső 12 - 24 VDC tápegységhez a motor táplálásához.
| Termék lába | Csatlakoztatás | Szerep |
|---|---|---|
| A (fekete) | A4988 1A | 1. tekercs, + sarok |
| C (zöld) | A4988 1B | 1. tekercs, - sarok |
| B (piros) | A4988 2A | 2. tekercs, + sarok |
| D (kék) | A4988 2B | 2. tekercs, - sarok |
A drivert külön kell táplálni a VMOT és GND lábakon 12 - 24 VDC feszültséggel egy külső tápegységről, nem az Arduino-ról, míg a VDD és a logikai GND a 5V-ra és GND-re csatlakozik az Arduino-n. A STEP a D3-hoz, a DIR a D2-höz, az ENABLE pedig a D4-hez csatlakozik. A motor tápvezetékei nagyobb feszültséggel működnek mint 5V, ezért soha nem szabad közvetlenül az Arduino lábaihoz csatlakoztatni őket. Helyezzünk egy legalább 100 uF-os elektrolit kondenzátort a VMOT és GND közé, a lehető legközelebb a driverhez.
Panel és könyvtárak:
Az Arduino IDE-ben válasszuk az Arduino Uno panelt az Arduino AVR Boards csomagból, amely alapértelmezetten az Arduino IDE-vel együtt érkezik, és nem igényel további címet a Preferences-ben. A program csak a standard digitalWrite és delayMicroseconds függvényeket használja, tehát nem kell semmilyen könyvtárat telepíteni.
A kód:
A kód a motort egy teljes körülfordulásra forgatja óramutató járásával megegyező irányban, majd egy teljes körülfordulásra az ellentétes irányban, ismételve a ciklust és minden lépést kiírva a soros monitorra.
/*
  Board: Arduino Uno (Arduino AVR Boards)
  Driver: A4988 Stepper Motor Driver
  Motor: NEMA17 stepper motor JK42HS40-1704, bipolar, 1.8 deg/step (200 steps/rev)
  Wiring:
    A4988 STEP   -> Arduino D3
    A4988 DIR    -> Arduino D2
    A4988 ENABLE -> Arduino D4
    A4988 VDD    -> Arduino 5V
    A4988 GND (logic) -> Arduino GND
    A4988 1A / 1B -> Motor coil A (black / green)
    A4988 2A / 2B -> Motor coil B (red / blue)
    A4988 VMOT   -> External 12-24V power supply (+)
    A4988 GND (power) -> External power supply GND
  Libraries: none required, uses only the built in digitalWrite and delayMicroseconds functions
*/
const int stepPin = 3;
const int dirPin = 2;
const int enablePin = 4;
const int stepsPerRevolution = 200;
int stepDelayMicros = 1000;
void rotateSteps(int steps, bool clockwise) {
  digitalWrite(dirPin, clockwise ? HIGH : LOW);
  for (int i = 0; i < steps; i++) {
    digitalWrite(stepPin, HIGH);
    delayMicroseconds(stepDelayMicros);
    digitalWrite(stepPin, LOW);
    delayMicroseconds(stepDelayMicros);
  }
}
void setup() {
  Serial.begin(9600);
  pinMode(stepPin, OUTPUT);
  pinMode(dirPin, OUTPUT);
  pinMode(enablePin, OUTPUT);
  digitalWrite(enablePin, LOW);
  Serial.println("NEMA17 stepper motor ready");
}
void loop() {
  Serial.println("Rotating one full turn clockwise");
  rotateSteps(stepsPerRevolution, true);
  delay(1000);
  Serial.println("Rotating one full turn counterclockwise");
  rotateSteps(stepsPerRevolution, false);
  delay(1000);
}
Hogyan működik a kód:
A program elején definiálva vannak a stepPin, dirPin és enablePin lábak, a fordulatonkénti lépésszám stepsPerRevolution, valamint a stepDelayMicros változó, amely a sebességet szabályozza, egy kisebb delay nagyobb sebességet jelent.
A setup függvényben a lábak kimenetként vannak beállítva, és a driver aktiválódik a digitalWrite segítségével az enablePin lábon LOW szintre állítva, mivel az A4988 fordított aktiválási logikával rendelkezik, a soros kommunikáció pedig 9600 baud sebességgel indul.
A rotateSteps függvény megkapja a lépések számát és az irányt, beállítja a dirPin lábat a kívánt iránynak megfelelően, majd impulzusokat küld a stepPin lábra, minden impulzus egy HIGH felfutó éllel kezdődik, amit egy LOW lefutó él követ, a kettőt a stepDelayMicros időintervallum választja el.
A loop függvényben meghívjuk a rotateSteps-t egy teljes körülfordulásra óramutató járásával megegyező irányban, várunk egy másodpercet, majd ismét meghívjuk egy teljes körülfordulásra ellentétes irányban, a ciklus pedig a végtelenségig ismétlődik.
Eredmény:
Nyissuk meg a soros monitort 9600 baud sebességgel. Látni fogjuk az állapotüzeneteket, a motor pedig láthatóan végrehajt egy-egy teljes körülfordulást mindkét irányban, köztük egy másodperces szünettel.
NEMA17 stepper motor ready
Rotating one full turn clockwise
Rotating one full turn counterclockwise
Rotating one full turn clockwise
Rotating one full turn counterclockwise
Rotating one full turn clockwise
Rotating one full turn counterclockwise
Gyakori problémák:
A motor rezeg, de nem forog: az egyik tekercspár helytelenül van bekötve. Multiméterrel ellenőrizzük, hogy a fekete és a zöld vezeték alkot egy tekercset, a piros és a kék pedig a másik tekercset, és hogy mindkét pár ugyanarra a driver kimenetre van kötve (1A/1B, illetve 2A/2B).
A motor egyáltalán nem mozdul: ellenőrizzük, hogy a driver VMOT lába 12 - 24 VDC feszültséggel van táplálva, hogy az ENABLE láb LOW szinten van, és hogy a külső tápegység GND vezetéke közös az Arduino GND-jével.
A motor lépéseket veszít vagy kihagy mozdulatokat nagy sebességnél: a Vref áramkorlát túl alacsony a terheléshez, vagy a kért sebesség túl nagy a rendelkezésre álló nyomatékhoz képest. Növeljük óvatosan a Vref-et, legfeljebb 1.5 A-ig, vagy csökkentsük a sebességet a stepDelayMicros érték csökkentésével.
A driver vagy a motor erősen felmelegszik: az áram túl közel van beállítva az 1.7 A-hez, megfelelő hűtés nélkül. Szereljünk hűtőbordát az A4988-ra, és csökkentsük a Vref-et 1.2 A felé tartós üzemeltetéshez.
A motor az elvárttal ellentétes irányban forog: cseréljük fel az egyik tekercs vezetékeit, például a feketét a zölddel, vagy módosítsuk a dirPin lábra küldött értéket a kódban.
Korlátok és tanácsok:
A vezérlés nyílt hurkú, pozícióvisszajelzés nélkül, tehát túl nagy mechanikai terhelés esetén a motor lépéseket veszíthet anélkül, hogy a driver vagy a program ezt észlelné. A rendelkezésre álló nyomaték csökken a forgási sebesség növekedésével, ezért gyors alkalmazásoknál kompromisszumot kell kötni a sebesség és a szükséges nyomaték között. Csendesebb és finomabb mozgás érdekében az A4988 helyett használhatunk finomabb microstepping driveréket, például TMC2208 vagy TMC2209. Győződjünk meg róla, hogy a külső tápegység képes biztosítani a szükséges áramot az összes egyidejűleg csatlakoztatott motor számára egy több tengellyel rendelkező rendszerben.