
Imaginile produselor au caracter informativ si pot prezenta diferente minore, in functie de lot si de furnizor. Este posibil ca specificatiile si pretul produselor sa fie modificate fara preaviz. Facem tot posibilul sa adaugam in pagina produselor specificatii cat mai exacte si corecte dar este posibil ca acestea sa nu fie in totalitate corecte. in cazul in care identificati un astfel de caz, va rugam sa ne semnalati acest lucru.
Produsele noastre sunt destinate in principal dezvoltarii, prototiparii si proiectelor tehnice. Informatiile privind specificatiile, instructiunile si conformitatea sunt furnizate conform datelor disponibile de la producatori sau furnizori. Pentru integrarea in produse finale sau aplicatii comerciale, recomandam verificarea compatibilitatii si conformitatii in functie de utilizarea dorita.
Specificatiile tehnice mentionate (curent, putere etc.) reprezinta valori maxime admise in conditii ideale de functionare. Pentru o utilizare sigura si o durata de viata optima, recomandam exploatarea produsului in regim continuu la cel mult 50% din valorile maxime specificate.
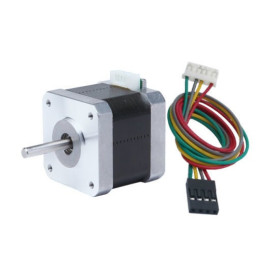
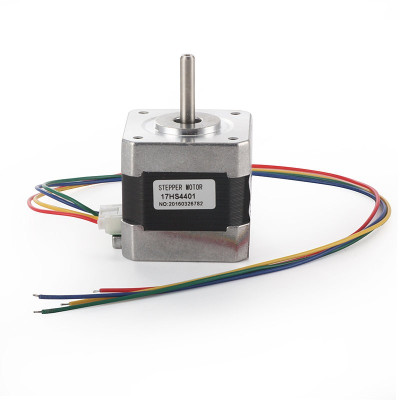
Motor Pas cu Pas, NEMA17, 1.7A, 1.8 grade, 42x42x40mm, Bipolar
Motor pas cu pas pentru actionarea precisa a axelor la imprimante 3D si routere CNC, compatibil cu drivere A4988 si DRV8825. Ofera pas de 1.8 grade pentru control fin, curent pe faza 1.7A cu 2 faze pentru cuplu stabil, forta de mentinere 40N.cm pentru pozitionare sigura, format compact 42x42x40mm potrivit integrarii in ansambluri standard.
Expediere estimata: joi 22 octombrie
Cumparand acest produs primesti 0,57 € in puncte de fidelitate.

Adauga in cos produse in valoare de 130 Ron si ai livrare gratuita daca alegi sa platesti online

Produsele sunt expediate din stoc propriu

Primesti puncte la fiecare comanda, in valoare de 5%
Motorul pas cu pas NEMA 17 JK42HS40-1704 este un motor hibrid bipolar cu 2 faze. Se foloseste pentru miscarea axelor la imprimante 3D, routere CNC, gravatoare laser si alte sisteme de pozitionare liniara. Are un unghi de pas de 1.8 grade, adica 200 de pasi pe rotatie, si un cuplu de mentinere de 4.2kg.cm (aprox. 41N.cm). Astfel ofera miscari precise si repetabile, fara senzori de pozitie.
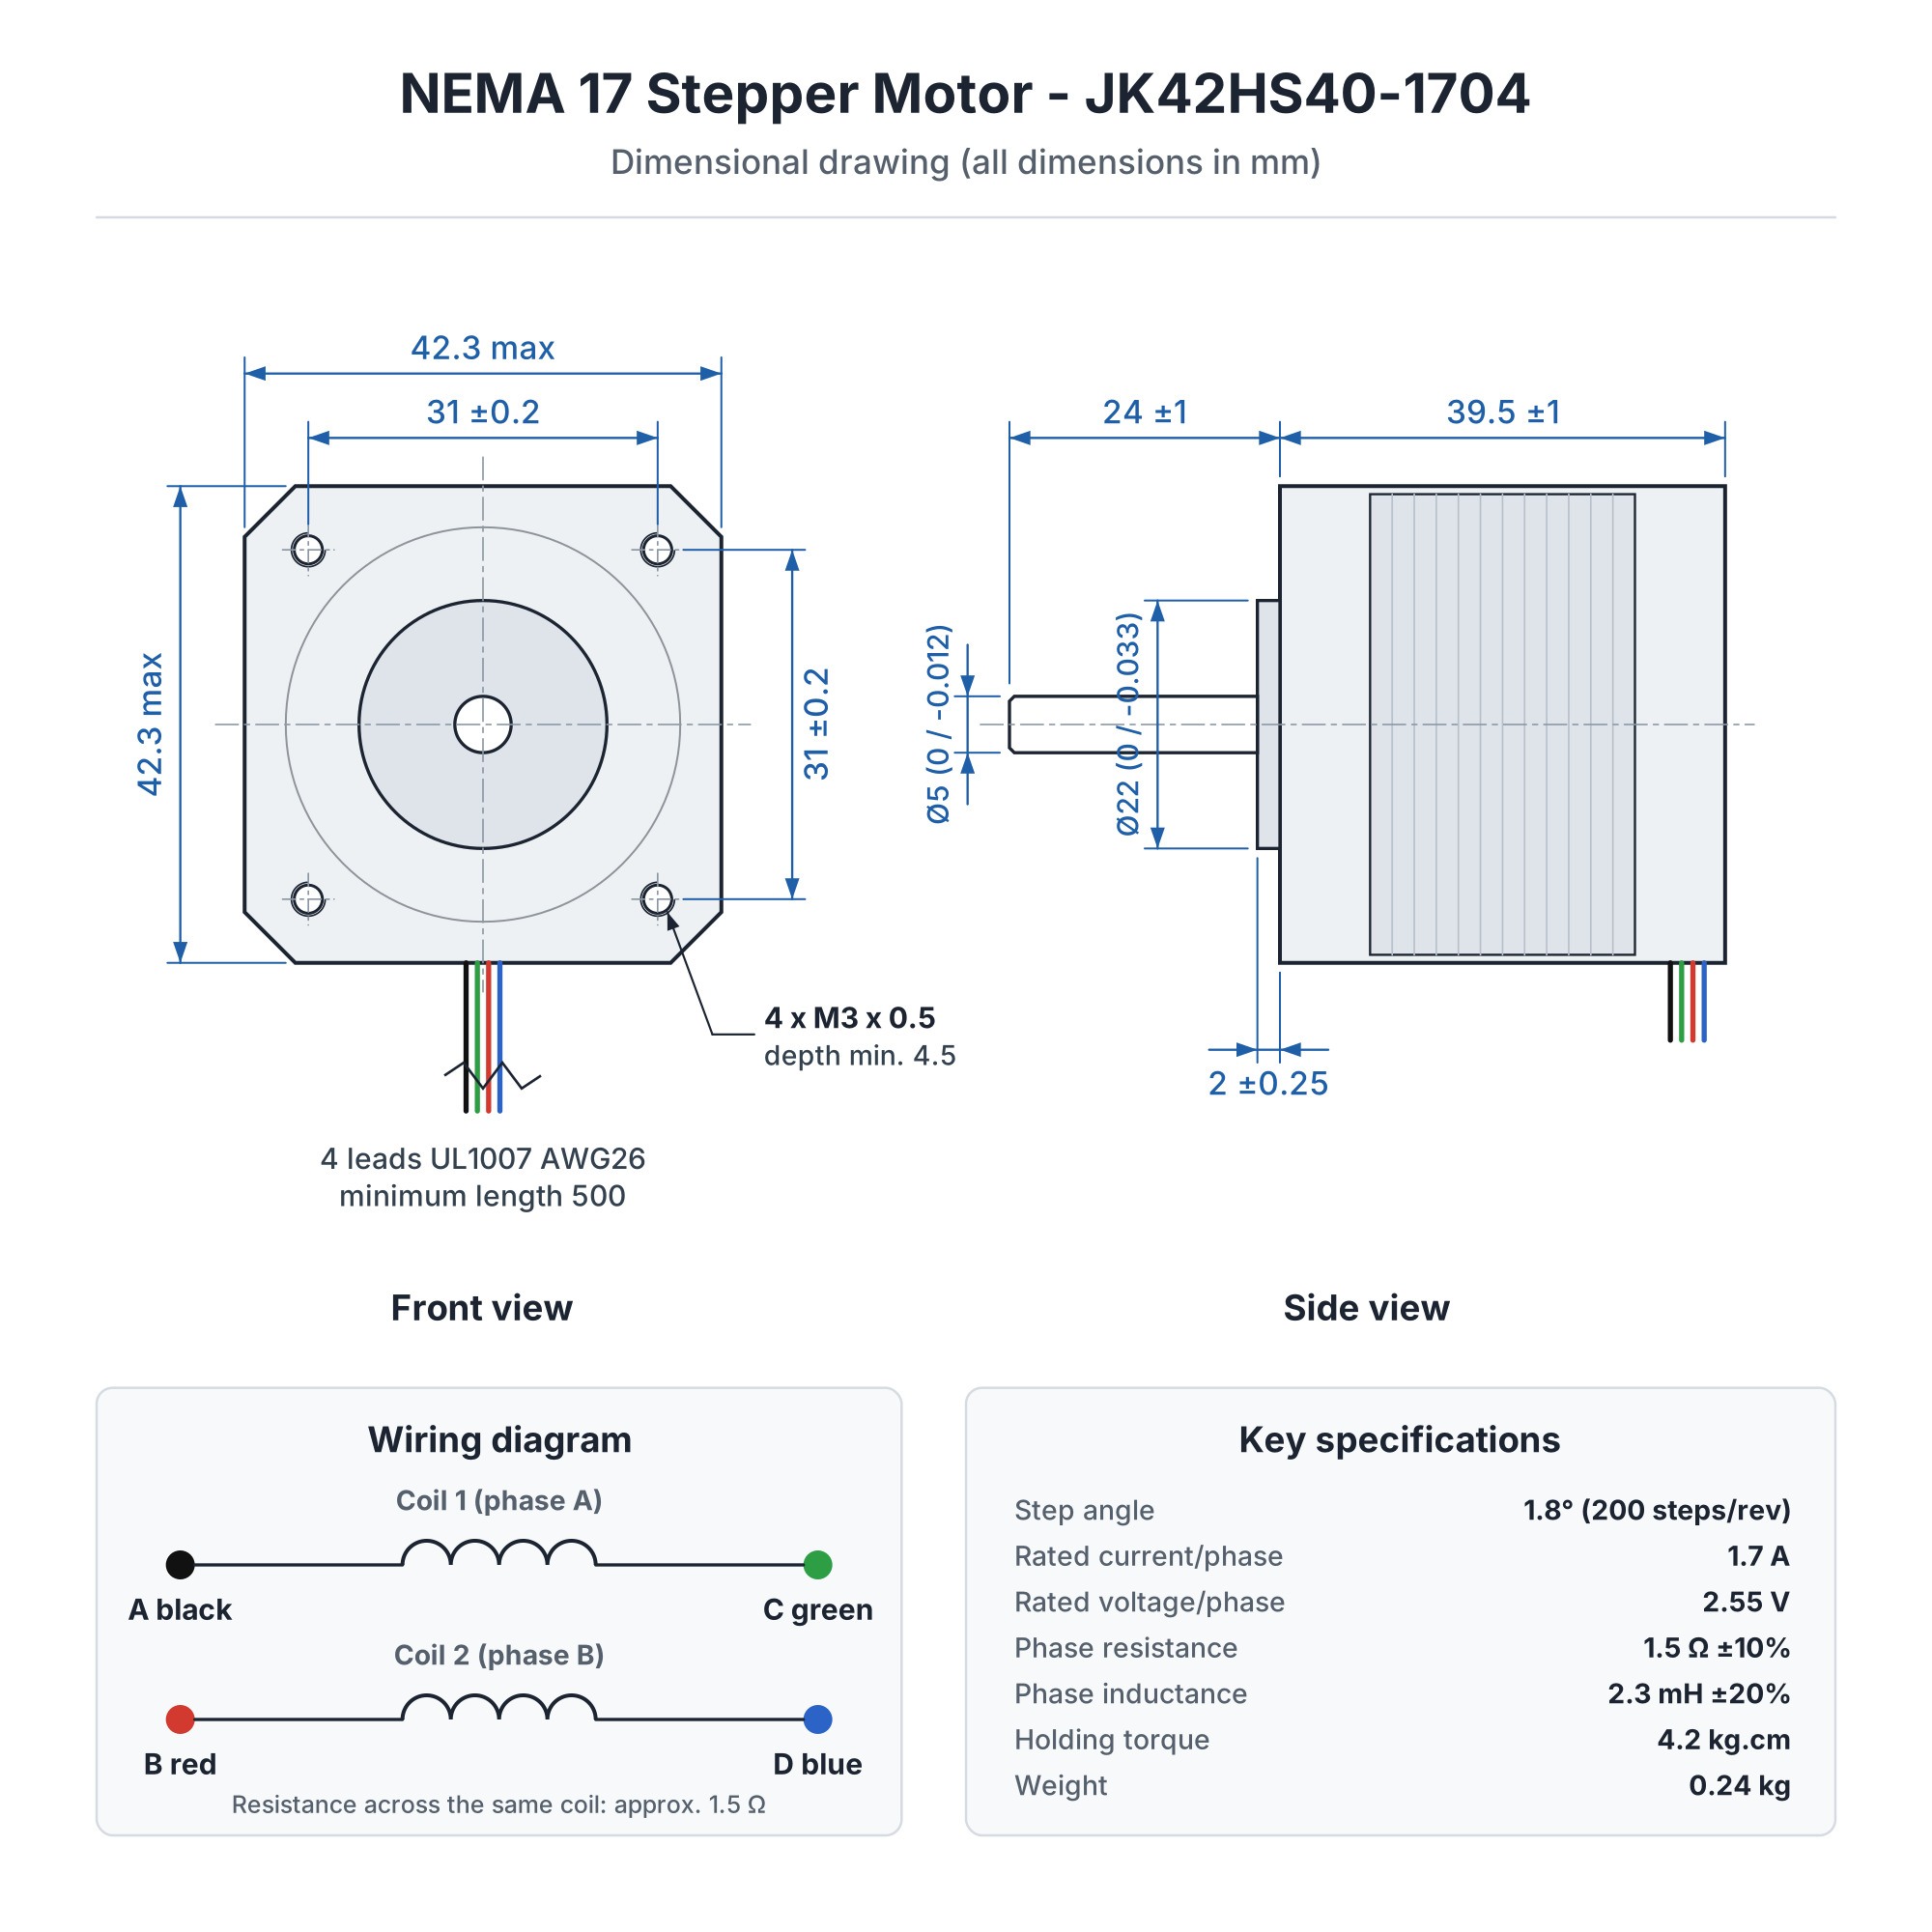
Corpul are lungimea de 39.5mm si flansa standard NEMA 17 de 42.3 x 42.3mm. Flansa are 4 gauri filetate M3 la distanta de 31mm si un guler de centrare de 22mm, deci motorul se potriveste cu majoritatea suporturilor si pieselor pentru imprimante 3D si CNC. Axul are diametrul de 5mm si lungimea de 24mm. Este potrivit pentru roti GT2, cuplaje flexibile 5 x 8mm pentru tije filetate T8 sau mecanisme de extruder. Motorul are 4 fire UL1007 AWG26 cu lungimea minima de 500mm.
Curentul nominal este de 1.7A pe faza, iar rezistenta bobinelor este redusa (1.5Ω). De aceea motorul se foloseste cu drivere cu control de curent precum A4988, DRV8825, TMC2208 sau TMC2209, alimentate la 12 - 24VDC. Este compatibil cu Arduino Uno cu CNC Shield V3 si Arduino Mega cu RAMPS 1.4. Merge si cu placile de imprimanta 3D cu firmware Marlin sau Klipper, cu controlerele GRBL si cu platformele ESP32, STM32 sau Raspberry Pi, prin intermediul unui driver.
Specificatii:
Model: JK42HS40-1704
Tip motor: hibrid bipolar, 2 faze
Unghi pas: 1.8 grade (200 pasi/rotatie)
Curent nominal faza: 1.7A
Tensiune nominala faza: 2.55V
Rezistenta faza: 1.5Ω ±10% (la 20°C)
Inductanta faza: 2.3mH ±20% (1kHz, 1V RMS)
Cuplu mentinere: 4.2kg.cm (aprox. 41N.cm)
Clasa izolatie: B (130°C)
Crestere temperatura: max. 80K la curent nominal
Numar fire: 4 (UL1007 AWG26)
Lungime fire: min. 500mm
Tensiune alimentare driver recomandata: 12 - 24VDC
Dimensiuni corp: 42.3 x 42.3 x 39.5mm
Ax: Ø5mm x 24mm, cu taietura, forma tip D
Guler centrare: Ø22mm x 2mm
Gauri montare: 4 x M3 x 0.5, adancime min. 4.5mm, distanta 31mm
Greutate: 0.24kg
Pinout:
| Fir | Culoare | Functie | Pin A4988 | Pin DRV8825 |
|---|---|---|---|---|
| A | Negru | Bobina 1 (A+) | 1A | A1 |
| C | Verde | Bobina 1 (A-) | 1B | A2 |
| B | Rosu | Bobina 2 (B+) | 2A | B1 |
| D | Albastru | Bobina 2 (B-) | 2B | B2 |
Secventa Pasi:
Secventa de comanda la pas intreg, cu vedere dinspre flansa. Pasii 1 la 4 dau sens orar (CW), iar pasii 4 la 1 dau sens antiorar (CCW).
| Pas | A | B | C | D |
|---|---|---|---|---|
| 1 | + | + | - | - |
| 2 | - | + | + | - |
| 3 | - | - | + | + |
| 4 | + | - | - | + |
Dimensiuni:
Utilizare:
Monteaza motorul pe suport cu 4 suruburi M3. Alege lungimea suruburilor astfel incat sa nu intre mai mult de 4.5mm in corpul motorului.
Fixeaza pe ax roata GT2, cuplajul sau pinionul extruderului si strange ferm surubul de blocare.
Identifica perechile de bobine. Firele negru si verde formeaza bobina 1, iar firele rosu si albastru formeaza bobina 2. Daca ai dubii, masoara cu multimetrul: intre capetele aceleiasi bobine trebuie sa citesti aprox. 1.5Ω.
Conecteaza bobina 1 la iesirile 1A si 1B (A4988) sau A1 si A2 (DRV8825). Conecteaza bobina 2 la 2A si 2B (A4988) sau B1 si B2 (DRV8825).
Regleaza limita de curent a driverului din potentiometru inainte de prima pornire. La DRV8825 se foloseste formula Vref = I / 2. La A4988 formula este Vref = I x 8 x Rs, deci pentru Rs = 0.1Ω (marcaj R100) rezulta Vref = I x 0.8. Pentru functionare de durata se recomanda 1.2 - 1.5A, fara a depasi 1.7A.
Alimenteaza driverul la 12 - 24VDC, de la o sursa care poate furniza curentul necesar pentru toate motoarele. Monteaza un condensator de min. 100uF pe alimentarea driverului.
Conecteaza pinii STEP, DIR si EN ai driverului la placa de control (Arduino, ESP32, STM32 sau placa de imprimanta 3D).
Seteaza in firmware numarul de pasi pe rotatie: 200 la pas intreg, 3200 la 1/16 microstep (A4988) sau 6400 la 1/32 microstep (DRV8825).
Nu conecta si nu deconecta motorul cat timp driverul este alimentat, deoarece driverul se poate distruge.
Daca motorul se roteste invers, inverseaza firele unei singure bobine sau schimba directia din firmware. Daca motorul vibreaza fara sa se roteasca, verifica perechile de bobine.
Este normal ca motorul sa se incalzeasca in functionare, temperatura lui putand creste cu pana la 80 grade peste cea ambianta. Asigura o ventilatie buna si redu curentul daca motorul devine prea fierbinte.
- Curent Nominal
- 1.7 A
Produs destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie si cercetare.
Produsul trebuie utilizat numai conform specificatiilor tehnice mentionate in descriere si/sau in documentatia produsului.
Avertismente generale de siguranta:
Acest produs este destinat utilizarii in proiecte electronice, automatizari, prototipare, educatie, cercetare si aplicatii tehnice similare. Produsul trebuie utilizat doar conform specificatiilor tehnice mentionate in pagina produsului si/sau in documentatia disponibila.
Utilizarea incorecta, depasirea valorilor maxime admise de tensiune, curent, temperatura sau conectarea gresita pot duce la defectarea produsului, deteriorarea altor echipamente sau la riscuri de siguranta.
Produsul nu este jucarie si nu este destinat copiilor. Montajul, testarea si utilizarea trebuie realizate de persoane cu cunostinte minime in domeniul electric/electronic. Se recomanda utilizarea produsului in montaje protejate, carcase adecvate sau sisteme care respecta normele de siguranta aplicabile.
Identificare produs:
Denumirea produsului, codul/SKU-ul si caracteristicile tehnice sunt mentionate in pagina produsului si/sau pe eticheta ambalajului.
Producator / Importator / Distribuitor:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Website: www.sigmanortec.ro
Persoana responsabila in UE:
Sigmanortec S.R.L.
Calea Bucuresti nr. 9, Targu Jiu, Gorj, Romania
E-mail: [email protected]
Recenzii (2) - Recenzii verificate

/*
  Board: Arduino Uno (Arduino AVR Boards)
  Driver: A4988 Stepper Motor Driver
  Motor under test: NEMA17 stepper motor JK42HS40-1704, bipolar, 1.8 deg/step (200 steps/rev)

  Wiring:
    A4988 STEP   -> Arduino D3
    A4988 DIR    -> Arduino D2
    A4988 ENABLE -> Arduino D4
    A4988 VDD    -> Arduino 5V
    A4988 GND (logic) -> Arduino GND
    A4988 1A / 1B -> Motor coil A (black / green)
    A4988 2A / 2B -> Motor coil B (red / blue)
    A4988 VMOT   -> External 12-24V power supply (+)
    A4988 GND (power) -> External power supply GND

  Libraries: none required, uses only the built in digitalWrite and delayMicroseconds functions

  This sketch is a quick functional test: it steps the motor slowly for one
  revolution in each direction while printing a step counter, then disables
  the driver outputs briefly so you can check that the shaft turns freely
  (confirming the driver is really releasing the coils) before re-enabling it.
*/

const int stepPin = 3;
const int dirPin = 2;
const int enablePin = 4;
const int stepsPerRevolution = 200;
const int testStepDelayMicros = 2000;

void doStep() {
  digitalWrite(stepPin, HIGH);
  delayMicroseconds(testStepDelayMicros);
  digitalWrite(stepPin, LOW);
  delayMicroseconds(testStepDelayMicros);
}

void setup() {
  Serial.begin(9600);
  pinMode(stepPin, OUTPUT);
  pinMode(dirPin, OUTPUT);
  pinMode(enablePin, OUTPUT);
  digitalWrite(enablePin, LOW);
  Serial.println("A4988 + NEMA17 test start");
}

void loop() {
  Serial.println("Test: one revolution clockwise, slow speed");
  digitalWrite(dirPin, HIGH);
  for (int i = 1; i <= stepsPerRevolution; i++) {
    doStep();
    if (i % 50 == 0) {
      Serial.print("Step count: ");
      Serial.println(i);
    }
  }

  Serial.println("Test: one revolution counterclockwise, slow speed");
  digitalWrite(dirPin, LOW);
  for (int i = 1; i <= stepsPerRevolution; i++) {
    doStep();
    if (i % 50 == 0) {
      Serial.print("Step count: ");
      Serial.println(i);
    }
  }

  Serial.println("Disabling driver outputs for 2 seconds, shaft should turn freely by hand");
  digitalWrite(enablePin, HIGH);
  delay(2000);
  digitalWrite(enablePin, LOW);
  Serial.println("Driver re-enabled, holding torque restored");
  delay(1000);
}
Motorul pas cu pas NEMA17 JK42HS40-1704 este un motor hibrid bipolar cu 4 fire, folosit pentru miscarea axelor la imprimante 3D, routere CNC, gravatoare laser si alte sisteme de pozitionare liniara unde este nevoie de o rotatie precisa, in pasi, fara senzor de pozitie.
Pentru a functiona are nevoie obligatoriu de un driver cu control de curent, de exemplu A4988, si de un microcontroler care genereaza impulsurile de pas. In acest tutorial folosim o placa Arduino Uno R3 si un driver A4988, combinatia cea mai folosita pentru acest tip de motor in proiectele de 3D printing si CNC.

Cum functioneaza:
Motorul are un unghi de pas de 1.8 grade, adica 360 impartit la 1.8 rezulta 200 de pasi pentru o rotatie completa, la comanda in pas intreg. Fiecare impuls aplicat pe pinul STEP al driverului face bobinele sa comute intr-o alta combinatie de polaritate, rotorul avansand cu un singur pas.
Viteza de rotatie este data de frecventa impulsurilor STEP. Formula este frecventa in Hz egala cu turatia in RPM inmultita cu numarul de pasi pe rotatie, totul impartit la 60. De exemplu pentru 60 RPM la pas intreg rezulta 60 x 200 impartit la 60, adica 200 Hz, deci un impuls STEP la fiecare 5 ms.
Driverul A4988 permite si microstepping, adica imparte fiecare pas intreg in subpasi, de exemplu la 1/16 microstep rezulta 200 x 16, adica 3200 de pasi pe rotatie, pentru o miscare mai fina si mai silentioasa.
Curentul prin bobine se limiteaza din potentiometrul de pe driver, dupa formula Vref egal cu curentul dorit inmultit cu 8 si cu rezistenta de sesizare Rs. Pentru Rs de 0.1 ohm, marcat R100 pe majoritatea placutelor A4988, formula devine Vref egal cu curentul inmultit cu 0.8. Pentru acest motor, cu curent nominal de 1.7 A, se recomanda o limita de 1.2 pana la 1.5 A pentru functionare de durata, adica un Vref intre 0.96 si 1.2 V.
Ce ai nevoie:
- 1 x Motor Pas cu Pas NEMA17 1.7A 1.8 grade 42x42x40mm Bipolar
- 1 x Placa dezvoltare Uno R3 cu Wifi ESP8266, compatibila Arduino
- 1 x Driver stepper A4988 + Radiator
- 1 x Sursa alimentare 12V, 2A
- 1 x Condensator electrolitic 100uF
- 1 x 40 fire Dupont 10cm, Mama-Mama
- 1 x Breadboard 830 puncte MB-102
Conectare:
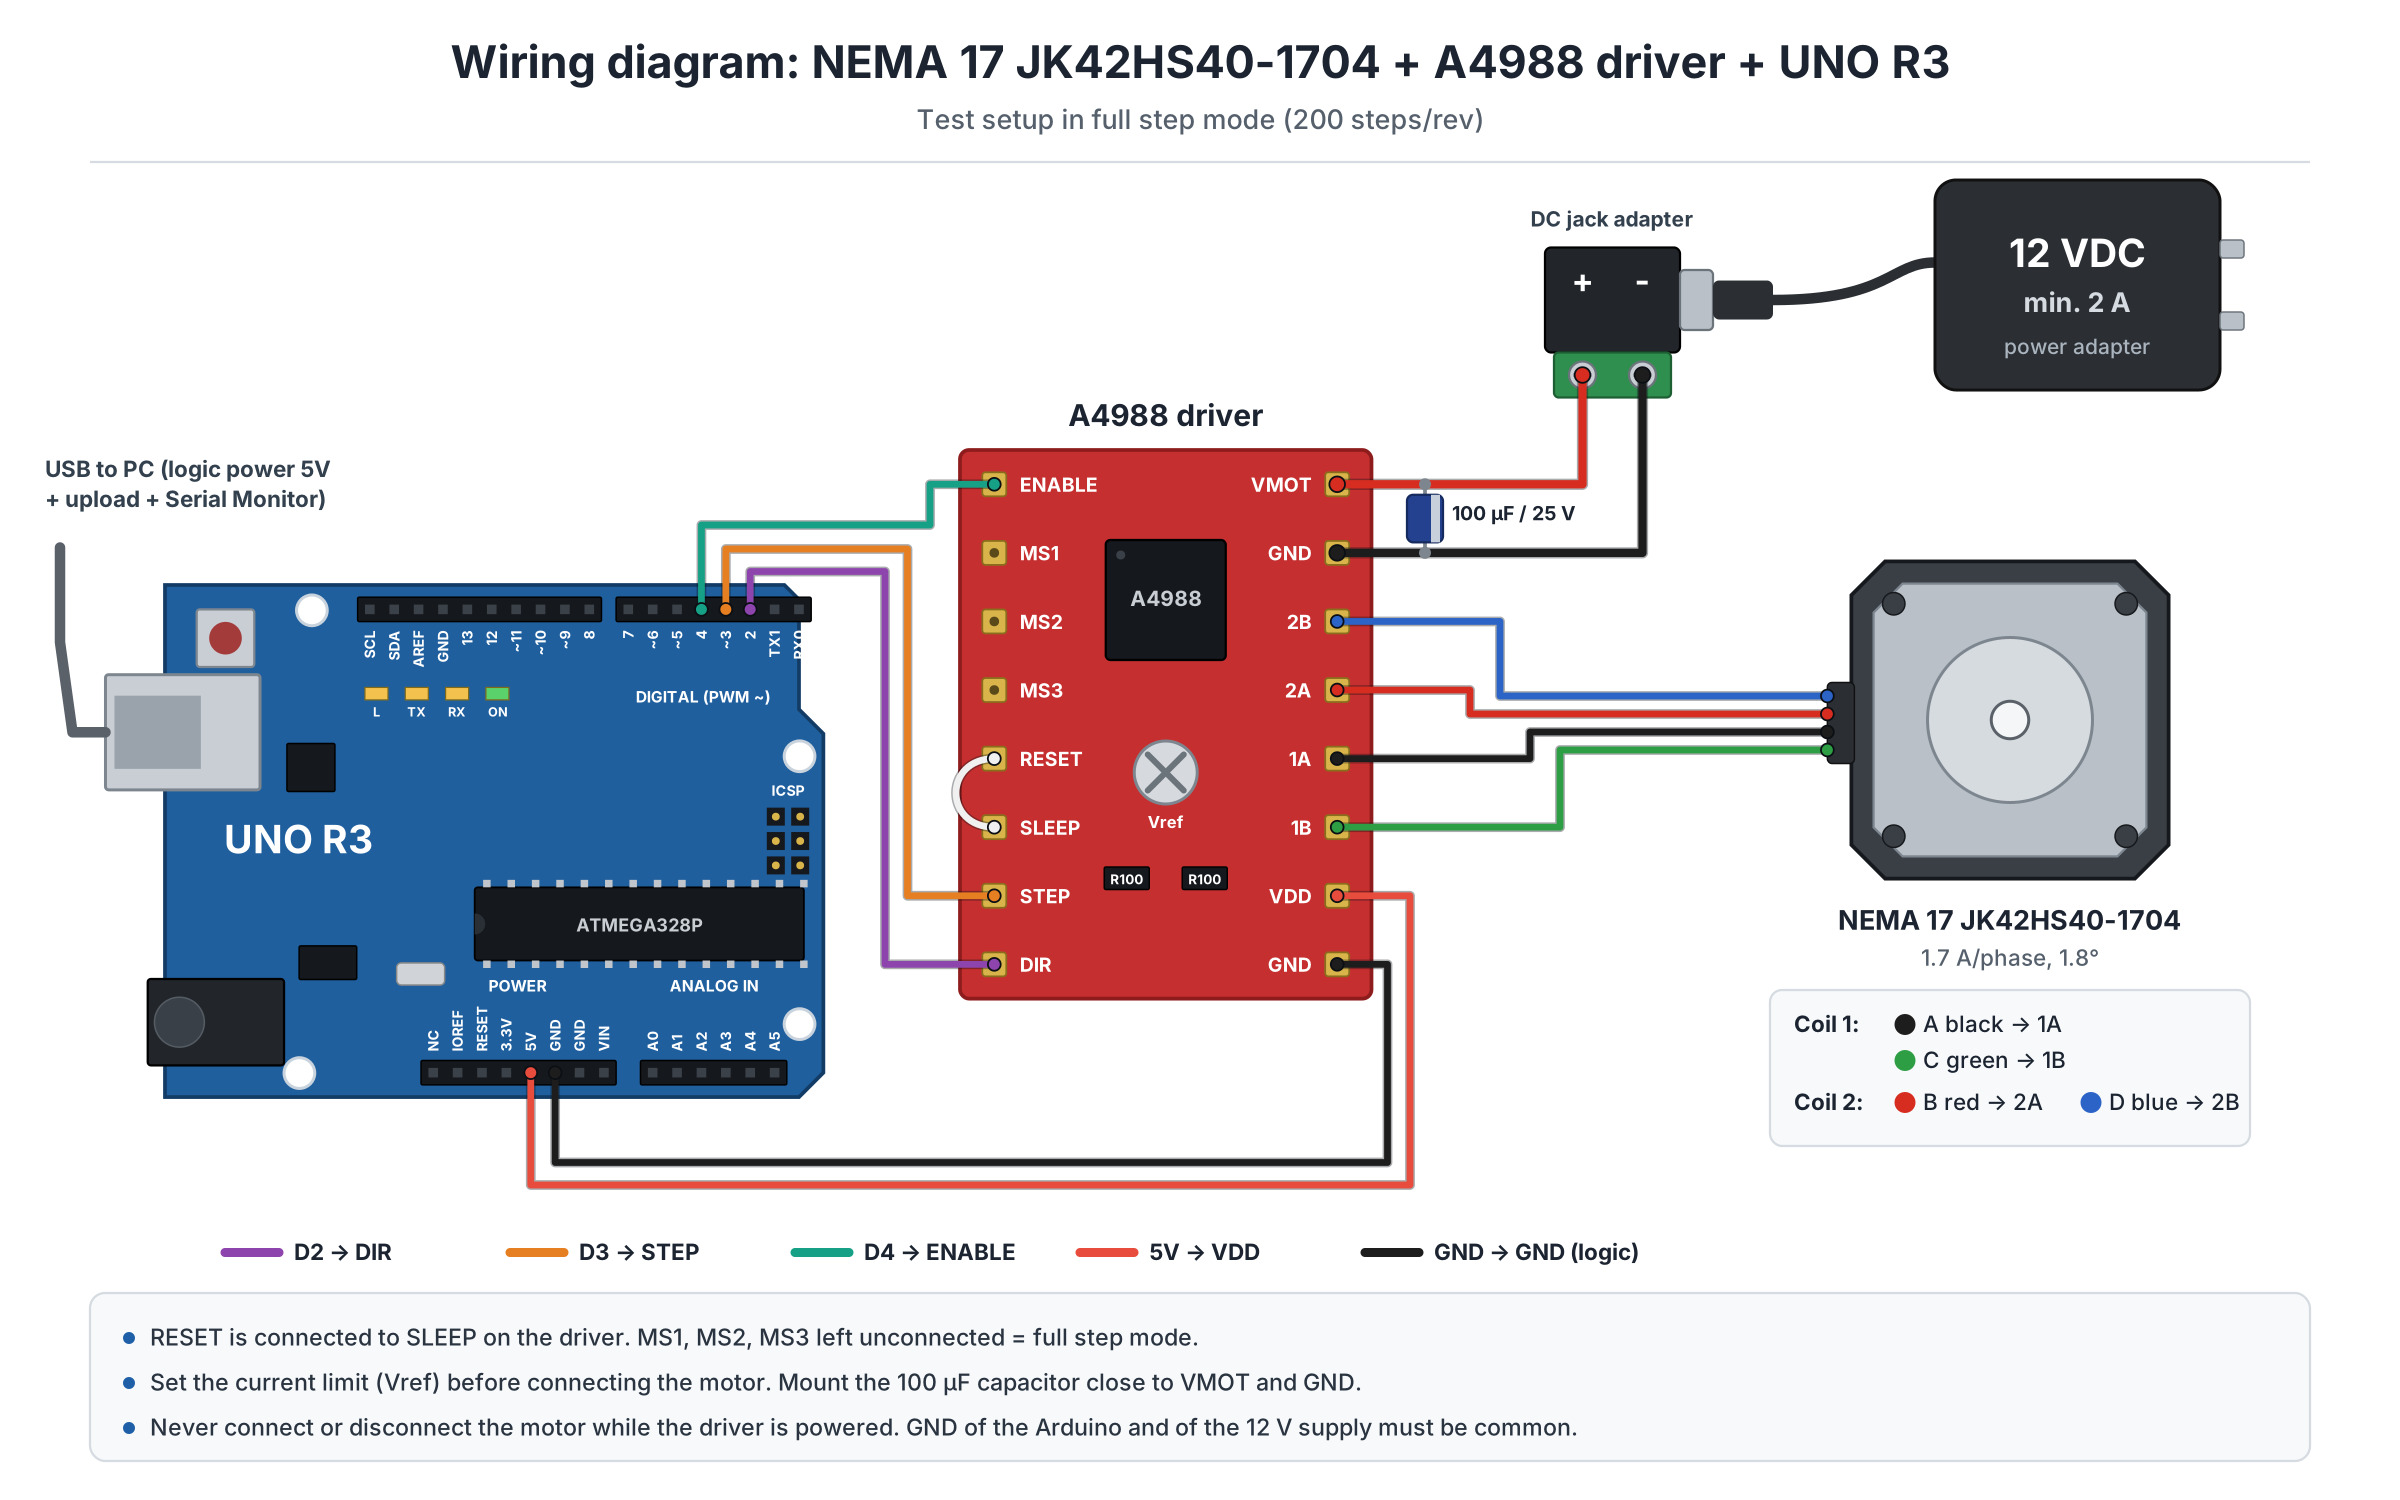
Motorul se conecteaza la iesirile de bobina ale driverului A4988, iar driverul se conecteaza la Arduino pentru semnalele de comanda si separat la o sursa externa de 12 - 24 VDC pentru alimentarea motorului.
| Pin produs | Se conecteaza la | Rol |
|---|---|---|
| A (negru) | A4988 1A | Bobina 1, terminal + |
| C (verde) | A4988 1B | Bobina 1, terminal - |
| B (rosu) | A4988 2A | Bobina 2, terminal + |
| D (albastru) | A4988 2B | Bobina 2, terminal - |
Driverul se alimenteaza separat pe VMOT si GND cu 12 - 24 VDC de la o sursa externa, nu de la Arduino, iar pe VDD si GND logic se conecteaza la 5V si GND de pe Arduino. STEP se conecteaza la D3, DIR la D2, iar ENABLE la D4. Firele de alimentare a motorului lucreaza pe o tensiune mai mare decat 5V, deci nu se conecteaza niciodata direct la pinii Arduino. Montati un condensator electrolitic de minimum 100 uF intre VMOT si GND, cat mai aproape de driver.
Placa si biblioteci:
In Arduino IDE selectati placa Arduino Uno din pachetul Arduino AVR Boards, care vine inclus implicit cu Arduino IDE si nu necesita adresa suplimentara in Preferences. Programul foloseste doar functiile standard digitalWrite si delayMicroseconds, deci nu este nevoie sa instalati nicio biblioteca.
Codul:
Codul roteste motorul o rotatie completa in sens orar, apoi o rotatie completa in sens antiorar, repetand ciclul si afisand pe monitorul serial fiecare etapa.
/*
  Board: Arduino Uno (Arduino AVR Boards)
  Driver: A4988 Stepper Motor Driver
  Motor: NEMA17 stepper motor JK42HS40-1704, bipolar, 1.8 deg/step (200 steps/rev)
  Wiring:
    A4988 STEP   -> Arduino D3
    A4988 DIR    -> Arduino D2
    A4988 ENABLE -> Arduino D4
    A4988 VDD    -> Arduino 5V
    A4988 GND (logic) -> Arduino GND
    A4988 1A / 1B -> Motor coil A (black / green)
    A4988 2A / 2B -> Motor coil B (red / blue)
    A4988 VMOT   -> External 12-24V power supply (+)
    A4988 GND (power) -> External power supply GND
  Libraries: none required, uses only the built in digitalWrite and delayMicroseconds functions
*/
const int stepPin = 3;
const int dirPin = 2;
const int enablePin = 4;
const int stepsPerRevolution = 200;
int stepDelayMicros = 1000;
void rotateSteps(int steps, bool clockwise) {
  digitalWrite(dirPin, clockwise ? HIGH : LOW);
  for (int i = 0; i < steps; i++) {
    digitalWrite(stepPin, HIGH);
    delayMicroseconds(stepDelayMicros);
    digitalWrite(stepPin, LOW);
    delayMicroseconds(stepDelayMicros);
  }
}
void setup() {
  Serial.begin(9600);
  pinMode(stepPin, OUTPUT);
  pinMode(dirPin, OUTPUT);
  pinMode(enablePin, OUTPUT);
  digitalWrite(enablePin, LOW);
  Serial.println("NEMA17 stepper motor ready");
}
void loop() {
  Serial.println("Rotating one full turn clockwise");
  rotateSteps(stepsPerRevolution, true);
  delay(1000);
  Serial.println("Rotating one full turn counterclockwise");
  rotateSteps(stepsPerRevolution, false);
  delay(1000);
}
Cum functioneaza codul:
La inceputul programului sunt definiti pinii stepPin, dirPin si enablePin, numarul de pasi pe rotatie stepsPerRevolution si variabila stepDelayMicros care controleaza viteza, un delay mai mic insemnand o viteza mai mare.
In functia setup se configureaza pinii ca iesiri si se activeaza driverul cu digitalWrite pe enablePin la LOW, deoarece A4988 are logica de activare inversata, iar comunicarea seriala porneste la 9600 baud.
Functia rotateSteps primeste numarul de pasi si directia, seteaza pinul dirPin corespunzator sensului dorit, apoi trimite impulsuri pe stepPin, fiecare impuls fiind format dintr-un front HIGH urmat de un front LOW, separate de intervalul stepDelayMicros.
In functia loop se apeleaza rotateSteps pentru o rotatie completa in sens orar, se asteapta o secunda, apoi se apeleaza din nou pentru o rotatie completa in sens antiorar, ciclul repetandu-se la infinit.
Rezultat:
Deschideti monitorul serial la 9600 baud. Veti vedea mesajele de stare, iar motorul va executa vizibil cate o rotatie completa in fiecare sens, cu o pauza de o secunda intre ele.
NEMA17 stepper motor ready
Rotating one full turn clockwise
Rotating one full turn counterclockwise
Rotating one full turn clockwise
Rotating one full turn counterclockwise
Rotating one full turn clockwise
Rotating one full turn counterclockwise
Probleme frecvente:
Motorul vibreaza dar nu se roteste: una dintre perechile de bobine este gresita. Verificati cu multimetrul ca firele negru si verde formeaza o bobina, iar rosu si albastru cealalta bobina, si ca fiecare pereche este conectata la aceeasi iesire a driverului (1A/1B, respectiv 2A/2B).
Motorul nu se misca deloc: verificati ca driverul este alimentat pe VMOT cu 12 - 24 VDC, ca pinul ENABLE este la LOW si ca firul GND al sursei externe este comun cu GND-ul Arduino.
Motorul pierde pasi sau sare peste miscari la viteza mare: limita de curent Vref este prea mica pentru sarcina, sau viteza ceruta este prea mare pentru cuplul disponibil. Cresteti usor Vref, in limita a 1.5 A, sau reduceti viteza micsorand valoarea stepDelayMicros.
Driverul sau motorul se incalzesc puternic: curentul este setat prea aproape de 1.7 A fara racire suficienta. Montati un radiator pe A4988 si reduceti Vref spre 1.2 A pentru functionare de durata.
Motorul se roteste in sens invers fata de ce asteptati: inversati firele unei singure bobine, de exemplu negru cu verde, sau schimbati valoarea trimisa pe dirPin in cod.
Limitari si sfaturi:
Controlul este in bucla deschisa, fara feedback de pozitie, deci la o sarcina mecanica prea mare motorul poate pierde pasi fara ca driverul sau programul sa stie acest lucru. Cuplul disponibil scade pe masura ce creste viteza de rotatie, asa ca pentru aplicatii rapide este nevoie de un compromis intre viteza si cuplul necesar. Pentru miscare mai silentioasa si mai fina puteti inlocui A4988 cu un driver cu microstepping mai fin, de exemplu TMC2208 sau TMC2209. Asigurati-va ca sursa de alimentare externa poate furniza curentul necesar pentru toate motoarele conectate simultan intr-un sistem cu mai multe axe.